How robot arms are controlled
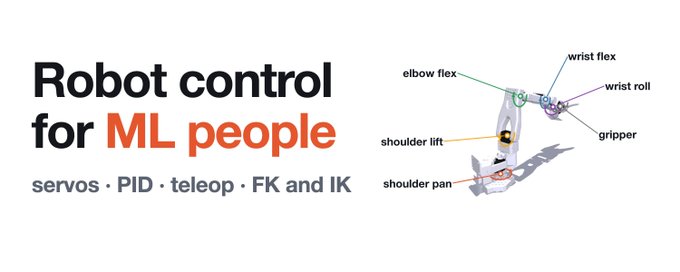
本文面向进入机器人学习领域的机器学习从业者,系统讲解 SO-100 机械臂的控制原理。内容涵盖机械臂的组成(六连杆五关节的伺服电机结构)、通过主从臂遥操作采集演示数据的方法、PID 控制器的工作机制(弹簧-阻尼模型与临界阻尼的推导)、力矩限制带来的非线性行为,以及关节空间与任务空间的表示方法、正运动学(FK)与逆运动学(IK)的原理与挑战。文章也解释了一个反直觉现象:机械臂在臂长范围内无法精确到达 0% 的夹爪位姿。
本文面向进入机器人学习领域的机器学习从业者,系统讲解 SO-100 机械臂的控制原理。内容涵盖机械臂的组成(六连杆五关节的伺服电机结构)、通过主从臂遥操作采集演示数据的方法、PID 控制器的工作机制(弹簧-阻尼模型与临界阻尼的推导)、力矩限制带来的非线性行为,以及关节空间与任务空间的表示方法、正运动学(FK)与逆运动学(IK)的原理与挑战。文章也解释了一个反直觉现象:机械臂在臂长范围内无法精确到达 0% 的夹爪位姿。