把硅谷和北上杭深的机器人公司放到 5 张地图上,城市之间的差异一下就出来了
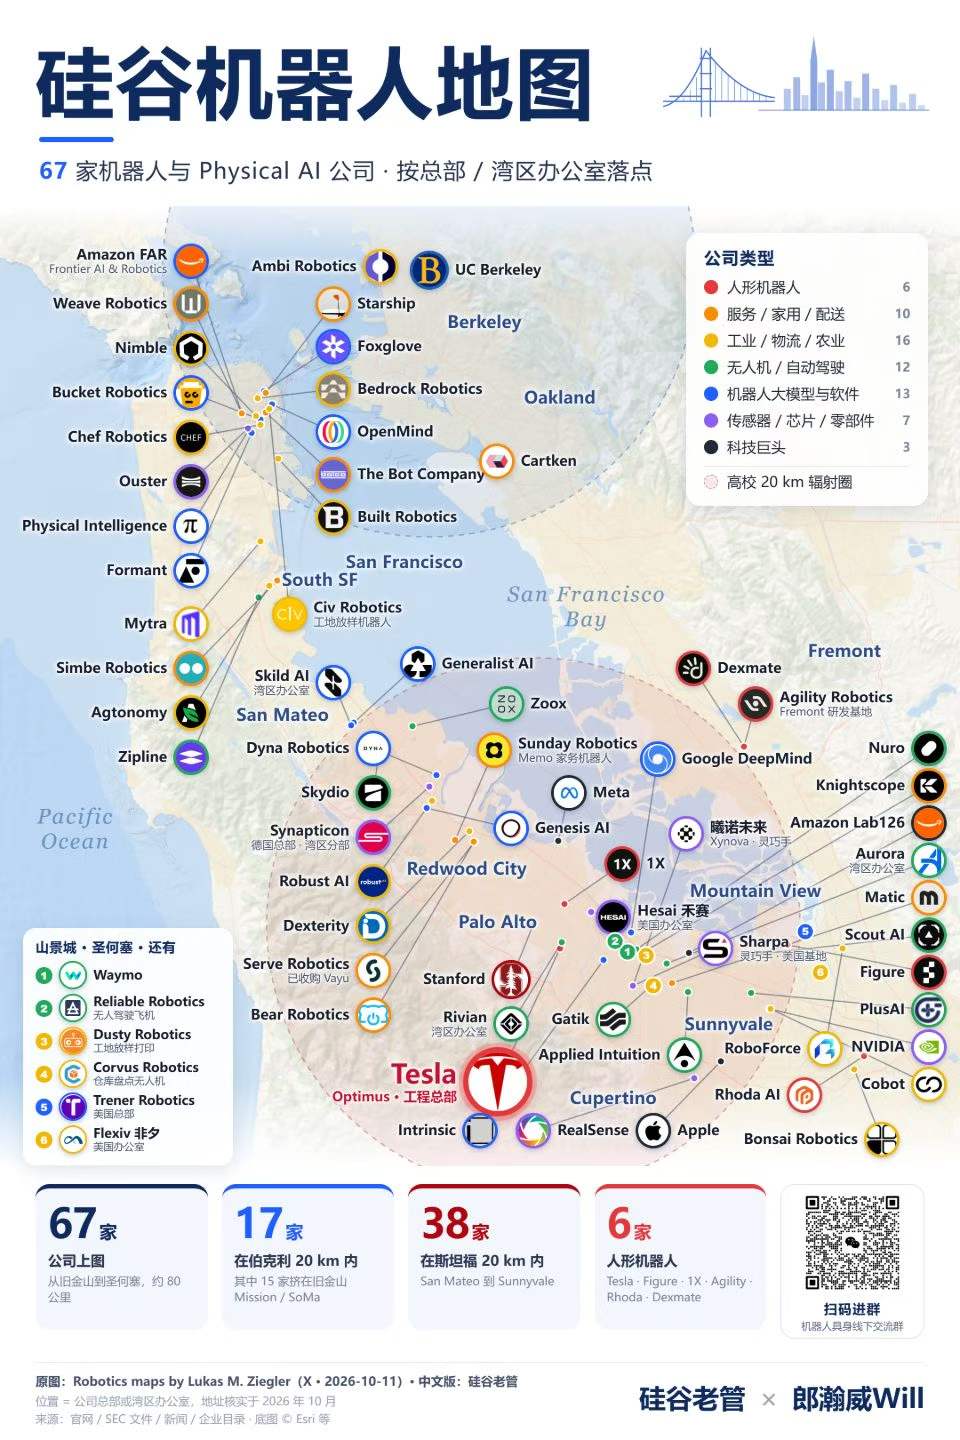
作者用 5 张地图对比了硅谷与北上杭深的机器人产业格局:硅谷 67 家、深圳 36 家、北京 32 家、上海 25 家、杭州 25 家。各城市产业结构差异明显:北京依托高校与 AI 公司,具身智能和人形机器人集中;上海偏工业与制造,国际厂商与本土公司并存;杭州生态集中、产品化速度快;深圳覆盖从零部件到整机的完整链条,人形机器人公司数量国内最高。硅谷擅长定义未来,中国城市正以不同方式把未来造出来。
作者用 5 张地图对比了硅谷与北上杭深的机器人产业格局:硅谷 67 家、深圳 36 家、北京 32 家、上海 25 家、杭州 25 家。各城市产业结构差异明显:北京依托高校与 AI 公司,具身智能和人形机器人集中;上海偏工业与制造,国际厂商与本土公司并存;杭州生态集中、产品化速度快;深圳覆盖从零部件到整机的完整链条,人形机器人公司数量国内最高。硅谷擅长定义未来,中国城市正以不同方式把未来造出来。
本文是 Saturday Robotics 读书会第33期的观点总结,主讲人 Tonghe Zhang(CMU)提出:当 GPT-6 Astra 等前沿语言模型能力'溢出'后,机器人学的经典瓶颈将不再是研究问题,而是编码智能体可解决的工程循环。文章总结12个核心观点:灵巧性本质是奖励问题、上下文学习免费获得、硬件即代码、Sim-to-Real 是优化问题、验证是关键货币、低层控制无需思维链等。核心论断是端到端方案在可行处总是胜出,结构化只是临时脚手架,语言模型将缓慢而突然地'吞噬'机器人学。
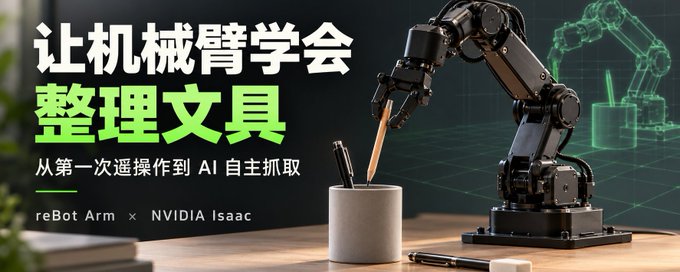
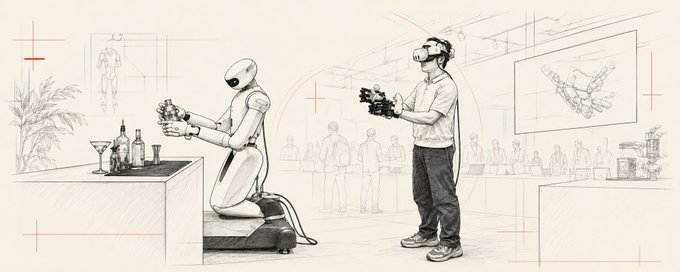
本文以'把文具放进笔筒'这一具体任务为例,手把手介绍机械臂模仿学习的完整流程:先通过主臂遥操作从臂完成示范,用 LeRobot 记录摄像头画面、关节状态和动作指令形成数据集;再检查数据质量,用 GR00T 等 VLA 模型训练,让机械臂根据视觉输入自主完成任务。文章还介绍了 Isaac Sim 仿真采集、Cosmos 视频增强、Sim-to-Real 迁移以及 Jetson 边缘部署等进阶内容,涵盖设备接线、软件安装、校准、录制等实操细节,是机器人入门的实用教程。
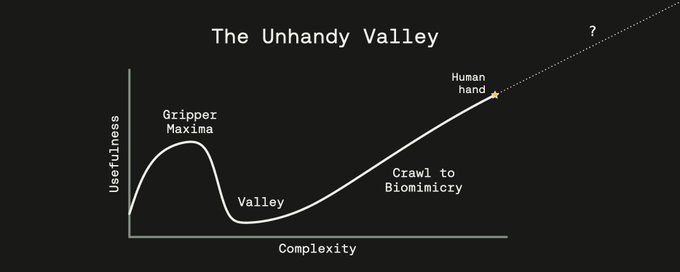
作者长期研究机器人末端执行器,将其分为简单夹爪和仿人灵巧手两大阵营,并提出'Unhandy Valley'(不灵巧谷)概念:在复杂度与实用性之间,模仿人类手但复杂度不足的设计是最差选择。文章评述了 SO-101、Unitree Dex3-1、LEAP、Wuji、Sharpa、Tesla、Boston Dynamics Atlas GR3 等工业与开源设计,分析 opposition、自由度、腱驱动、触觉传感等关键要素,建议设计者以人手为灵感但避免盲目仿生,未来大多数机器人将使用'够用就好'的简单夹爪。
作者在 IROS 2026 机器人会议上与 45 家公司和实验室进行了 50 多次交流,总结出几点观察:1)因 FCC 对外国移动机器人的限制,人形机器人改用固定底座以进入美国市场;2)灵巧手市场竞争激烈,价格从 700 美元的夹爪到 5 万美元的手不等,厂商纷纷转向数据收集硬件与服务寻求经常性收入;3)执行器的工艺Know-how沉淀在工厂车间,美国本土供应链建设远不止建厂;4)传感器瓶颈在材料科学与耐久性,国内外激光雷达价格差距惊人;5)机器人部署集成、校准与独立评测是可持续的'卖铲子'生意。此外还有娱乐机器人与微纳米医疗机器人的亮点。
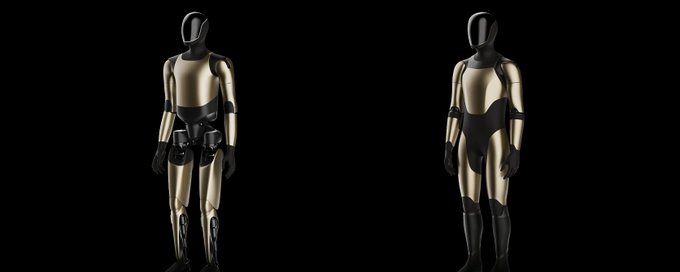
文章对流传的特斯拉 Optimus 3 应用截图进行技术分析。作者先表示怀疑:图中 Optimus 2.5 与官方照片不符、与一月的工程样机不一致,且外观更像中期改款而非全新一代。随后逐部件推断:前臂或沿用 22 自由度手,肘部保持线性驱动但可能改用滚珠丝杠,肩部略瘦身但无创新,脚踝大概率保留行星滚柱丝杠以承受落地冲击。真正的变化可能集中在髋部和腰部:屈曲轴上移至骨盆区域,可能采用全旋转 FAR 髋架构或类似小鹏的方案。作者猜测最终设计为 FAR 髋、旋转腰、线性 Hoeken 膝连杆。
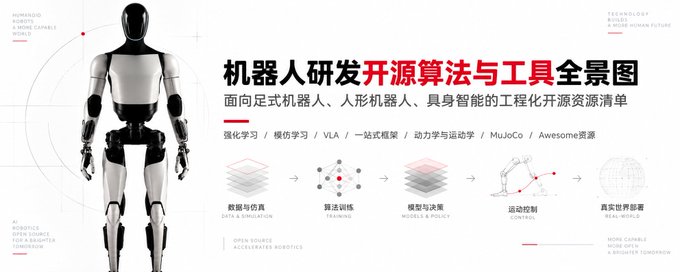
文章指出机器人研发正处于开源红利期,个人开发者可借助成熟开源框架在数周内跑通从仿真训练到真机部署的完整闭环。作者按技术栈分层整理了经过工程验证的开源项目:足式强化学习(rsl-rl、AMP、TienKung-Lab、unitree_rl_gym)、模仿学习(ALOHA-ACT、Diffusion Policy)、VLA 具身大模型(OpenVLA、Octo、LingBot)、一站式框架 LeRobot、传统动力学求解库(Pinocchio、Acados)、MuJoCo 仿真模型库,以及 Awesome 学习资源清单,并给出四步最简上手顺序建议。
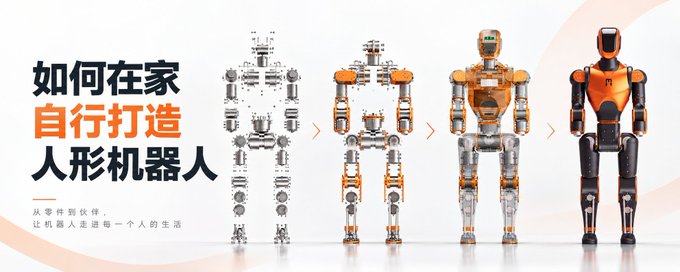
本文以 Asimov 1 DIY 人形机器人套件为例,系统介绍在家从零搭建人形机器人的完整流程。机器人高1.2米、重35公斤、25个自由度,售价2万美元。文章涵盖工具准备、机械/电子/Linux与Python三大基础能力要求、零件制造工艺(CNC铝合金、金属3D打印、尼龙打印)、CAN总线接线与电机ID设置等难点,并深入讲解仿真到实际(Sim-to-Real)迁移的核心问题:时序匹配、CAN包顺序、欠阻尼振荡的成因与解决方法,以及强化学习运动策略如何只用真实可用的传感器数据训练以确保部署成功。适合想从看视频走向真正动手的机器人开发者。
文章介绍了启元机器人发布的两款C端消费级机器人:启元T1和启元Q1。T1是一款可变形机器人,室内为轮足人形、户外自动切换四足形态,支持跟拍运镜等实用功能;Q1是可装入书包的全身力控人形机器人,具备22个自由度,支持二次开发和3D打印定制外壳。作者认为手机和新能源汽车行业已接近天花板,AI加持下的消费级机器人将成为下一个变革方向。启元还与腾讯、京东健康等合作构建应用生态,强调机器人作为人的伙伴而非替代者的理念。
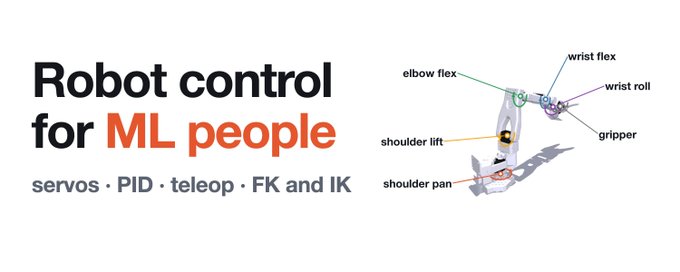
本文面向进入机器人学习领域的机器学习从业者,系统讲解 SO-100 机械臂的控制原理。内容涵盖机械臂的组成(六连杆五关节的伺服电机结构)、通过主从臂遥操作采集演示数据的方法、PID 控制器的工作机制(弹簧-阻尼模型与临界阻尼的推导)、力矩限制带来的非线性行为,以及关节空间与任务空间的表示方法、正运动学(FK)与逆运动学(IK)的原理与挑战。文章也解释了一个反直觉现象:机械臂在臂长范围内无法精确到达 0% 的夹爪位姿。
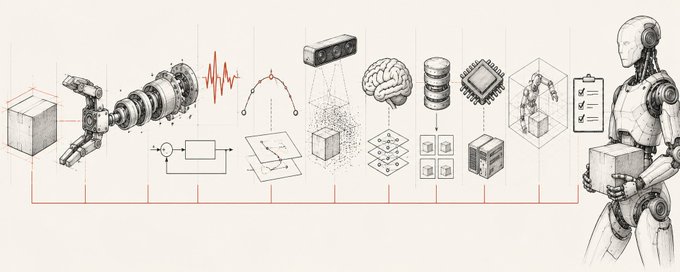
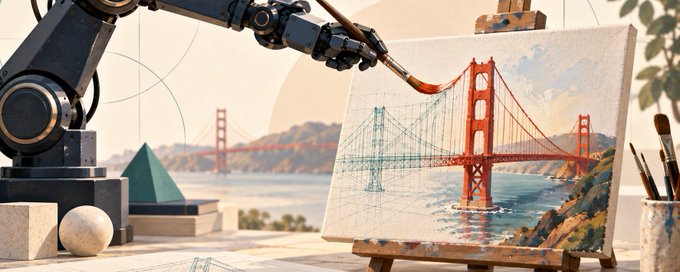
作者提出了以任务为起点的Physical AI技术栈框架,将机器人系统划分为11个功能层:末端执行器、执行器、电源、控制、规划、感知、策略、数据、计算、仿真与评估等。文章通过分析各层的作用、关键问题和典型公司,说明如何用该框架定位系统瓶颈、理解公司竞争位置及价值归属。文中以GPT-6 Astra控制机械臂绘制金门大桥为例,展示瓶颈往往在控制与执行接口层而非模型本身。
作者基于两年与机器人OEM合作部署的经验,讨论人形机器人从演示走向真实商业部署的差距。作者指出,演示视频只能证明可能性,而真实部署需要可靠性、速度和成本达标;许多场景下四足机器人或成熟专用方案比人形机器人更实际。文章区分了模块化技术栈与VLA通用模型、POC验证与商业交付,并以Skild AI突破1亿美元ARR为例,强调部署应纳入研究反馈循环,通过真实环境的评估数据推动通用机器人模型迭代,最终实现规模化。
Skild AI 创始人 Deepak Pathak 宣布公司实现 1 亿美元 ARR,并阐述部署为何是机器人研究的隐藏支柱。文章指出机器人无法像 LLM 那样先研究后部署,演示视频会掩盖真实准确率,部署中必须同时考虑速度、精度和对变化的适应能力。这些实践催生了 S1 模型——通过单视频上下文学习即可掌握新任务而无需微调。作者还探讨了演示文化与部署文化的冲突,并提出物理 RSI(递归自我改进)路线:将各专业部署的数据反哺通用基础模型,形成持续改进的飞轮。
作者分析OpenAI通用模型Astra对机器人领域的启示:Astra在视觉场景理解、空间推理和可执行代码生成上表现突出,如BenchCAD评测中达95.9%几何重合度,远超GPT-5.6。作者提出核心问题:专用机器人模型所需的空间智能有多少将来自通用模型?结合Dyna-2百万小时人类视频预训练、Code as Policies以及Anthropic机器人实验等证据,作者认为推理与代码可组织陌生任务,而学习型动作策略提供快速精确执行,通用基础模型与机器人模型正走向融合,应继续扩大机器人数据规模。
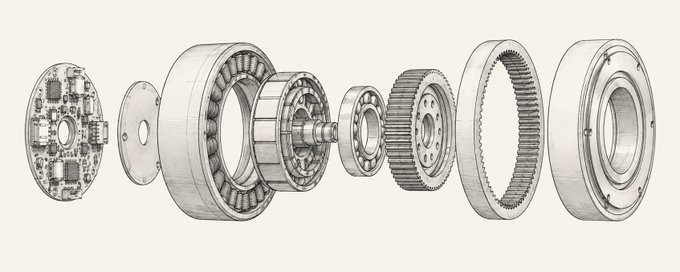
本文是执行器商业分析系列的第一篇,探讨人形机器人关节执行器的工程与商业逻辑。执行器可占人形机器人物料清单的70%,核心问题是'机器人在哪里为扭矩付费'。文章解释了关节模块的构成、减速比作为关键架构决策如何影响能量损耗、重量和动态响应,并介绍评估执行器的五大指标(持续/峰值扭矩、扭矩密度、反驱性、间隙、抗冲击性)。不同减速器架构(如谐波减速器)决定了供应链中价值分配,从精密齿轮供应商到稀土磁材市场。
本文介绍了跑在 ESP32 上的开源机器人框架 OpenCatESP32,以及配套的 Petoi BiBoard 开发板(板载 12 路舵机输出,支持 Wi-Fi、蓝牙、语音指令和树莓派扩展)。OpenCat 已内置舵机控制、步态、姿态感知和以 Skill 形式组织的动作系统,开发者无需从零编写关节控制即可让四足机器狗站立、坐下、行走。接入语音、触摸、超声波等传感器可实现丰富互动,配合树莓派、摄像头与 ROS2 还能做出人物跟随等 AI 应用。文章适合作为 Physical AI 的入门项目指南。
文章是一份实用的六个月机器人工程师学习路线图,假设读者零基础,强调实践而非理论。作者指出机器人技术是当前竞争最不激烈的高价值技能,相比人满为患的AI工程更具结构性优势。文章介绍了机器人工程师的细分方向(感知、控制、嵌入式等)及招聘共性要求(C++、Python、硬件经验)。第一个月从电子元件、工作台工具入手,推荐了Falstad、Tinkercad等模拟器、入门套件、焊接教程及Python/Git学习资源,并给出四档硬件预算和采购渠道建议,强调通过实际动手构建作品集而非只看课程来学习。
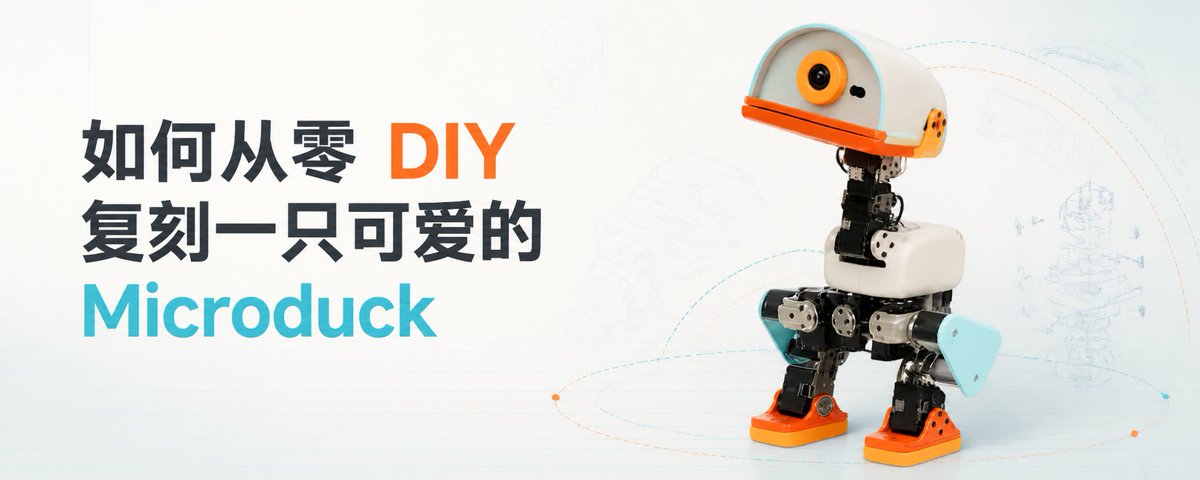
本文是一份详细的 Microduck 双足机器人 DIY 复刻教程。Microduck 高约 25cm,由 15 个 Dynamixel 舵机驱动,步态通过 MuJoCo 仿真器中强化学习训练后部署到真机,以 50Hz 频率运行 ONNX 神经网络实现闭环平衡控制。文章系统讲解了系统架构与控制链、舵机与关节顺序、61 维观测与 ONNX 部署契约、材料与工具清单、仿真环境搭建与训练流程等内容,分八个阶段指导读者完成从固定源码版本、跑通仿真、CAD 重建、硬件搭建到分级真机调试的完整复刻过程。
Pollen Robotics 推出的 Microduck 机器鸭售价 $399,开放预订 24 小时即突破 260 万美元。文章分析了第三方开发者能否像 App 开发者一样在其上赚钱:虽然 Microduck 开放了 SDK、模拟器和强化学习工具,但互动机器人装机量有限(Reachy Mini 仅约 1 万台),且缺乏应用商店和分成机制,靠插件盈利很难。作者建议小团队先选择展会引导等边界窄、流程固定的场景,卖整套服务而非硬件本身,做完几单验证客户付费意愿后再逐步标准化,而不是一开始就幻想插件卖一万人。
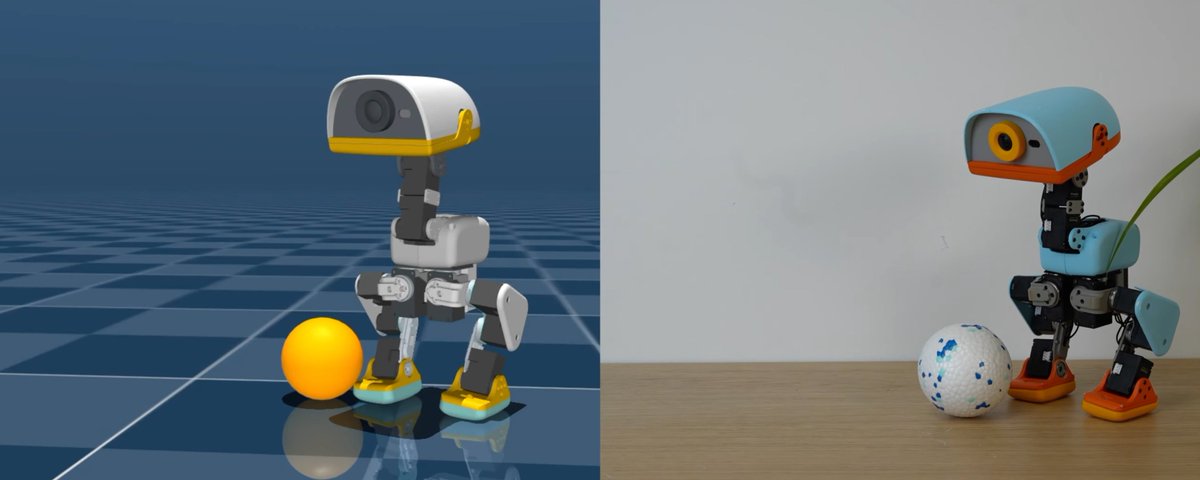
Microduck 是 Hugging Face 旗下 Poollen Robotics 推出的迷你双足具身智能开发平台,高约 25cm、重 800g,配备 15 个舵机和 RK3566 主控。其动态行走、自起、拾物、踢球、前滚翻及轮滑等动作均基于强化学习训练:使用 MuJoCo 仿真平台和 PPO 算法,结合域随机化建模齿隙、电压衰减与控制延迟,实现 Sim2Real 迁移,策略以 ONNX 导出端侧部署。软件采用 Rust 微服务守护进程架构,通过 Unix Socket + JSON-RPC 通信,robotd 独占底层控制并执行安全校验,updaterd 提供带签名校验与健康检查的自愈型 OTA 更新机制。
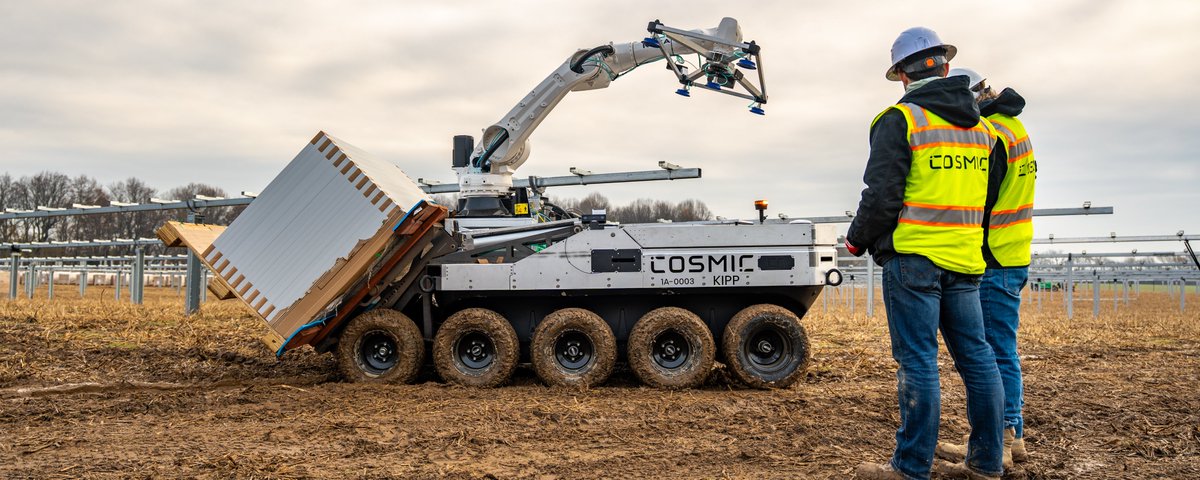
Cosmic Robotics 推出其首款 10,000 磅的自主建造机器人 Cosmic-1,旨在通过提升太阳能农场和数据中心的建造效率,最终实现火星城市的自动化建设。该机器人已在极端环境下投入使用,并显著提高劳动生产力。
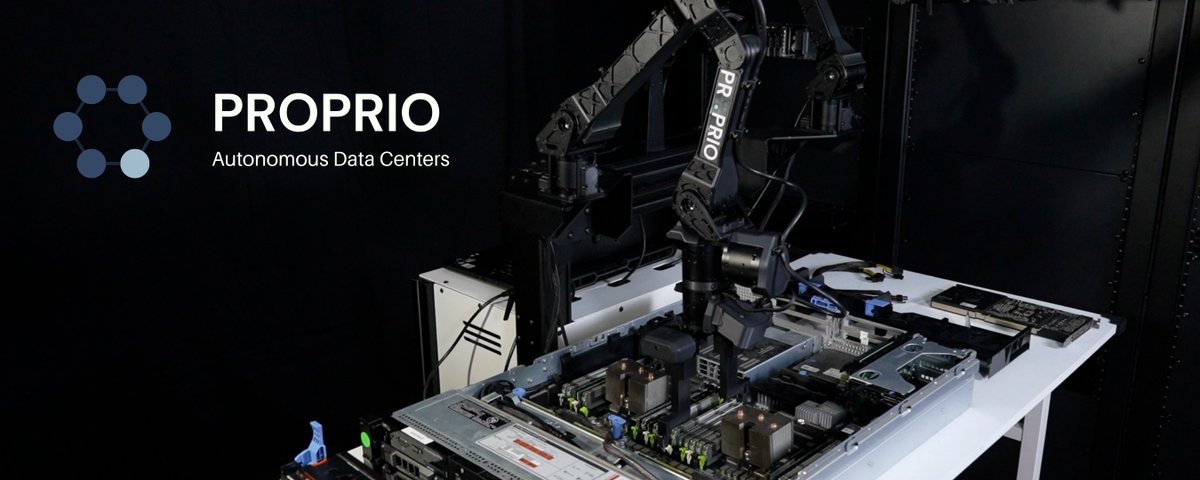
Proprio Robotics 推出新型机器人,能够处理服务器的组装、维护和退役全生命周期,使数据中心实现无人化运营。其创始人来自伯克利和哈佛机器人实验室,已成功在办公室建立并运行小型 AI 数据中心。
文章指出机器人行业在 2022-2025 年间融资激增,但实际产出微乎其微。作者 York Yang 通过 Dyna 的实战经验,剖析了市场三大误区:误将硬件出货当成渠道、仅关注预训练规模以及低估了渠道建设的难度。他强调机器人不会像 LLM 那样爆发,当前巨大的技术期望与现实能力之间的差距构成了泡沫。
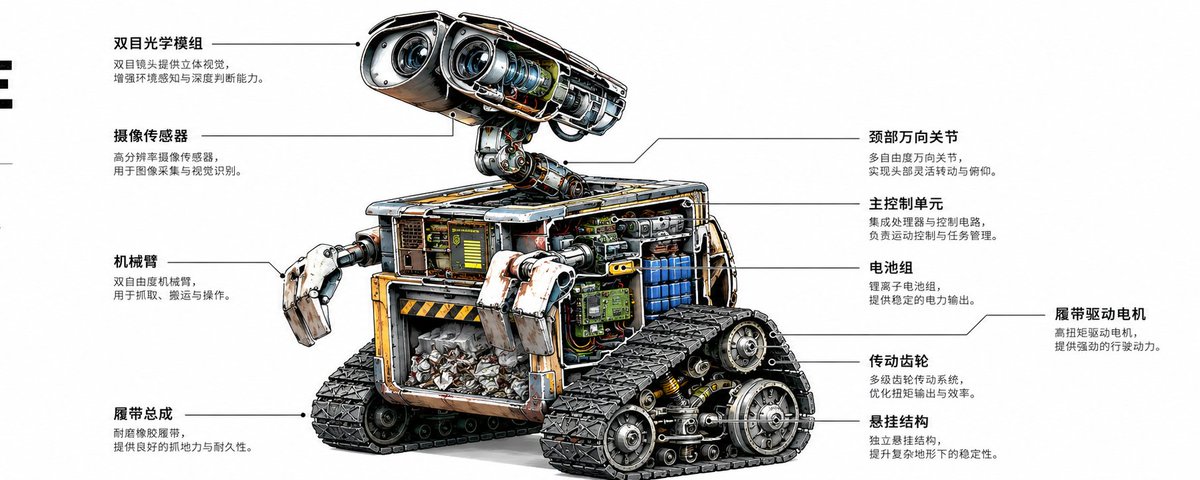
文章深入分析了人形机器人执行器的技术构成与成本分布,指出传动装置(谐波减速器、行星滚柱丝杠)而非电机是成本核心。对比了中国厂商采购标准化模块的高效模式与西方厂商依赖日欧零部件进行内部集成的现状,揭示了美国在执行器制造本土化方面的短板。