Wiki 知识库

全部文档 / 标签: LeRobot

4 篇
清除

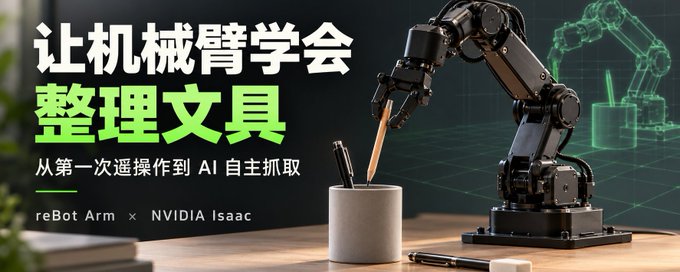
让机械臂学会整理文具:从第一次遥操作到 AI 自主抓取

本文以'把文具放进笔筒'这一具体任务为例,手把手介绍机械臂模仿学习的完整流程:先通过主臂遥操作从臂完成示范,用 LeRobot 记录摄像头画面、关节状态和动作指令形成数据集;再检查数据质量,用 GR00T 等 VLA 模型训练,让机械臂根据视觉输入自主完成任务。文章还介绍了 Isaac Sim 仿真采集、Cosmos 视频增强、Sim-to-Real 迁移以及 Jetson 边缘部署等进阶内容,涵盖设备接线、软件安装、校准、录制等实操细节,是机器人入门的实用教程。

技术 › 机器人 yishan 2026-10-1128.1 KB 11.3K 43 84

Streaming 100 TB+ Robot Datasets

LeRobot 推出了面向 100 TB 及以上规模机器人数据集的新型 episode 级流式数据加载器,可直接从 Hugging Face 数据集或 Bucket 读取选定的 episode 并准备训练样本,无需完整下载本地视频副本。文章阐述了流式加载器的四大需求:保持 GPU 繁忙、混合 episode、覆盖全部数据、控制内存使用。通过 Parquet 统计信息定位表格数据、MP4 sidecar 索引定位视频帧、在 RAM 中维护压缩视频字节池,并采用锚点采样与预取机制,实现数据集持续增长下的高效训练。

技术 › 工具与效率 LeRobot 2026-10-1013.2 KB 12.4K 145 84

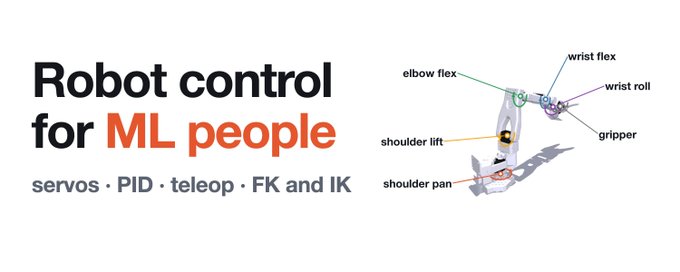
How robot arms are controlled

本文面向进入机器人学习领域的机器学习从业者,系统讲解 SO-100 机械臂的控制原理。内容涵盖机械臂的组成(六连杆五关节的伺服电机结构)、通过主从臂遥操作采集演示数据的方法、PID 控制器的工作机制(弹簧-阻尼模型与临界阻尼的推导)、力矩限制带来的非线性行为,以及关节空间与任务空间的表示方法、正运动学(FK)与逆运动学(IK)的原理与挑战。文章也解释了一个反直觉现象:机械臂在臂长范围内无法精确到达 0% 的夹爪位姿。

技术 › 机器人 Jacob H. Rothschild 2026-09-1811.7 KB 336.9K 982 77

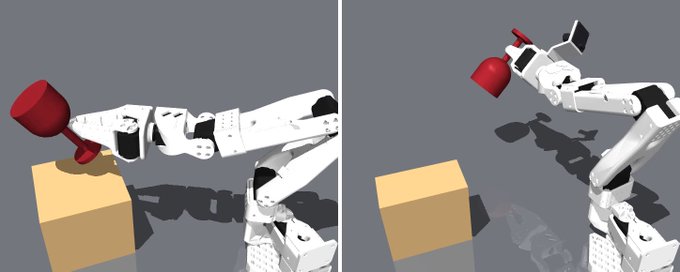
Speedrunning robot learning

作者用三周时间从零学习机器人学习(robot learning),从零复现了 ACT 和 Diffusion Policy 两个策略,在 PushT 基准上超越了所有公开的基于图像的 ACT 结果(65.6%),并在 MuJoCo 场景中训练机械臂以 99.95% 的成功率完成摆放酒杯任务。文中分享了超参数调优经验(如 n_action_steps 从 100 降到 16 的显著提升)、单变量实验原则,以及对 Moravec 悖论的切身体会:对人类简单的事情对机器人和 Claude 编程都很困难。作者还使用 Claude 生成 MuJoCo 场景和专家轨迹,发现遥操作可能比脚本化专家轨迹更高效。

技术 › 编程语言 Jacob H. Rothschild 2026-09-1514.0 KB 29.8K 335 87