The Physical AI Value Stack: Mapping the 11 Layers of Robotics
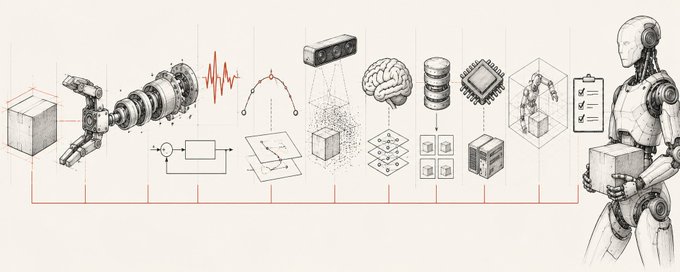
作者提出了以任务为起点的Physical AI技术栈框架,将机器人系统划分为11个功能层:末端执行器、执行器、电源、控制、规划、感知、策略、数据、计算、仿真与评估等。文章通过分析各层的作用、关键问题和典型公司,说明如何用该框架定位系统瓶颈、理解公司竞争位置及价值归属。文中以GPT-6 Astra控制机械臂绘制金门大桥为例,展示瓶颈往往在控制与执行接口层而非模型本身。
作者提出了以任务为起点的Physical AI技术栈框架,将机器人系统划分为11个功能层:末端执行器、执行器、电源、控制、规划、感知、策略、数据、计算、仿真与评估等。文章通过分析各层的作用、关键问题和典型公司,说明如何用该框架定位系统瓶颈、理解公司竞争位置及价值归属。文中以GPT-6 Astra控制机械臂绘制金门大桥为例,展示瓶颈往往在控制与执行接口层而非模型本身。