Wiki 知识库

全部文档 / 标签: 具身智能

39 篇
清除

Abundance 2029:机器人时代的富足与失业困境

文章作者以其公司 microagi 计划部署十亿台机器人为引,探讨机器人普及将带来物质极大丰裕的"富足世界",从根本上消除经济学赖以成立的资源稀缺假设。但同时指出,通用机器人将取代大量体力劳动岗位,若经济制度不变,数百万人将失去收入、地位与人生意义。作者认为机器人界回避了这一困境:若不解决分配问题,公众与政府将联合阻止机器人部署,富足将无法实现。文章回顾机器人技术的快速进展(Figure AI、Generalist、Gemini Robotics 等),并指出当前可验证任务最易被自动化,最后以欧洲为焦点讨论三种未来路径。

技术 › LLM Bercan 2026-10-2142.0 KB 33.8M 9.2K 64

从 Vibe Coding 到 Vibe Hardware:AI 硬件入门与量产之路

作者分享了 Vibe Moment 第一期线上分享的内容,主题为从 Vibe Coding 到 Vibe Hardware。文章介绍了 AI 硬件的最新案例,如 FoloToy AI Passport、Microduck 和 Anthropic 的 Model Hardware Standard,并指出 AI 硬件仍处于早期阶段。作者结合自身经验,讲解了新手如何选开发板、接线、调试,以及 AI 在嵌入式开发中的作用。最后详细对比了原型与量产之间的差距,强调量产需要稳定性和全环境验证。
技术 › 工具与效率 🅴🆁🅸🅲 晓҈峰҈ 2026-10-1411.2 KB 3.2K 16 83

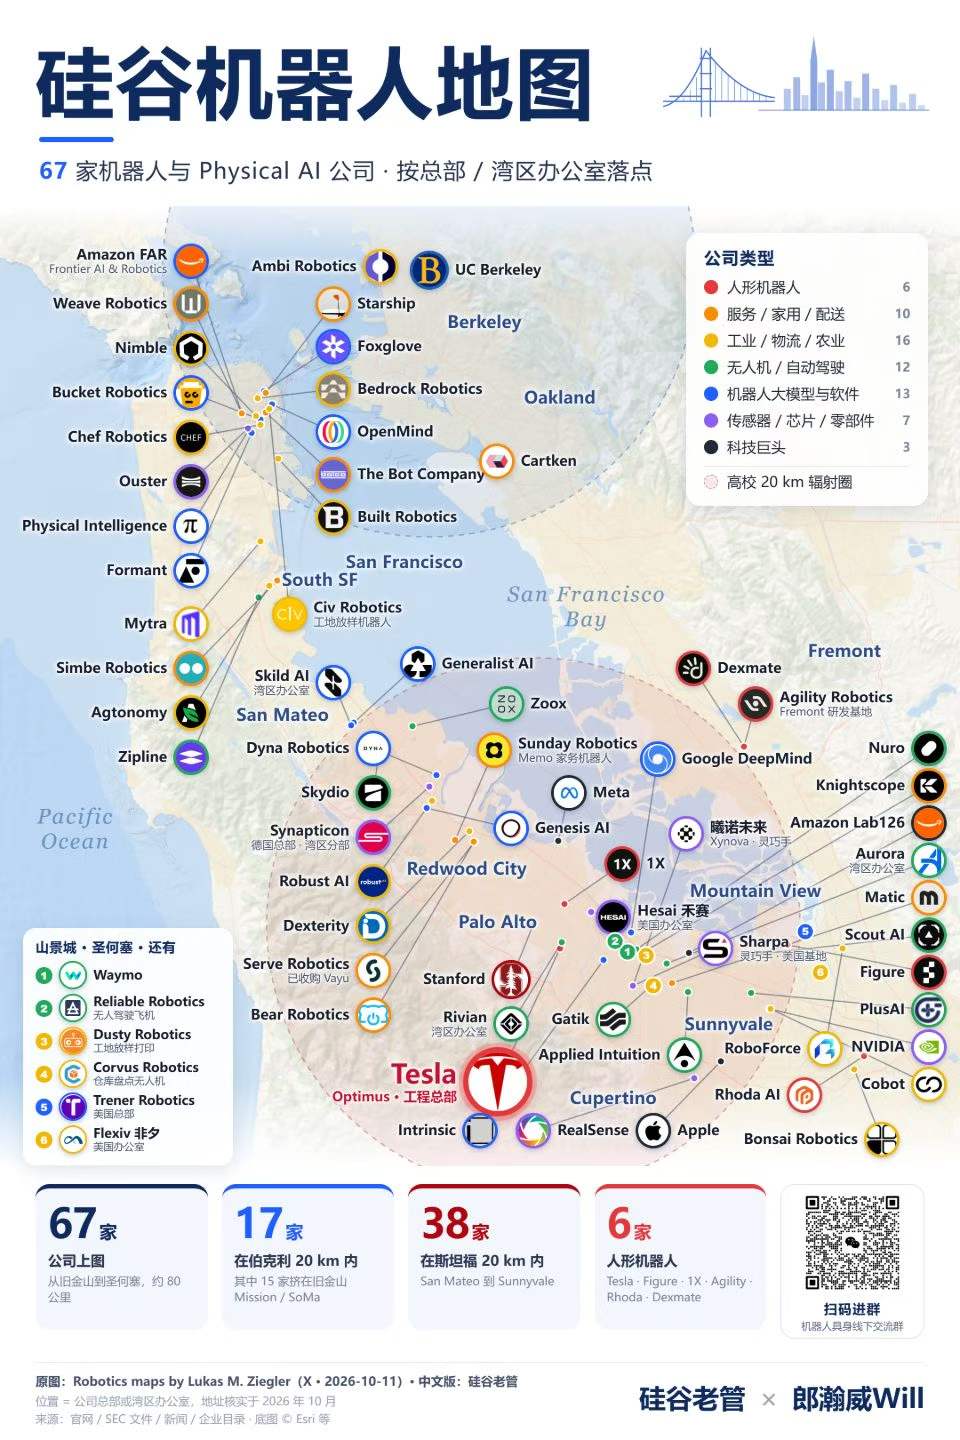
把硅谷和北上杭深的机器人公司放到 5 张地图上,城市之间的差异一下就出来了

作者用 5 张地图对比了硅谷与北上杭深的机器人产业格局:硅谷 67 家、深圳 36 家、北京 32 家、上海 25 家、杭州 25 家。各城市产业结构差异明显:北京依托高校与 AI 公司,具身智能和人形机器人集中;上海偏工业与制造,国际厂商与本土公司并存;杭州生态集中、产品化速度快;深圳覆盖从零部件到整机的完整链条,人形机器人公司数量国内最高。硅谷擅长定义未来,中国城市正以不同方式把未来造出来。

技术 › 机器人 AI Will (@FinanceYF5) 2026-10-133.6 KB 61

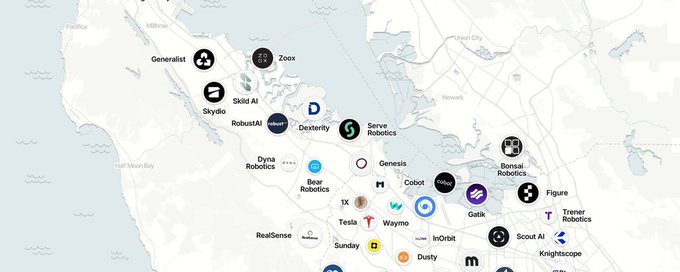
美国机器人公司物理地图和市场地图

作者整理了一份美国机器人公司的物理地图和市场地图,按业务类别系统梳理了约40家机器人公司的进展,包括人形/通用机器人与基础模型类(Figure、1X、Physical Intelligence、Skild AI等)、自动驾驶/移动机器人类(Tesla、Waymo、Zoox、Skydio等)、工业/物流/仓储机器人类(NVIDIA、Dexterity、Nimble等)、农业/建筑/专业场景类以及平台/软件/硬件类。每家公司附带融资规模、估值、CEO及官方X账号等信息,方便跟踪研究美国机器人行业的发展动态。

投资 › 宏观经济 头 头雁 2026-10-1210.9 KB 1.8K 19 80

Language Will Eat Robotics, Slowly, Then Suddenly

本文是 Saturday Robotics 读书会第33期的观点总结,主讲人 Tonghe Zhang(CMU)提出:当 GPT-6 Astra 等前沿语言模型能力'溢出'后,机器人学的经典瓶颈将不再是研究问题,而是编码智能体可解决的工程循环。文章总结12个核心观点:灵巧性本质是奖励问题、上下文学习免费获得、硬件即代码、Sim-to-Real 是优化问题、验证是关键货币、低层控制无需思维链等。核心论断是端到端方案在可行处总是胜出,结构化只是临时脚手架,语言模型将缓慢而突然地'吞噬'机器人学。

技术 › 机器人 Junfan Zhu 朱俊帆 2026-10-1249.0 KB 14.5K 32 75

让机械臂学会整理文具:从第一次遥操作到 AI 自主抓取

本文以'把文具放进笔筒'这一具体任务为例,手把手介绍机械臂模仿学习的完整流程:先通过主臂遥操作从臂完成示范,用 LeRobot 记录摄像头画面、关节状态和动作指令形成数据集;再检查数据质量,用 GR00T 等 VLA 模型训练,让机械臂根据视觉输入自主完成任务。文章还介绍了 Isaac Sim 仿真采集、Cosmos 视频增强、Sim-to-Real 迁移以及 Jetson 边缘部署等进阶内容,涵盖设备接线、软件安装、校准、录制等实操细节,是机器人入门的实用教程。

技术 › 机器人 yishan 2026-10-1128.1 KB 11.3K 43 84

一年之间,云栖大会里的 AI 到底进步了什么?

文章对比2025与2026年云栖大会,梳理AI一年间的进步:从'云智一体'到'智以致用',重点从模型能力展示转向产业落地。Qwen3.8-Max主打长程任务执行,Qwen3.8-Omni-Flash在多模态理解上大幅提升且成本骤降;Agent从聊天进入工作流,具备拆解目标、多智能体协作、沉淀Skill等能力;具身智能与AI硬件走向现实。对内容创作者而言,生产模式正从单模型生成片段走向多模型协同的完整生产链,Qwen4与下一代视频模型值得期待。

技术 › LLM siuser小伟 2026-09-227.0 KB 972 5 74

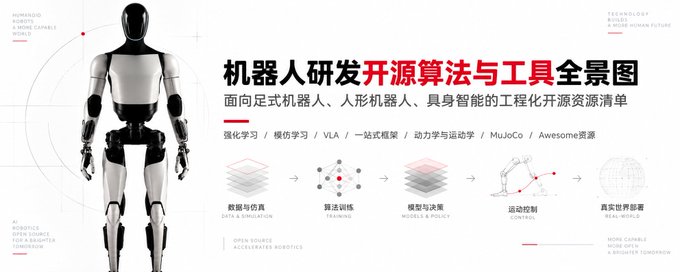
机器人研发开源算法与工具全景图(含资源)

文章指出机器人研发正处于开源红利期,个人开发者可借助成熟开源框架在数周内跑通从仿真训练到真机部署的完整闭环。作者按技术栈分层整理了经过工程验证的开源项目:足式强化学习(rsl-rl、AMP、TienKung-Lab、unitree_rl_gym)、模仿学习(ALOHA-ACT、Diffusion Policy)、VLA 具身大模型(OpenVLA、Octo、LingBot)、一站式框架 LeRobot、传统动力学求解库(Pinocchio、Acados)、MuJoCo 仿真模型库,以及 Awesome 学习资源清单,并给出四步最简上手顺序建议。

技术 › 机器人 yishan 2026-09-2212.4 KB 25.3K 244 81

手机卷到头了,下一个让人忍不住掏钱的新物种,长这样

文章介绍了启元机器人发布的两款C端消费级机器人:启元T1和启元Q1。T1是一款可变形机器人,室内为轮足人形、户外自动切换四足形态,支持跟拍运镜等实用功能;Q1是可装入书包的全身力控人形机器人,具备22个自由度,支持二次开发和3D打印定制外壳。作者认为手机和新能源汽车行业已接近天花板,AI加持下的消费级机器人将成为下一个变革方向。启元还与腾讯、京东健康等合作构建应用生态,强调机器人作为人的伙伴而非替代者的理念。

技术 › 机器人 向 向阳乔木 2026-09-219.1 KB 15K 5 65

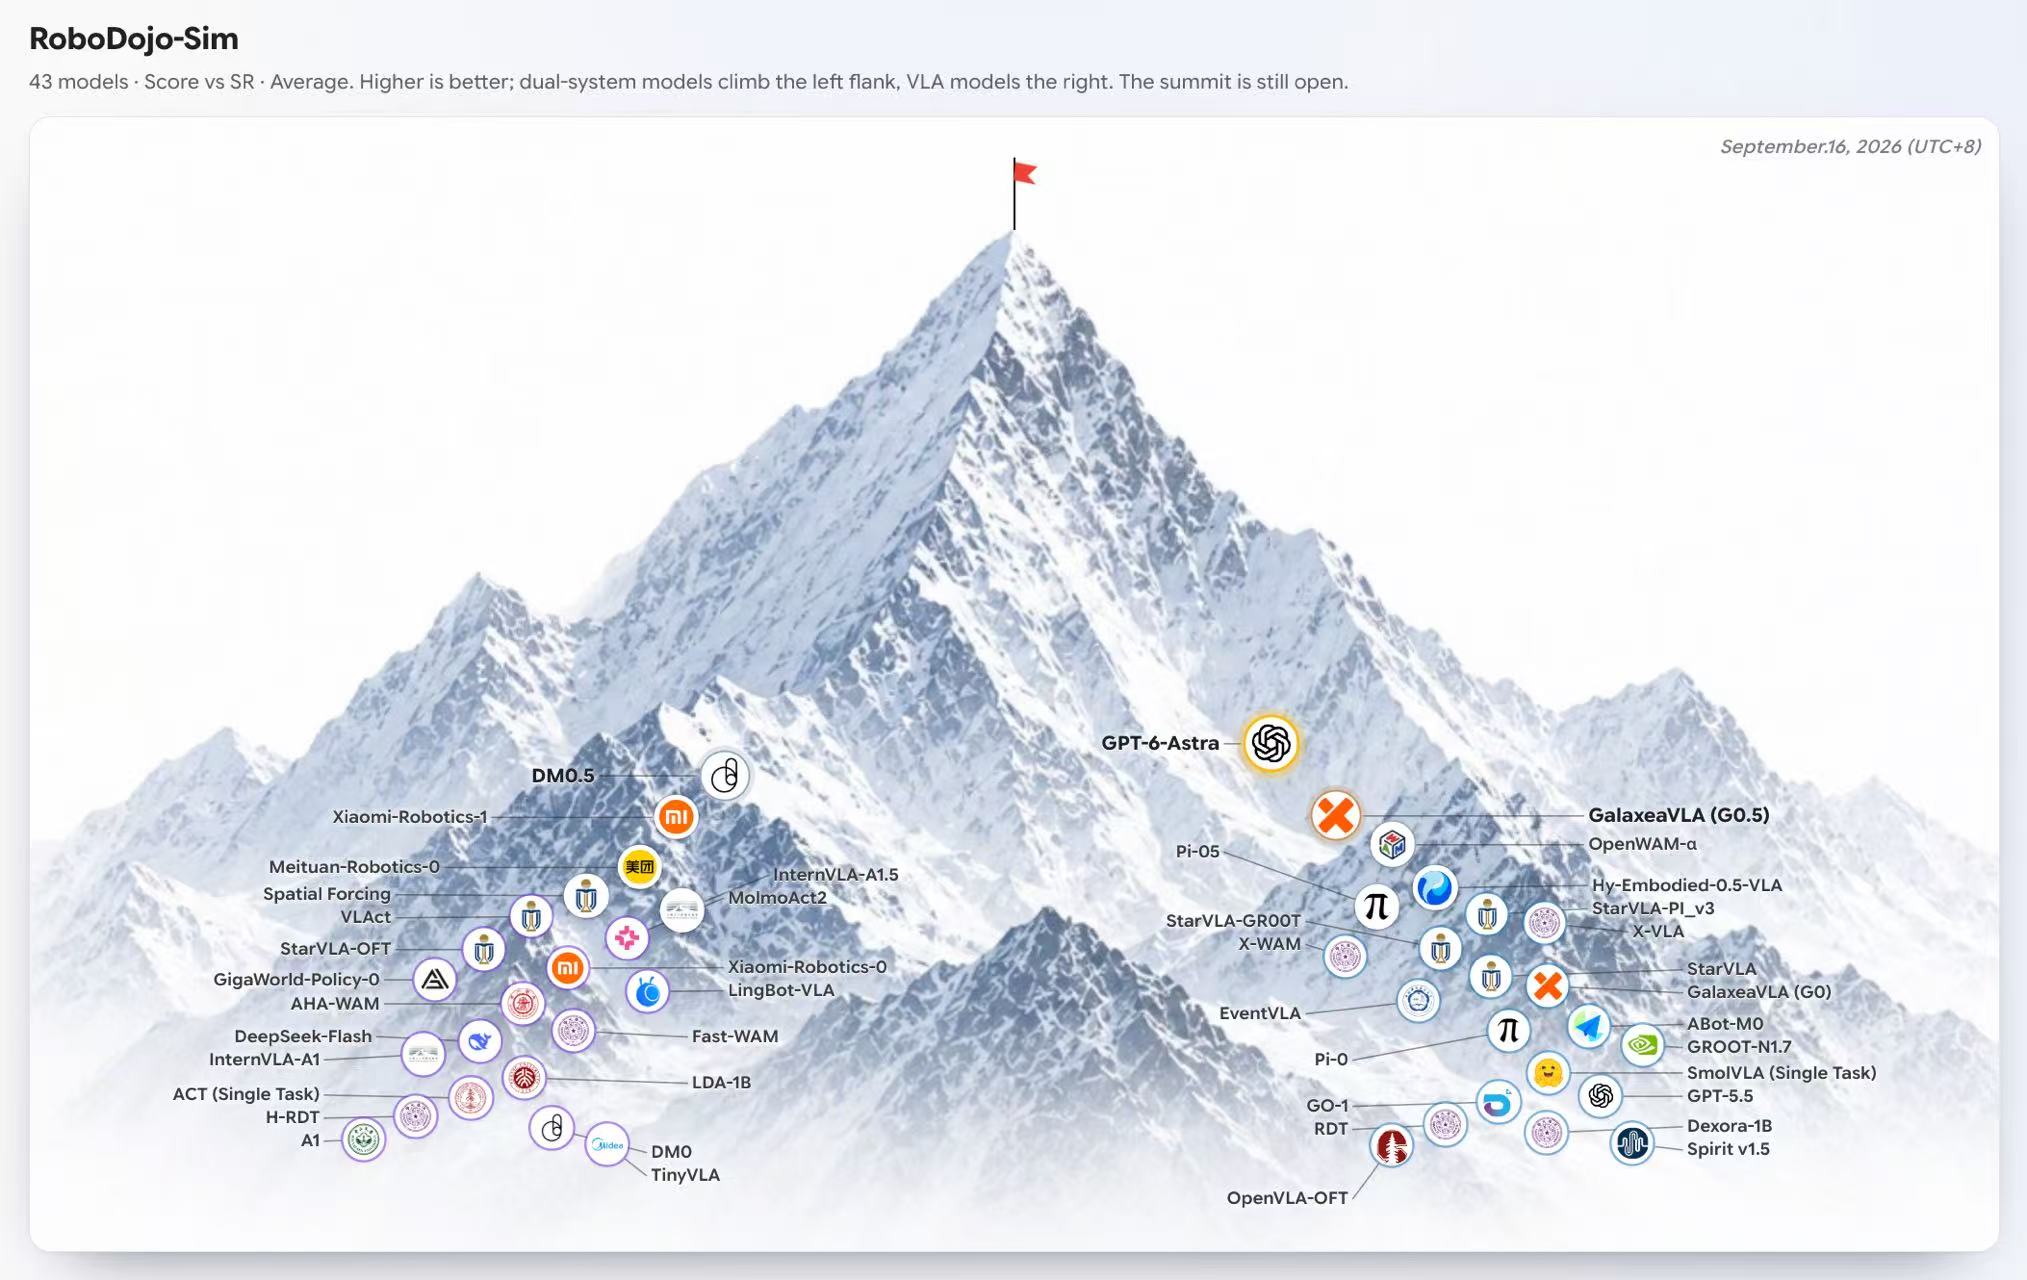
GPT-6 Astra 在 RoboDojo 中的具身智能评测

RoboDojo 团队对 GPT-6 Astra 作为具身智能体进行了全面评测,涵盖 RoboDojo 仿真与真实环境(对比 GPT-5.5 和 DeepSeek-Flash)、人形机器人高层控制、灵巧钢琴演奏(RoboPianist)以及上下文学习(ICL)的系统性研究。关键结论:GPT-6 Astra 展现出极强的语义与空间理解能力以及出色的上下文适应能力,但物理常识仍是明显瓶颈,揭示了理解世界与真正推理物理规律之间的重要差距。完整报告与演示发布于 robodojo-benchmark.com。

BestBlogs 早报 · 09-17|Gradium 全双工语音,GKE Agent,Claude CRM 协同

本期早报围绕语音交互、Agent 执行环境与业务协作三大主题展开。精讲一介绍 Gradium 的全双工语音架构,通过多流语言模型让用户与系统可同时活跃,处理附和与打断,采用轻量语音层加后台文本模型的混合设计平衡自然感与推理能力。精讲二解读 Google Cloud 的 Agent Substrate,基于 Kubernetes 用硬件隔离沙箱运行未知代码,通过凭据注入、出口代理和闲置暂停恢复机制保障安全与成本。精讲三分析 Salesforce 接入 Claude 的插件,提供 37 项销售技能,写入操作需人工批准,展示了企业 Agent 的权限边界设计。速览还覆盖 StepAudio 3、Pinterest 向量检索优化、具身推理引擎 APXInf、Hermes 多 Agent 重构、AI 化学模拟及 Claude 小企业工作流等内容。

技术 › LLM ginobefun 2026-09-1722.8 KB 3.4K 2 79

The Physical AI Value Stack: Mapping the 11 Layers of Robotics

作者提出了以任务为起点的Physical AI技术栈框架,将机器人系统划分为11个功能层:末端执行器、执行器、电源、控制、规划、感知、策略、数据、计算、仿真与评估等。文章通过分析各层的作用、关键问题和典型公司,说明如何用该框架定位系统瓶颈、理解公司竞争位置及价值归属。文中以GPT-6 Astra控制机械臂绘制金门大桥为例,展示瓶颈往往在控制与执行接口层而非模型本身。

技术 › 机器人 Michelle Sun 2026-09-1618.8 KB 37.9K 324 72

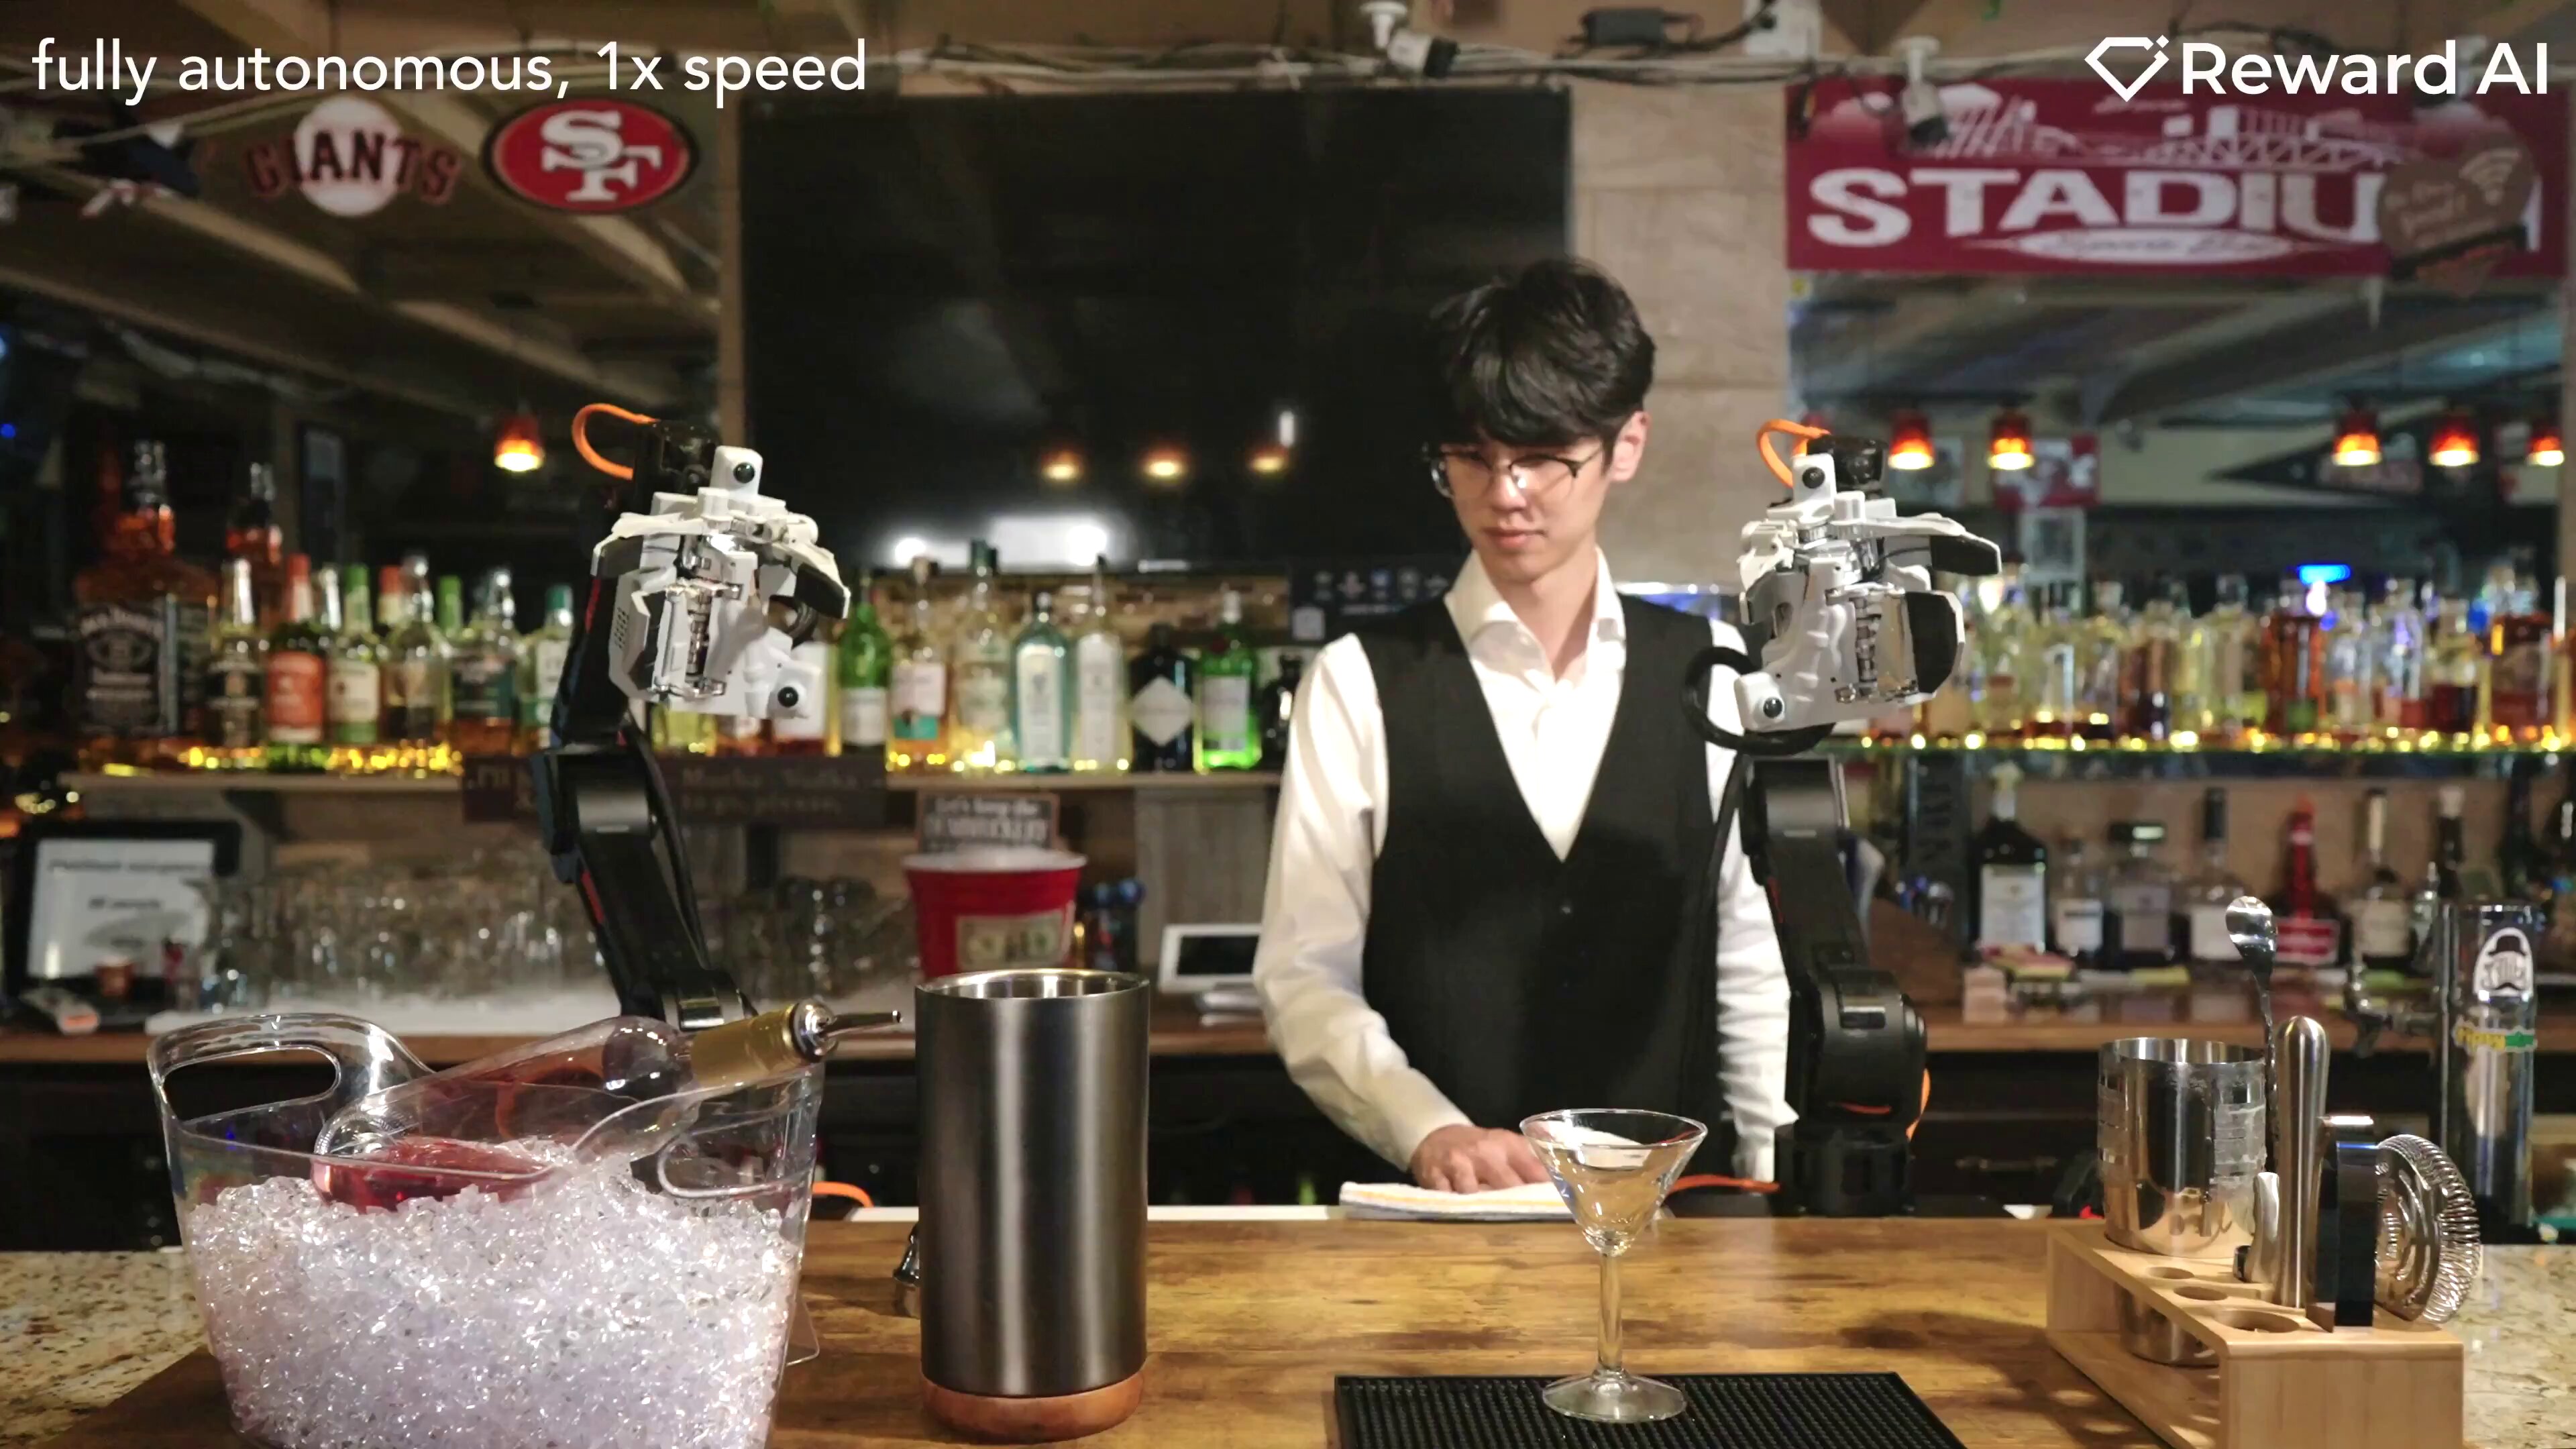
Reward AI 发布机器人基础模型 OM-1:直接从人类操作数据学习

Reward AI(脱胎于斯坦福 DexCap 项目)发布机器人基础模型 OM-1,核心创新是仅从人类操作数据中学习,无需遥操作和机器人专属数据。通过 7 自由度可穿戴设备 Omnibody Hand 采集视觉、触觉、力度等多模态数据,训练后可直接部署到桌面机械臂、工业机械臂和人形机器人,无需针对硬件微调。这与 π0、Helix 等依赖遥操作数据的主流方案路线不同,大幅降低数据采集成本。演示显示 OM-1 能完成四臂协作包装手机、调酒、叠衣、拔网线等精细任务,学习新任务仅需不到 30 分钟人类演示数据,并展现自发补偿与重试行为。目前处于研发展示阶段。

技术 › LLM 宝玉 (@dotey) 2026-09-152.8 KB 70

BestBlogs 早报:AI 采用的选择效应、Bending Spoons 运营与 Antspace 逆向

本期早报精选三篇深度内容:一是用因果推断拆解 AI 功能采用中的选择效应,指出朴素留存对比严重高估效果,并演示断点回归的正确用法;二是 Bending Spoons 联创访谈,揭示其通过高人才密度、饱和任务、极致所有权和自研工具平台,让 Evernote 以少一个数量级的人力实现三倍迭代速度;三是工程师逆向 Claude Code 网页版会话,发现 Anthropic 未公开的 PaaS 平台 Antspace,并分析其垂直整合意图。速览部分还涵盖具身智能路线分歧、小模型协同推理降本、GPT-Live 1 语音 API 及 HuggingFace 智能体公开课。

技术 › Agent ginobefun 2026-09-1426.6 KB 3.4K 2 79

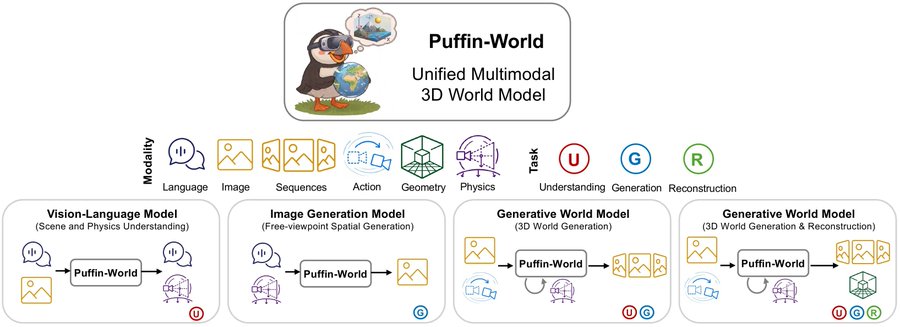
面向空间智能的统一世界模型Puffin-World:从生成画面走向构建物理可信世界

南洋理工大学S-Lab与大晓机器人等机构发布统一世界模型Puffin-World,让同一模型原生理解物理方向、空间几何和视觉外观,实现三维世界生成与重建,无需依赖外部模型。模型将世界表示为物理状态(重力场、纬度图)、几何状态(深度)和外观状态(RGB)三种关联状态,并提出Omni-Camera统一相机表示,结合绝对与相对相机信息。该框架在表征、模态、任务三个层面实现统一,支持相机参数估计、自由视点生成、3D场景重建等任务,并构建了包含1500万组视觉-语言-相机数据的Puffin-16M数据集,在多个基准上取得领先结果。

技术 › LLM 青稞社区 2026-09-1313.4 KB 1.4K 5 71

It's Time to Deploy Robots. The Technology Isn't Finished.

作者基于两年与机器人OEM合作部署的经验,讨论人形机器人从演示走向真实商业部署的差距。作者指出,演示视频只能证明可能性,而真实部署需要可靠性、速度和成本达标;许多场景下四足机器人或成熟专用方案比人形机器人更实际。文章区分了模块化技术栈与VLA通用模型、POC验证与商业交付,并以Skild AI突破1亿美元ARR为例,强调部署应纳入研究反馈循环,通过真实环境的评估数据推动通用机器人模型迭代,最终实现规模化。

技术 › 机器人 Paige 2026-09-1213.6 KB 12.5K 94 71

机器人研究的隐藏支柱:部署

Skild AI 创始人 Deepak Pathak 宣布公司实现 1 亿美元 ARR,并阐述部署为何是机器人研究的隐藏支柱。文章指出机器人无法像 LLM 那样先研究后部署,演示视频会掩盖真实准确率,部署中必须同时考虑速度、精度和对变化的适应能力。这些实践催生了 S1 模型——通过单视频上下文学习即可掌握新任务而无需微调。作者还探讨了演示文化与部署文化的冲突,并提出物理 RSI(递归自我改进)路线:将各专业部署的数据反哺通用基础模型,形成持续改进的飞轮。

技术 › 机器人 Deepak Pathak 2026-09-119.5 KB 420.8K 1.4K 75

投资数据中心,还是投资机器人?

文章从算力角度分析机器人产业的投资逻辑:前沿机器人模型(VLA、WAM)参数量大,边缘芯片无法承载,将认知层卸载到数据中心成为必然趋势。通过对比卸载方案与端侧方案的资本开支和TCO,指出卸载方案在规模化后成本更低。受网络与安全回退条件限制,云端方案适用于工厂、仓库、家庭等场景。作者认为算力是机器人的大脑前提,XAI等算力投入会优先于具身智能量产,看好机器人未来等同于看好算力投资,本质上是同一个问题。

投资 › 股票 Zoe_yiqifacai 2026-09-103.6 KB 6.3K 13 80

What Astra Reveals About the Future of Robotics

作者分析OpenAI通用模型Astra对机器人领域的启示:Astra在视觉场景理解、空间推理和可执行代码生成上表现突出,如BenchCAD评测中达95.9%几何重合度,远超GPT-5.6。作者提出核心问题:专用机器人模型所需的空间智能有多少将来自通用模型?结合Dyna-2百万小时人类视频预训练、Code as Policies以及Anthropic机器人实验等证据,作者认为推理与代码可组织陌生任务,而学习型动作策略提供快速精确执行,通用基础模型与机器人模型正走向融合,应继续扩大机器人数据规模。

技术 › 机器人 Shumo Chu 2026-09-106.3 KB 8.7K 79 65

从金字塔到沙漏:机器人产业链的形状之变

文章提出机器人产业链正从传统制造业的金字塔结构演变为沙漏形态:整机端价格持续下探(宇树、优必选降价,本土份额升至57%),零部件端已现过剩(谐波减速器产能利用率仅一半),而腰部的主控芯片与基础模型环节集中度最高、利润最厚——英伟达占据69%的机器人主控SoC市场,基础模型类公司吸走具身智能领域44.9%的资金。作者分析腰部靠资本门槛与工具链生态锁定,但指出技术路线(如VLA)和数据瓶颈尚未收敛,沙漏腰部还未硬化,价值正向中间流动但最终形态仍不确定。

投资 › 宏观经济 John Liu 2026-08-316.1 KB 2K 4 88

一只399美元的机器鸭,让资金重新看瑞芯微

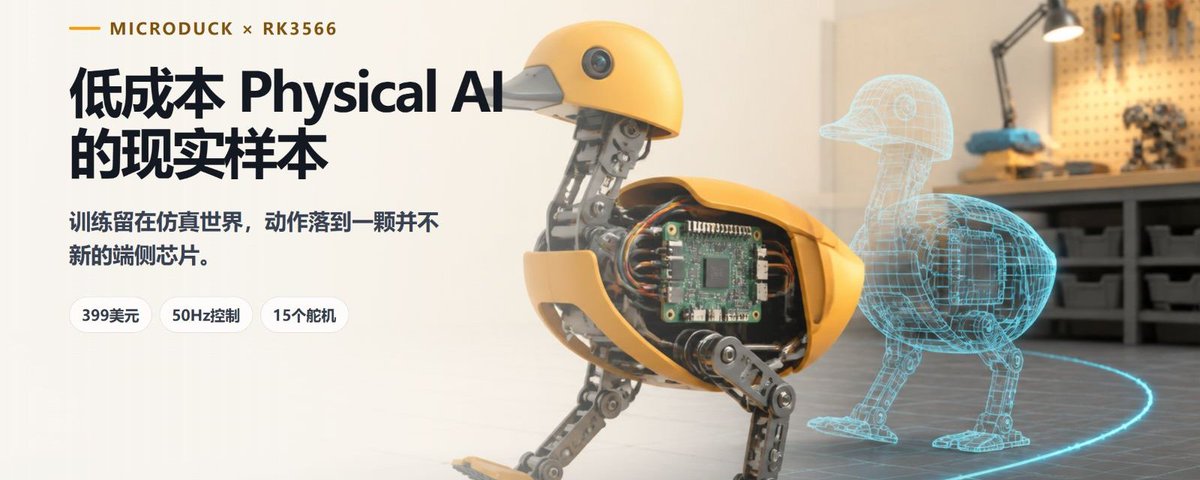
文章通过开源机器鸭项目Microduck(售价399美元,基于RK3566芯片运行神经网络策略控制15个舵机)切入,指出瑞芯微正从消费电子SoC厂商转型为端侧AI部署平台。作者用GitHub数据分析:rknn-toolkit2、rknn_model_zoo、rknn-llm三大AI工具链仓库两年Star数增长约322%,远超传统项目;Hugging Face上RK3588相关模型96.9%创建于近两年。瑞芯微恰好位于MCU与英伟达Jetson之间的算力断层带,适合门禁、机器人、会议终端等海量中端设备。文章同时提醒Star不等于收入、RKNN3工具链不兼容等风险,认为瑞芯微无需击败英伟达,只需拿下低成本端侧智能市场。

投资 › 股票 硅基流动 2026-08-308.6 KB 70.8K 120 86

一个VC的宇树投资往事

文章讲述了前祥峰投资合伙人、现SevenUp Capital创始人赵楠投资宇树科技的经历。2020年3月,赵楠初次见到王兴兴,被其务实的量产能力打动,两个月后推动祥峰以投前1.5亿元估值参与宇树Pre-A轮融资。赵楠复盘了当年判断王兴兴能'统治地面机器人'的逻辑:看重创始人的vision、技术积累、履约能力和生态延展性。他还揭示了王兴兴'nerd'外表下的成熟商业认知,以及2023年果断进军人形机器人的决策力。文章同时探讨了VC圈以结果论英雄的现象、非共识投资方法论,并展望宇树成为'机器人领域的苹果'的潜力。

投资 › 股票 腾 腾讯科技 2026-08-2922.5 KB 78

Microduck 开源双足机器鸭技术架构

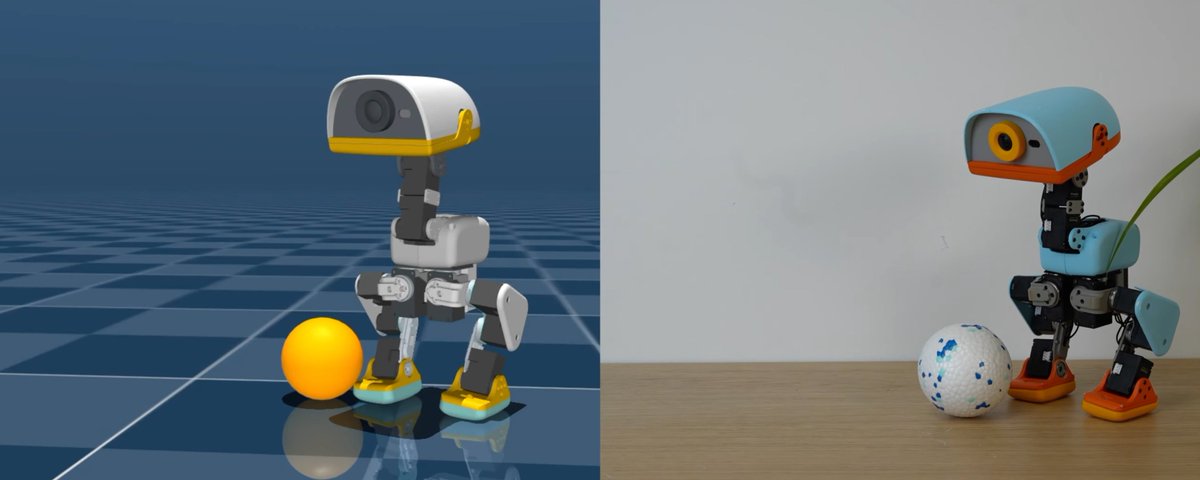
Microduck 是 Hugging Face 旗下 Poollen Robotics 推出的迷你双足具身智能开发平台,高约 25cm、重 800g,配备 15 个舵机和 RK3566 主控。其动态行走、自起、拾物、踢球、前滚翻及轮滑等动作均基于强化学习训练:使用 MuJoCo 仿真平台和 PPO 算法,结合域随机化建模齿隙、电压衰减与控制延迟,实现 Sim2Real 迁移,策略以 ONNX 导出端侧部署。软件采用 Rust 微服务守护进程架构,通过 Unix Socket + JSON-RPC 通信,robotd 独占底层控制并执行安全校验,updaterd 提供带签名校验与健康检查的自愈型 OTA 更新机制。

技术 › 机器人 yishan 2026-08-289.3 KB 147.5K 174 79

全球首款原生全模态交互式世界模型 HiDream-O1-World 发布

智象未来发布 HiDream-O1-World,定位为全球首款原生全模态交互式世界模型。它提供漫游、编辑和交互三类核心能力,用户可自由探索视角、通过文字语音实时改变场景与角色行为。技术上依托 3D 先验注入 Memory 上下文与 TTT 机制解决时空一致性与物理一致性,其 DreamWorld 论文被 ECCV 2026 录用。该模型在 WBench 榜单综合得分 80.9 位列第一,未来可应用于互动影游、具身智能仿真等方向,标志着 AI 从生成画面走向生成世界。

技术 › LLM 苍何 2026-08-2514.5 KB 9K 18 65

Physical AI淘金热:机器人技术为何是下一个万亿美元前沿

本文探讨了机器人技术从风险投资坟墓到万亿美元前沿的转变,核心在于基础模型与具身智能的结合。文章通过实例展示了机器人技术的进步,并分析了VLA模型如何使机器人控制从硬编码转向预测问题。最后,作者提出了四种不依赖硬件制造的盈利模式,包括硬件无关的AI中间件、物理数据变现、垂直微自动化以及远程操作基础设施,强调软件和中间件是当前机器人领域的高利润机会。

技术 › LLM Rich Odin 2026-08-156.7 KB 1M 105 68

AI时代的机会在哪:未来每家公司都会有自己的模型,软件公司99%会消失

本文作者AIGCLINK分享了对AI行业现状与未来的观察。他认为软件公司99%将消失,未来每家公司都会拥有自己的模型。他看好三个方向:RSI(递归自我改进)、垂直/产业模型(医疗、金融、工业)和具身智能(但需等待2030年)。他建议应用公司应交付结果或卖AI员工,并指出GEO和FDE将成为标配岗位。他还提醒避开通用agent、通用办公场景和法律AI,并看好出海机会。

投资 › 职业发展 AIGCLINK 2026-08-1510.2 KB 9.7K 31 74

AI 时代新工作机会全盘点:16 个岗位,从零门槛到天花板

本文全面盘点了 AI 时代的 16 个新工作机会,并按入门门槛从低到高进行排列。文章针对每个岗位详细分析了工作内容、能力要求、国内外薪资水平以及小白友好度等指标。作者指出,纯执行类岗位虽在贬值但仍是入行跳板,最赚钱的是懂行业与 AI 的复合型人才。文章为零基础转行者提供了极具实操性的职业切入指南。

职场 › 职业发展 得否 2026-08-1080.0 KB 147.6K 308 88

2026 AI 下半场,投资人该盯的三个信号

文章指出2026年AI行业正从“能力竞赛”转向“生产力竞赛”,模型本身不再是唯一重点。真正的商业价值在于工作流和收入。投资人应关注三个核心信号:一是AI应用能否真正盈利并为企业省钱;二是Agent能否深度接入企业系统并实际执行任务;三是AI能否走出数字世界,通过Physical AI(具身智能、机器人等)改造现实。此外,AI基础设施(卖铲子)及安全权限治理也是极具潜力的长期红利。

投资 › 宏观经济 Kelvin 2026-08-1010.0 KB 84

Seedance 2.5深度解析:从短视频爆款到电影感与具身智能的未来

文章深度解析了AI视频模型Seedance 2.5的核心升级。相比2.0追求短视频爆款的自主发挥,2.5将目标对齐电影工业标准,具备极强的指令遵循能力,支持原生30秒视频输出及海量参考素材。通过提升画面美术质感、物理空间稳定性和声音细节,2.5实现了真正的“电影感”。此外,该模型不仅能颠覆影视预演工作流,更能为具身智能提供低成本训练数据。作者指出,随着技术普及,审美判断力、资产构建能力和优秀的故事内核将成为未来最稀缺的能力。

技术 › Agent 数字生命卡兹克 2026-08-0720.0 KB 32.2K 113 81