Wiki 知识库

全部文档 / 标签: 末端执行器

2 篇
清除

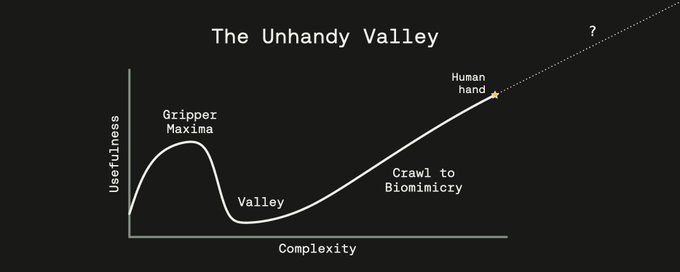
The rabbit hole of end effector design

作者长期研究机器人末端执行器,将其分为简单夹爪和仿人灵巧手两大阵营,并提出'Unhandy Valley'(不灵巧谷)概念:在复杂度与实用性之间,模仿人类手但复杂度不足的设计是最差选择。文章评述了 SO-101、Unitree Dex3-1、LEAP、Wuji、Sharpa、Tesla、Boston Dynamics Atlas GR3 等工业与开源设计,分析 opposition、自由度、腱驱动、触觉传感等关键要素,建议设计者以人手为灵感但避免盲目仿生,未来大多数机器人将使用'够用就好'的简单夹爪。

技术 › 机器人 max titov 2026-10-0910.0 KB 27.1K 171 72

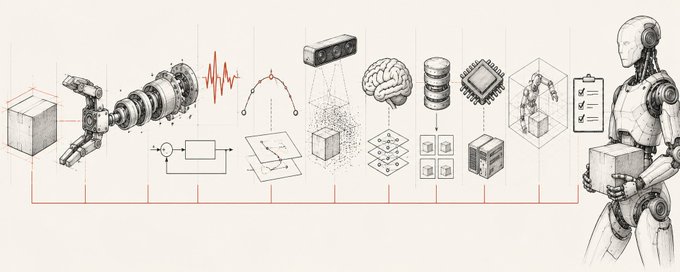
The Physical AI Value Stack: Mapping the 11 Layers of Robotics

作者提出了以任务为起点的Physical AI技术栈框架,将机器人系统划分为11个功能层:末端执行器、执行器、电源、控制、规划、感知、策略、数据、计算、仿真与评估等。文章通过分析各层的作用、关键问题和典型公司,说明如何用该框架定位系统瓶颈、理解公司竞争位置及价值归属。文中以GPT-6 Astra控制机械臂绘制金门大桥为例,展示瓶颈往往在控制与执行接口层而非模型本身。

技术 › 机器人 Michelle Sun 2026-09-1618.8 KB 37.9K 324 72