Wiki 知识库

全部文档 / 作者: yishan / 标签: 嵌入式

3 篇
清除

如何在六个月内成为一名机器人工程师(中文版,含资源)

文章是一份实用的六个月机器人工程师学习路线图,假设读者零基础,强调实践而非理论。作者指出机器人技术是当前竞争最不激烈的高价值技能,相比人满为患的AI工程更具结构性优势。文章介绍了机器人工程师的细分方向(感知、控制、嵌入式等)及招聘共性要求(C++、Python、硬件经验)。第一个月从电子元件、工作台工具入手,推荐了Falstad、Tinkercad等模拟器、入门套件、焊接教程及Python/Git学习资源,并给出四档硬件预算和采购渠道建议,强调通过实际动手构建作品集而非只看课程来学习。

技术 › 机器人 yishan / Ronin(@DeRonin_) 2026-09-03100.0 KB 342.1K 2.4K 83

如何从零 DIY 复刻一只可爱的 Microduck

本文是一份详细的 Microduck 双足机器人 DIY 复刻教程。Microduck 高约 25cm,由 15 个 Dynamixel 舵机驱动,步态通过 MuJoCo 仿真器中强化学习训练后部署到真机,以 50Hz 频率运行 ONNX 神经网络实现闭环平衡控制。文章系统讲解了系统架构与控制链、舵机与关节顺序、61 维观测与 ONNX 部署契约、材料与工具清单、仿真环境搭建与训练流程等内容,分八个阶段指导读者完成从固定源码版本、跑通仿真、CAD 重建、硬件搭建到分级真机调试的完整复刻过程。

技术 › 机器人 yishan 2026-09-0243.9 KB 485.5K 886 91

Microduck 开源双足机器鸭技术架构

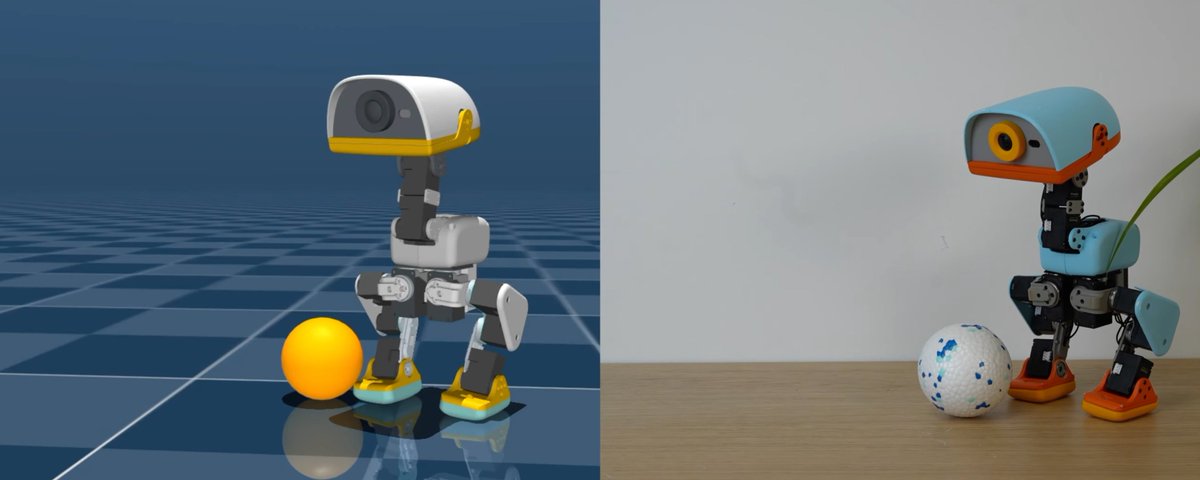
Microduck 是 Hugging Face 旗下 Poollen Robotics 推出的迷你双足具身智能开发平台,高约 25cm、重 800g,配备 15 个舵机和 RK3566 主控。其动态行走、自起、拾物、踢球、前滚翻及轮滑等动作均基于强化学习训练:使用 MuJoCo 仿真平台和 PPO 算法,结合域随机化建模齿隙、电压衰减与控制延迟,实现 Sim2Real 迁移,策略以 ONNX 导出端侧部署。软件采用 Rust 微服务守护进程架构,通过 Unix Socket + JSON-RPC 通信,robotd 独占底层控制并执行安全校验,updaterd 提供带签名校验与健康检查的自愈型 OTA 更新机制。

技术 › 机器人 yishan 2026-08-289.3 KB 147.5K 174 79