把复杂硬件变成简单有趣的课程:ESP32 版
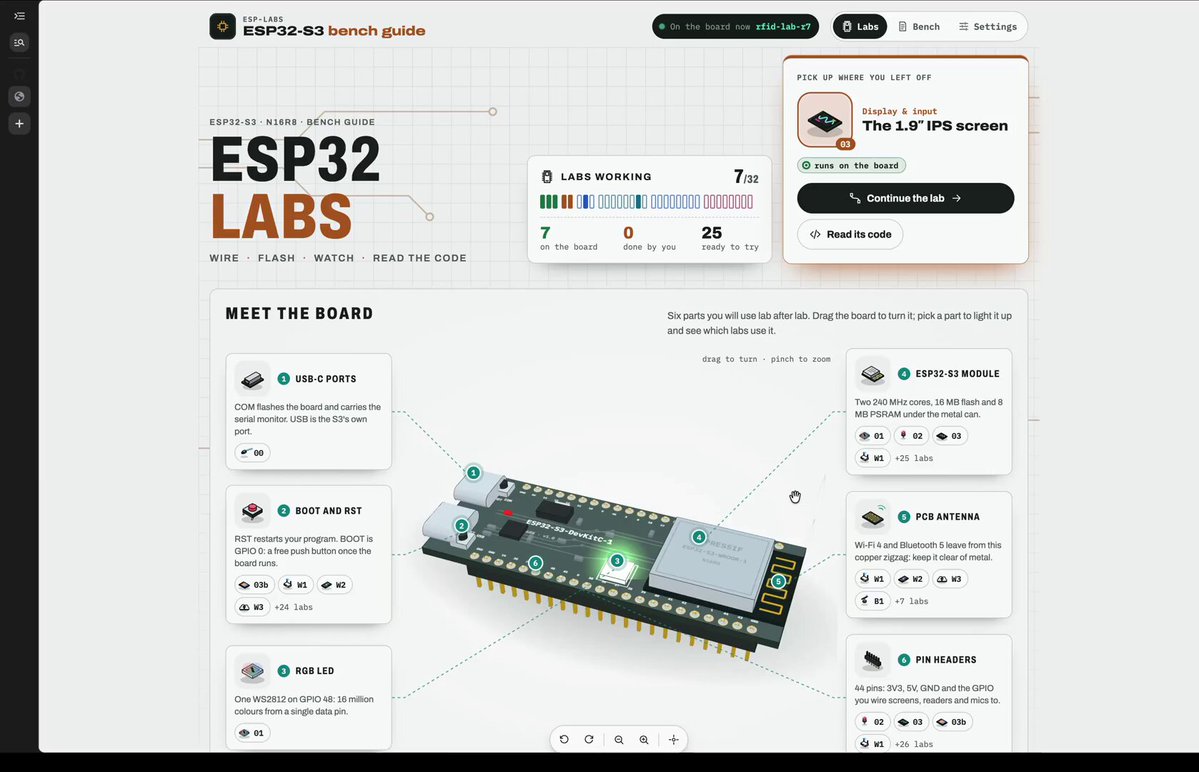
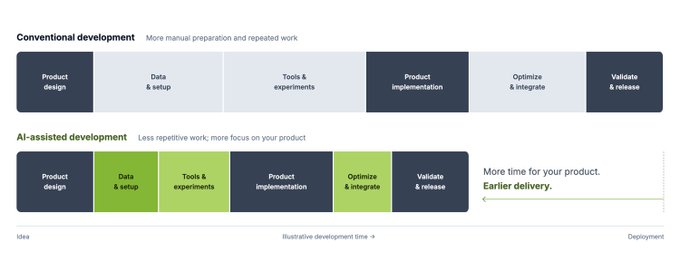
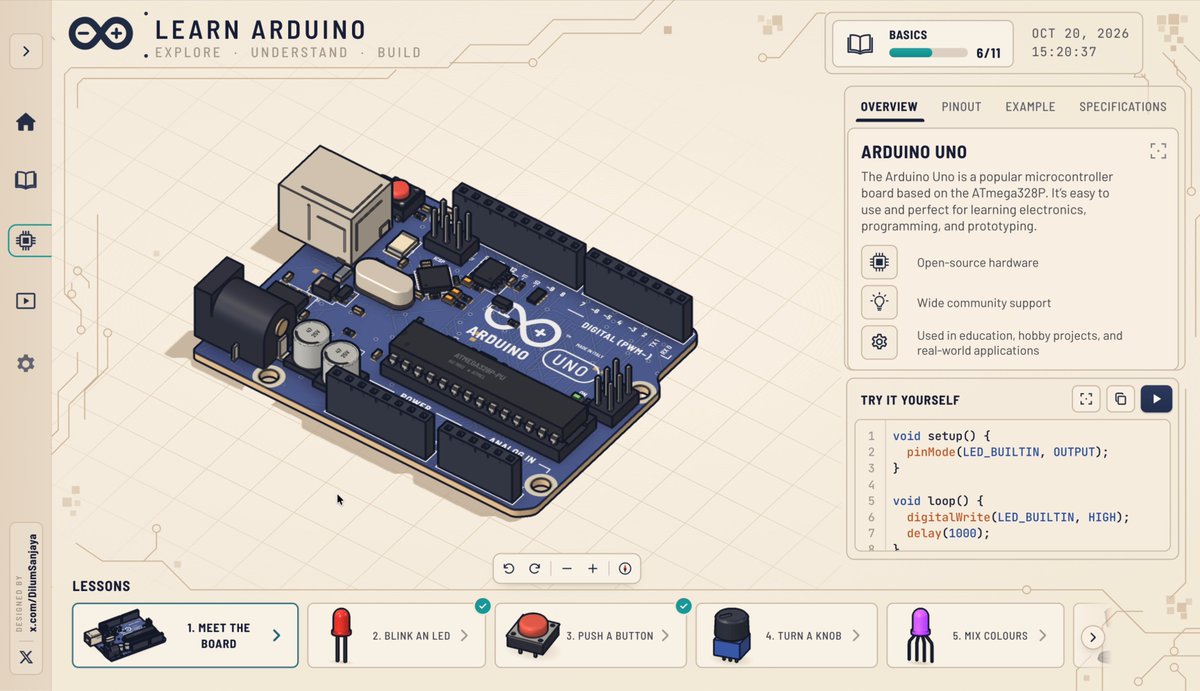
作者 Dilum Sanjaya 发布了一个交互式学习应用 learn-esp32.vercel.app,延续其此前的 Arduino 学习工具,将复杂的 ESP32 硬件知识拆解为一个个简单电路课程,帮助初学者逐步上手。该应用使用 Opus 5.5 构建。帖子引发众多网友好评,有人建议将其开源,作者表示考虑构建一个开源项目,让任何人都能贡献自己的电路创意。该工具展示了 AI 辅助开发在硬件教育领域的应用潜力。
作者 Dilum Sanjaya 发布了一个交互式学习应用 learn-esp32.vercel.app,延续其此前的 Arduino 学习工具,将复杂的 ESP32 硬件知识拆解为一个个简单电路课程,帮助初学者逐步上手。该应用使用 Opus 5.5 构建。帖子引发众多网友好评,有人建议将其开源,作者表示考虑构建一个开源项目,让任何人都能贡献自己的电路创意。该工具展示了 AI 辅助开发在硬件教育领域的应用潜力。
ESP Labs 是一个开源的 ESP32 在线学习平台,借助 AI 把开发板、电路模拟和固件代码搬进浏览器,解决硬件调试痛点。平台内置可视化可交互的 3D 开发板,点击芯片、天线或按键即可高亮对应部件,提供 32 个 3D 交互式实验章节,支持实时引脚图、电路模拟和串口交互。教学内容渐进式设计,从点亮 LED 到 Wi-Fi 蓝牙、RFID 和声音处理,固件源码与虚拟板卡行为实时绑定。支持中文等多种语言,适合硬件新手在购板前先在网页练手。
文章面向 ESP32 新手,提出"想做什么 → 挑开源项目 → 照着项目买板子"的入门路径。首先介绍 ESP32 芯片家族(C3、S3、C6 等)的定位差异,指出玩 AI 语音应选 ESP32-S3 N16R8。然后盘点主流开源项目:小智 AI(语音助手)、ESPHome(智能家居)、Muse Gadgets 与 Hermes Gadget SDK(给 Agent 装身体)、Groki Bot(桌面机器人)、esp32-iphone-agent(AI 操作手机)等,并分析各自硬件要求。最后讲解购买板子的三条路线:面包板 DIY(50-80 元)、成品小智(60-100 元)、一体开发板(100 元以上),并给出型号后缀 N16R8 的含义解读和选购建议。
作者分享了将 Grok Bot 接入 ESP32 开发板(Waveshare ESP32-S3-Touch-AMOLED-1.75C)的完整教程,实现语音唤醒、屏幕显示和语音朗读 AI 回复的实体助手。整个项目无需额外购买 xAI API 额度,通过 Webhook 调用已有 Grok Bot。文章详细介绍了准备工作、Webhook 配置、Mac 后端搭建、固件备份与烧录、手机配网等步骤,全程由 AI(Codex)指挥完成改代码、配后端和刷固件。源码、固件和指令已开源到 GitHub,并总结了常见问题的排查方法。
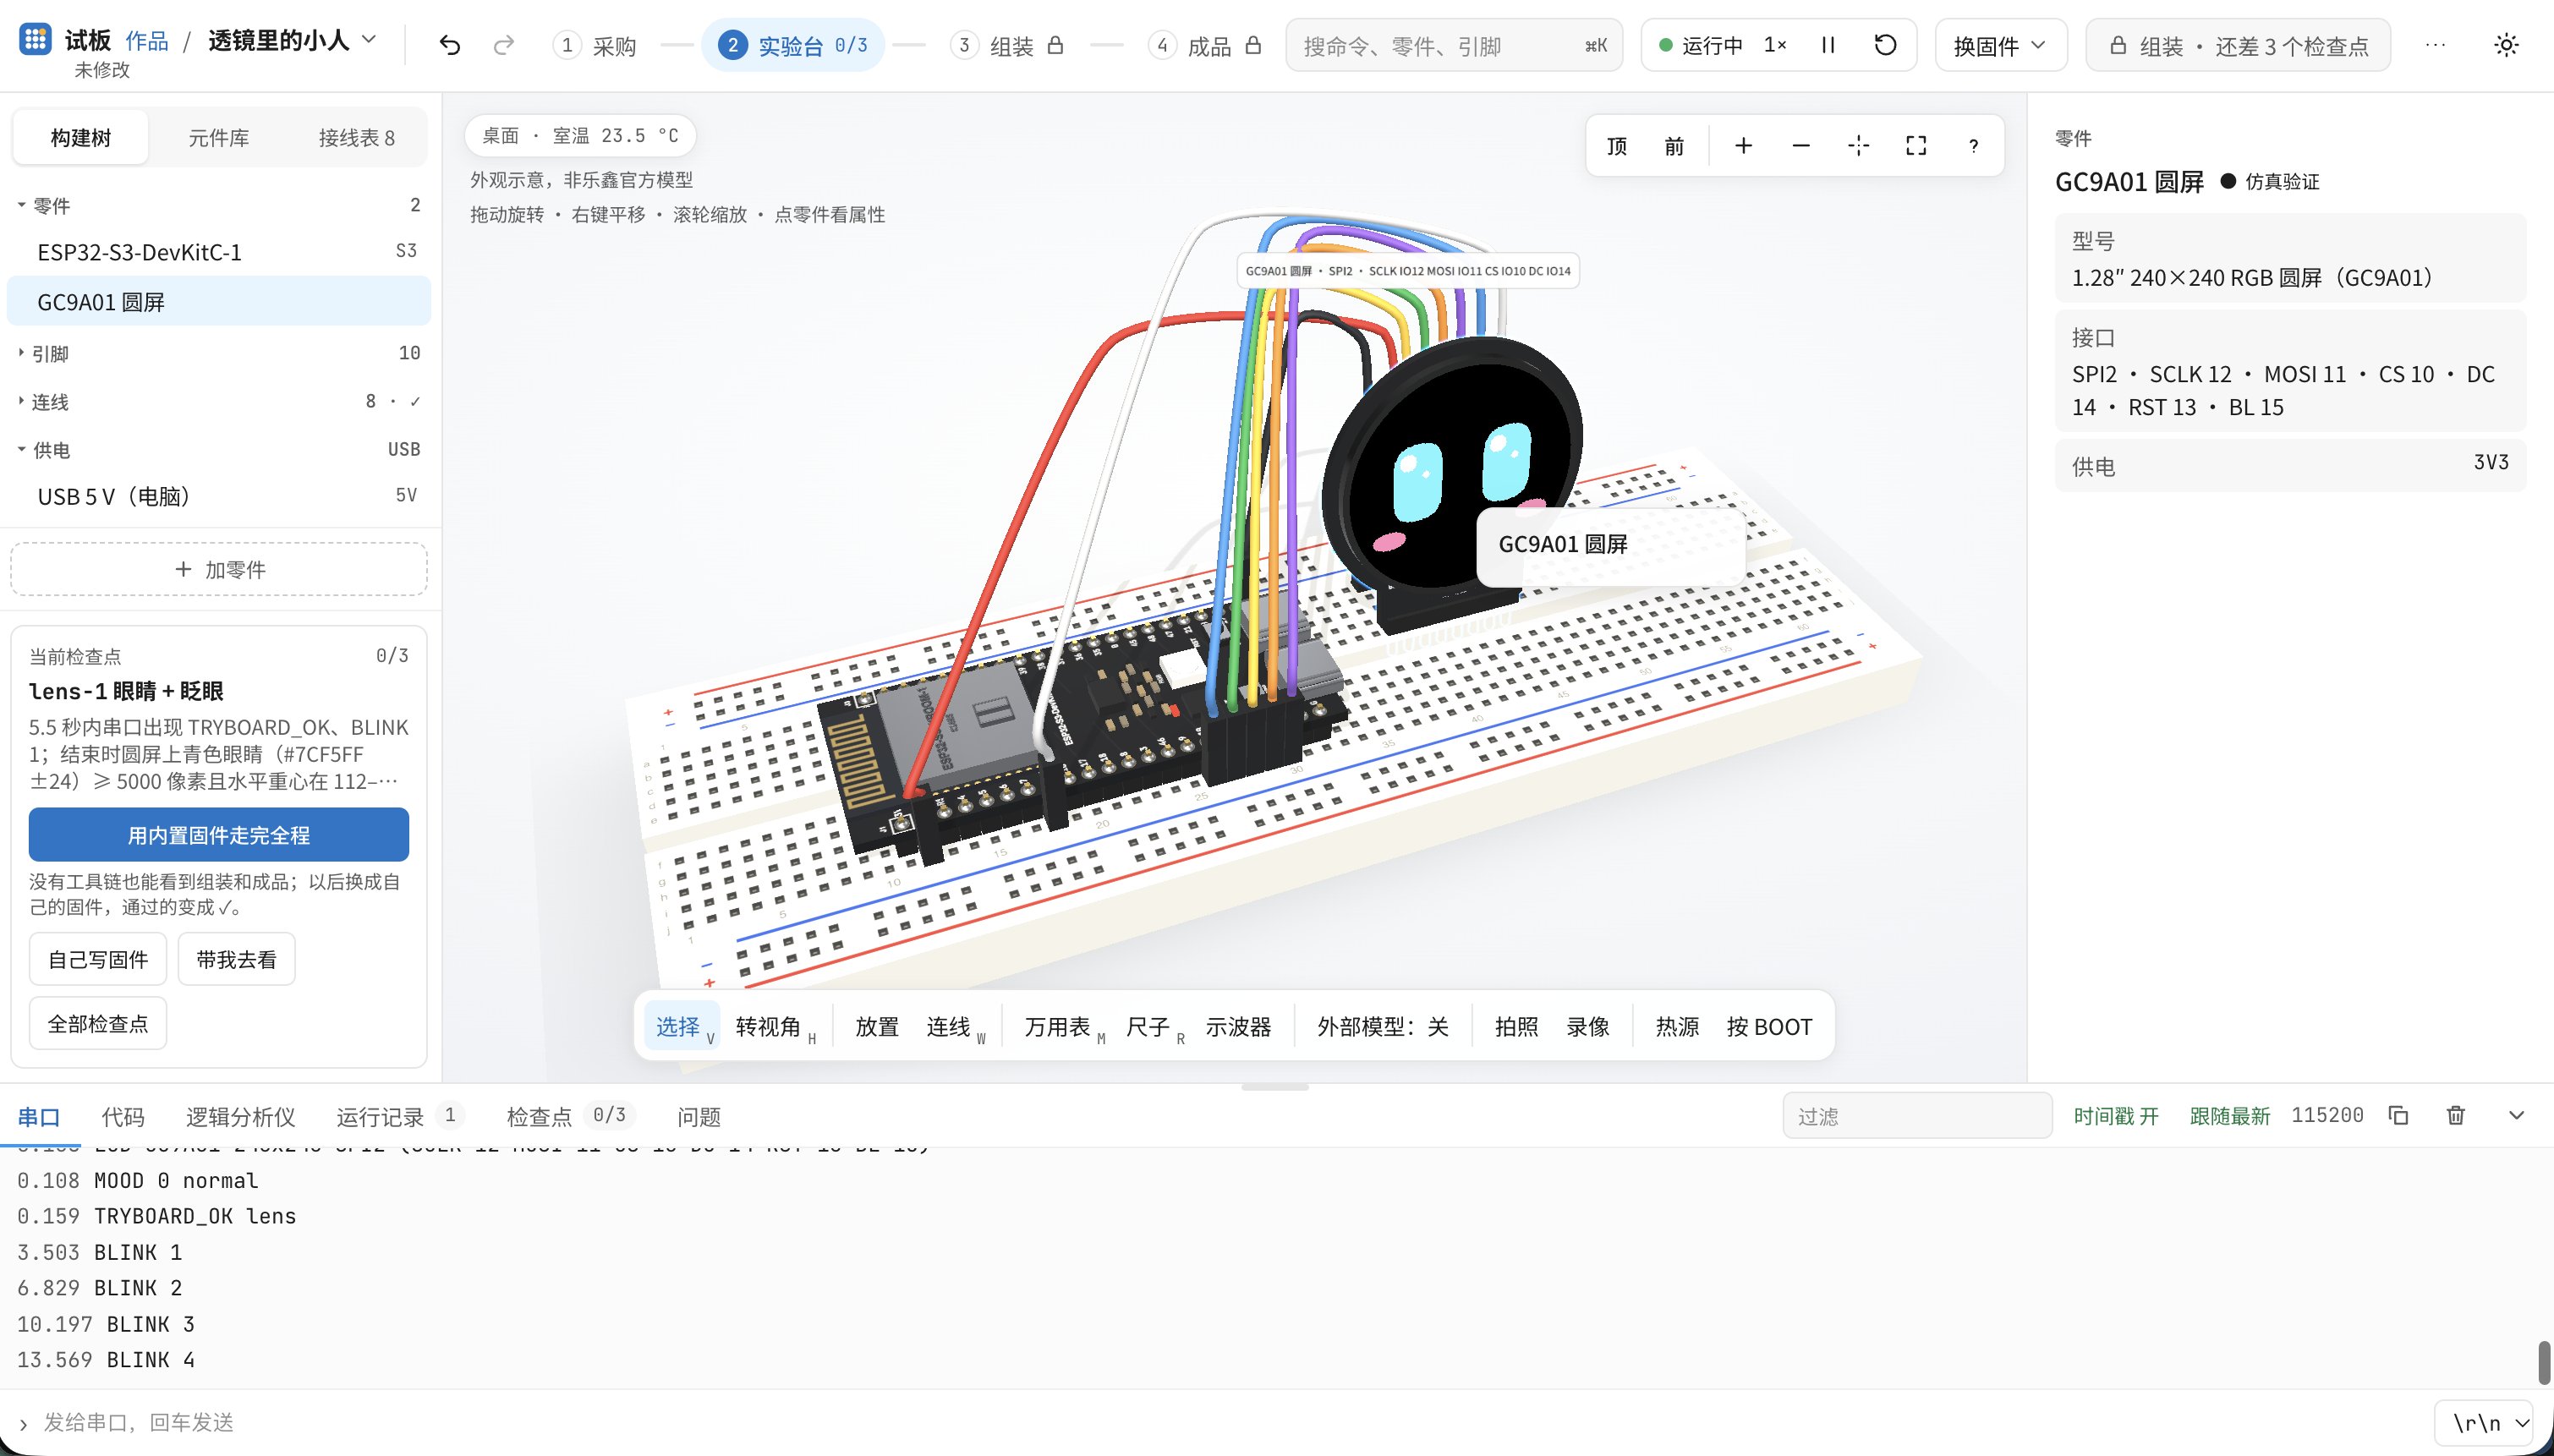
文章盘点了近期热门的 3 个 ESP32 模拟器:Velxio(3.3k 星,浏览器拖线画电路,支持 40 块板,基于 QEMU)、esp32sim(364 星,从芯片 ROM 启动,支持屏幕、触摸、摄像头,S3 最成熟,甚至能跑 Linux)、乐鑫官方 esp-emulator(芯片型号最全,支持蓝牙、Thread、GDB,但经典 ESP32 不支持,仓库暂未开源)。作者用自己固件实测官方模拟器:点灯、双核、NVS、PSRAM、LVGL 均可运行,但外设支持尚不完善。最后预告作者自研的 TryBoard 项目,可在浏览器本地 3D 实验台上运行 ESP-IDF / Arduino 固件。
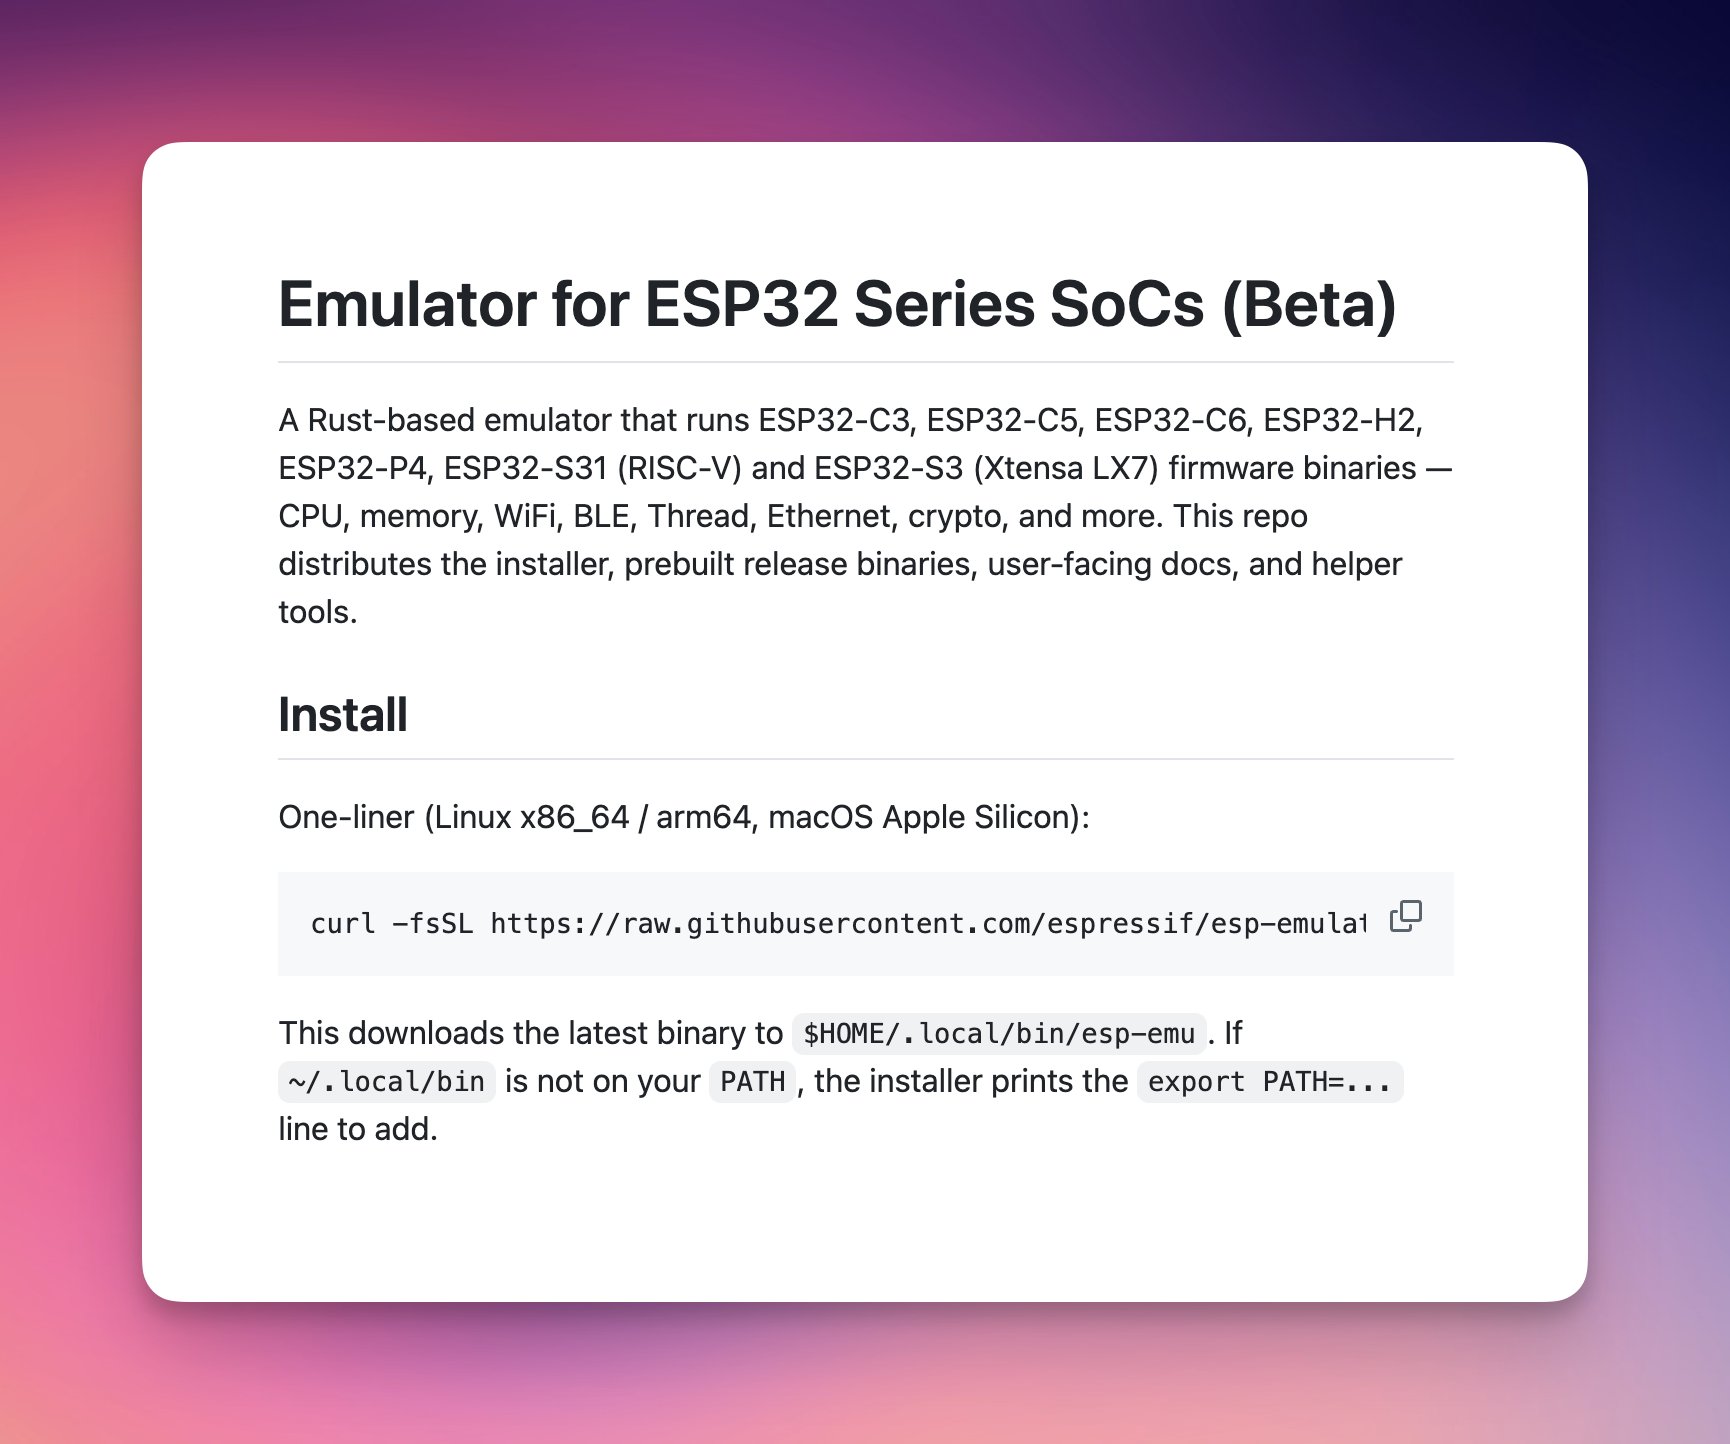
乐鑫官方开源了基于 Rust 编写的 esp-emulator,无需实体开发板即可在本地终端或浏览器中模拟运行 ESP32 系列固件。该工具广泛支持 RISC-V 与 Xtensa 架构芯片,模拟 CPU 指令集、PMP/PMA、MMU 等;完整仿真 Wi-Fi、BLE、Thread 无线协议栈,支持用户态 NAT、mDNS 重写与 Mesh 网络。它可无缝嵌入现有工作流,支持 UART 桥接烧录、GDB 远程调试与 Perfetto 跟踪,还提供 WebAssembly 版本实现零安装体验,是固件 CI/CD 与协议验证的利器。
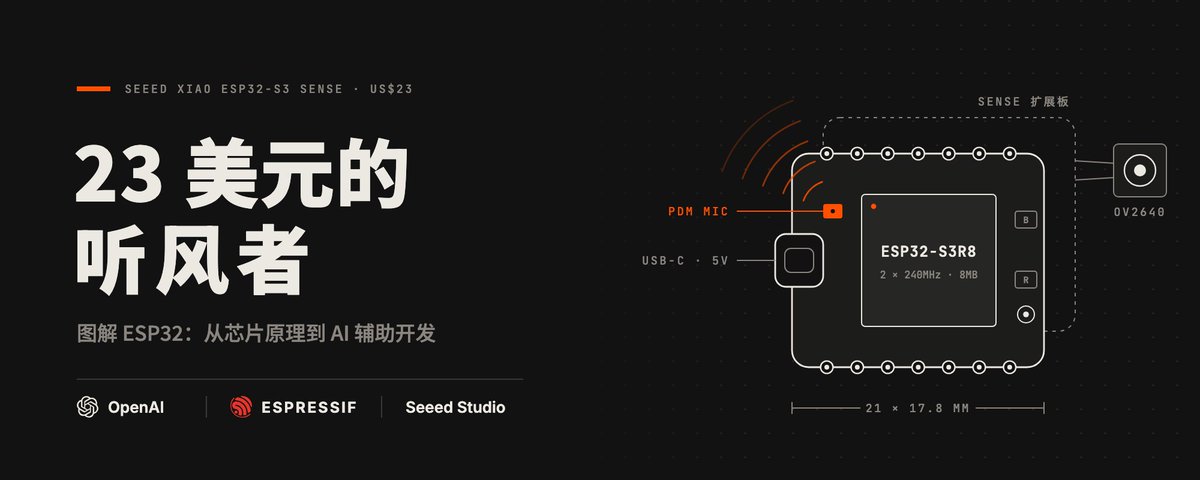
文章由OpenAI会议室发现的一台23美元ESP32录音设备切入,系统介绍ESP32单片机的基本原理与实践。内容包括XIAO ESP32-S3 Sense开发板的拆解、ESP32-S3芯片的计算、存储、无线和接口四大模块,固件从编写、编译到烧录的完整流程,以及如何借助Claude Code、Cursor等AI工具编写和调试固件。作者还给出五个由易到难的周末练手项目:土壤湿度提醒、蓝牙快捷键盒、墨水屏天气日历、拍照识物相机和AI语音助手,并附选型建议、引脚说明和五大常见故障排查方法。
作者在无硬件知识背景下,借助 Claude Code 等 AI 工具为 ESP32 开发板制作了多套固件,遇到 ESP32-C3 单核性能瓶颈后系统调研了 ESP32+AI 生态。文章介绍了小智 AI、StackChan、SenseCAP Watcher、ESP-Hi 机器狗等开源项目,讲解了 ESP32-C3/S3/P4 三款主力芯片的差异与选型要点,梳理了乐鑫芯片发展时间线,并按随身穿戴、视觉、语音对话、桌面机器人、屏幕游戏等场景给出保姆级硬件挑选指南。作者计划下一步打造一款带屏幕的桌面实体 Agent 交互终端。
作者通过调研 Reddit、LINUX DO、V2EX 等 8 个平台近半年的帖子,为零基础小白整理出 ESP32 入门的四步稳妥路线:先有项目再买板子(优先选支持小智固件的一体开发板)、先用官方云服务跑通再考虑自建、动手改之前备份固件留下存档点、以及理解 AI 只能完成前 90% 的活而最后 10% 需要自己判断。文章通过多个真实案例(如 AI 24 小时跑通语音机器人却花两周排错一个字符的 bug)说明:便宜的是板子,难的是把整条链路跑通,AI 无法替代人的判断力。
作者整理了一份 ESP32 免费开源学习资源清单,涵盖官方 ESP-IDF 编程指南与框架仓库、Arduino-ESP32 入门库、Random Nerd Tutorials 教程站、立创实战派 S3 开源文档,以及 awesome-esp、esp-iot-solution 等开源项目合集。文章按权威手册、新手教程、灵感合集分类,并给出不同人群的学习路径建议:零基础从 Arduino + 立创文档起步,进阶再用 ESP-IDF。作者还分享了自己的玩法:把文档链接丢给 Claude Code 等 Agent,让其读手册配环境写代码、调试报错。
文章介绍 GitHub 上超过 2.6 万个 ESP32 标签仓库中最具代表性的 5 个项目:xiaozhi-esp32 是最火的开源 AI 语音硬件项目,可将大模型装入低价开发板;LVGL 是嵌入式屏幕 UI 的事实标准;Tasmota 能将廉价智能插座刷机为本地可控设备;WLED 是控制可编程 RGB 灯带的氛围灯神器;ESPHome 则是通过 YAML 配置即可接入 Home Assistant 全屋智能的首选方案。作者鼓励大家买开发板动手尝试,并认为 AI 时代降低了嵌入式开发门槛。
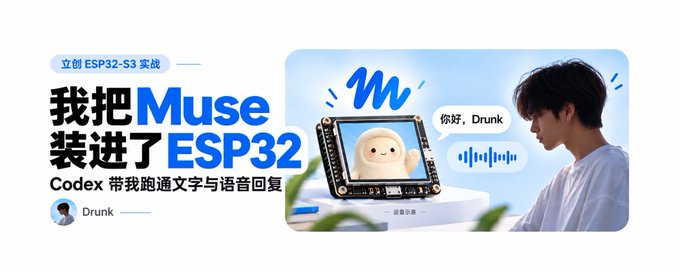
作者分享用 Codex 将 Muse AI 助手适配到立创实战派 ESP32-S3 开发板的完整过程。文章详细讲解了从下载项目、准备 ESP-IDF 环境、编译烧录固件、填写 SDK token,到 Muse App 配对、Wi-Fi 联网配置的全流程,并记录了屏幕背光、内存不足导致配网失败、开发板无法访问云端等实际踩坑及解决方法。作者还调整了横屏 UI 布局并添加中英文切换功能,最终实现通过语音向设备提问并获得文字与语音回复。文末附有可复制的 Codex 提示词、常见问题排查清单,以及后续可玩的其他开源项目建议。适配代码与文档已开源至 GitHub。
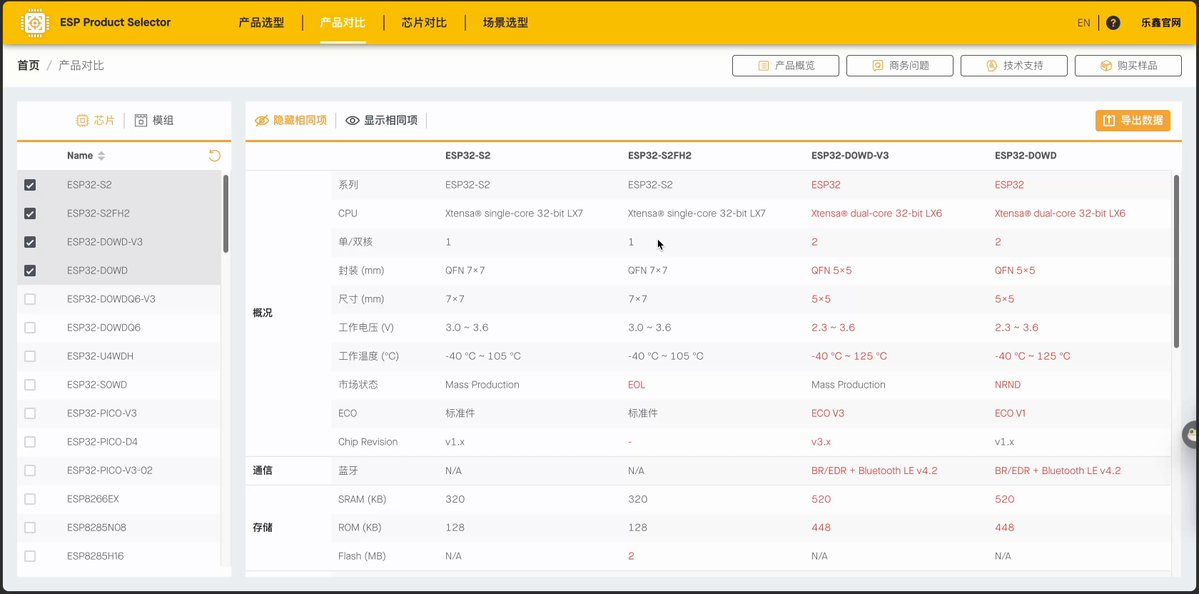
文章介绍了 ESP32 芯片家族各型号的特点与适用场景:经典版适合学习传感器和电机控制;C3 低成本低功耗,适合简单物联网设备;S3 双核并支持 AI 向量加速,适合 AI 语音助手和视觉识别;C6 支持 Wi-Fi 6、Zigbee 和 Thread,适合 Matter 智能家居;C5 支持双频 Wi-Fi 6;H2 主打低功耗 Zigbee/Thread;S31/P4 面向复杂屏幕交互和边缘 AI。作者建议新手选 C3,AI 项目选 S3,智能家居选 C6,并提醒购买开发板时需注意 Flash、PSRAM 和外设配置差异。
作者面对 PCB 固件逆向 5000 元、全新设计 3-5 万的报价,决定用 AI 自己动手。投入约 1176 元购买 J-LINK、电烙铁等工具,在 Codex 的指导下先抄板逆向电路原理图(通过反馈测试结果让 AI 结合芯片数据手册还原设计),修复了原板 JTAG 布线的奇葩设计后成功读出固件,并完成 100% 原理图还原。整个复刻过程约 3 天,作者认为 AI 大幅降低了硬件逆向门槛,让个人可以完成过去团队数月的工作。
NVIDIA 推出 Jetson Agent Skills,将设备特定的平台知识注入 AI 辅助开发流程。边缘 AI 开发不仅涉及代码,还需处理硬件、内存、JetPack 版本、容器和部署约束。Jetson Agent Skill 是包含指令、参考资料、安全边界和辅助脚本的可检查包,分为 Device Skills(设备诊断、环境配置、模型服务、基准测试)和 BSP Skills(刷机前的平台定制)。文章介绍了基于 Codex 的完整工作流教程,从连接 Jetson Orin Nano 到构建本地运行的视觉语言模型(VLM)应用,并展示了 JetPack 7.2.1 中基于 Video Codec SDK 和 PyNvVideoCodec 的视频技能如何自动生成并验证编解码流水线,最终返回可复现的性能测量结果。
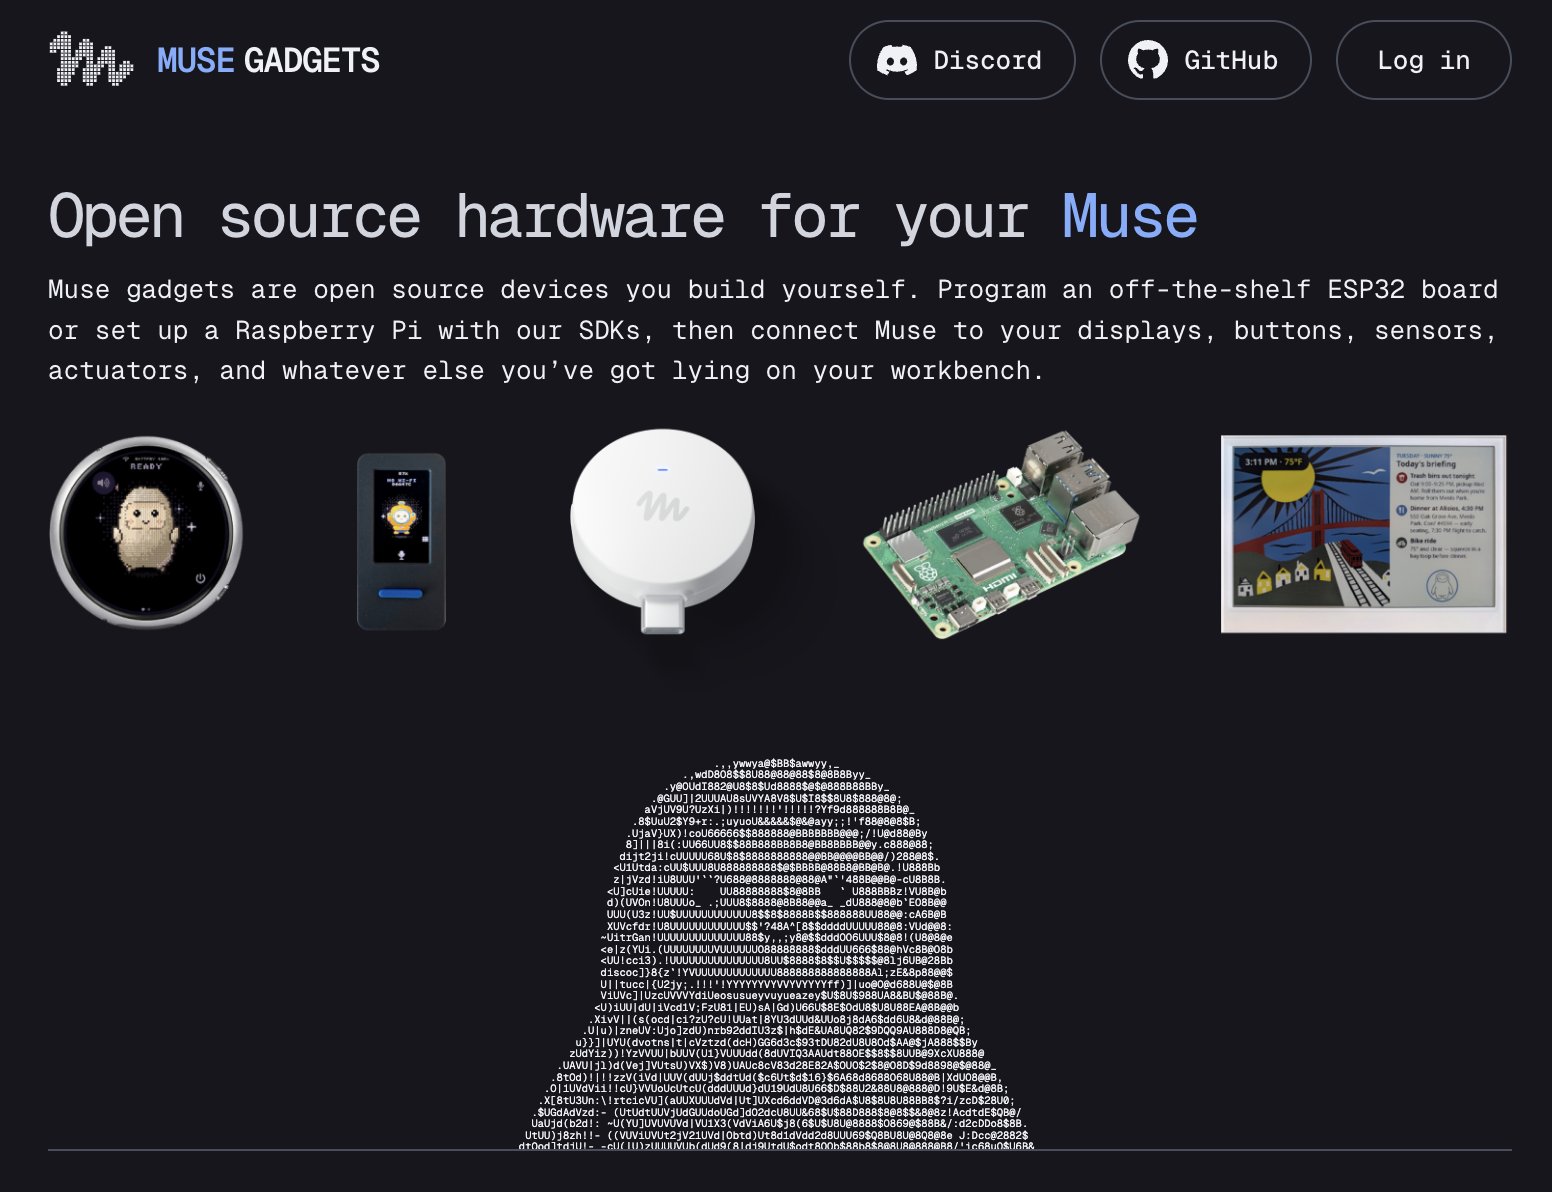
Meta 宣布彻底开源 Muse Gadgets,包括 ESP32 固件和 Linux SDK(Apache 2.0 协议),让任何人都能用低成本硬件自制连接 AI 智能体 Muse 的实体外设。作者认为这打破了 AI 原生硬件昂贵封闭的误区:AI 大脑在云端,物理世界只需要低成本、能听能看能按的末端触角。官方同步推出 USB-C 拓展器 Muse Home Link,首批 5000 台免费赠送订阅用户。文章还整理了墨水屏简报板、触控手表、电视投屏棒三大 DIY 玩法与上手路径。
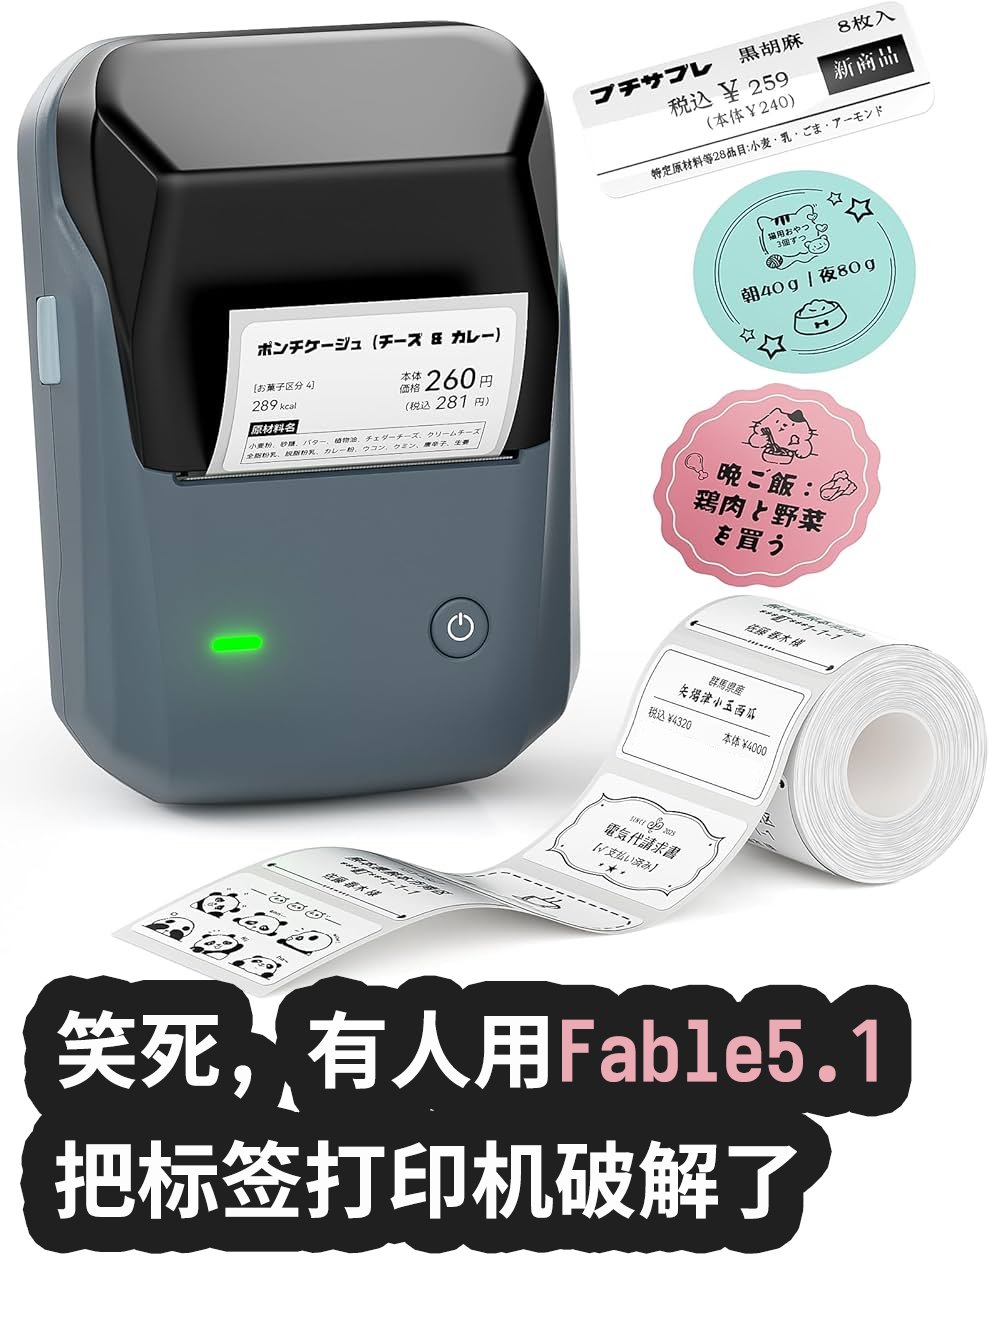
作者分享了一个用Fable-5.1破解热敏标签打印机固件的神奇项目。打印机通过RFID检测非原厂耗材后降速降质,有人用物理方法绕过检测。作者则用AI逆向固件:Fable-5.1推导出打印浓度公式、定位内存位置,并通过Cortex-M0汇编代码洞跳转技术注入动态重映射逻辑,彻底绕过限制。过程中AI负责ARM逆向、数学推导和汇编注入,人类只负责按键和观察结果。作者认为AI正把逆向工程平民化,硬件厂商的防伪锁在代码Agent面前形同虚设。
作者分享了一个100天100个IoT项目的开源项目集,覆盖ESP32、ESP8266、树莓派Pico全系列,每个项目配有代码、电路图和详细说明。项目基于MicroPython,会Python即可上手,涵盖DHT11、PIR、超声波等主流传感器,讲解ADC、PWM、Wi-Fi、WebSocket、蓝牙等核心概念,包含Web服务器、Blynk IoT、Telegram通知等实用场景,并支持Wokwi浏览器仿真,无需硬件即可练习。该项目获得Adafruit、Hackster.io等社区推荐。
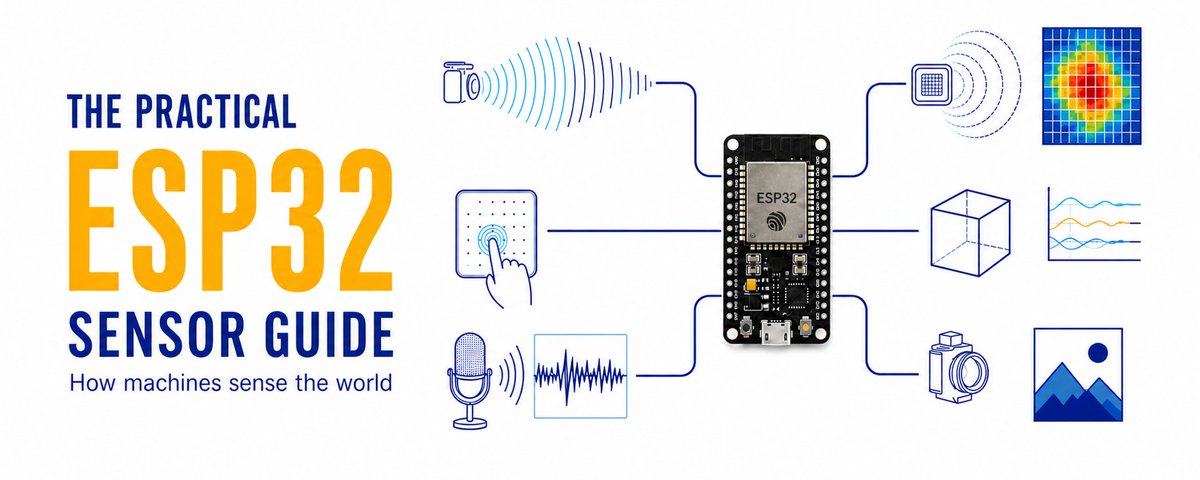
这是一篇面向初学者的 ESP32 传感器实战指南。文章从“物理世界→传感器读数→滤波→决策→动作”的感知循环讲起,强调从想做的决策出发选择传感器,而非盲目堆砌模块。作者提出购入硬件前需回答三个问题:什么物理变化重要、需要多快的响应速度、读数出错时怎么办。文章介绍了 GPIO、ADC、I2C、SPI 四种常见接口及各自注意事项,并警告 3.3V 逻辑电平的安全问题。最后以 ESP32-S3-DevKitC-1 配合光敏电阻制作黄昏感应 LED 指示灯的完整案例,演示从接线到代码的全流程。
文章是一份实用的六个月机器人工程师学习路线图,假设读者零基础,强调实践而非理论。作者指出机器人技术是当前竞争最不激烈的高价值技能,相比人满为患的AI工程更具结构性优势。文章介绍了机器人工程师的细分方向(感知、控制、嵌入式等)及招聘共性要求(C++、Python、硬件经验)。第一个月从电子元件、工作台工具入手,推荐了Falstad、Tinkercad等模拟器、入门套件、焊接教程及Python/Git学习资源,并给出四档硬件预算和采购渠道建议,强调通过实际动手构建作品集而非只看课程来学习。
This article provides a comprehensive 6-month roadmap for becoming a robotics engineer, targeting beginners with zero electronics knowledge. It emphasizes practical, project-based learning over theoretical study, covering electronics fundamentals, microcontroller programming, mechanical design, ROS 2, control systems, and robot learning. The guide includes curated resources, practical tasks, and budget considerations, aiming to build a portfolio of working robots. It also highlights the high demand and low competition in robotics compared to AI engineering.
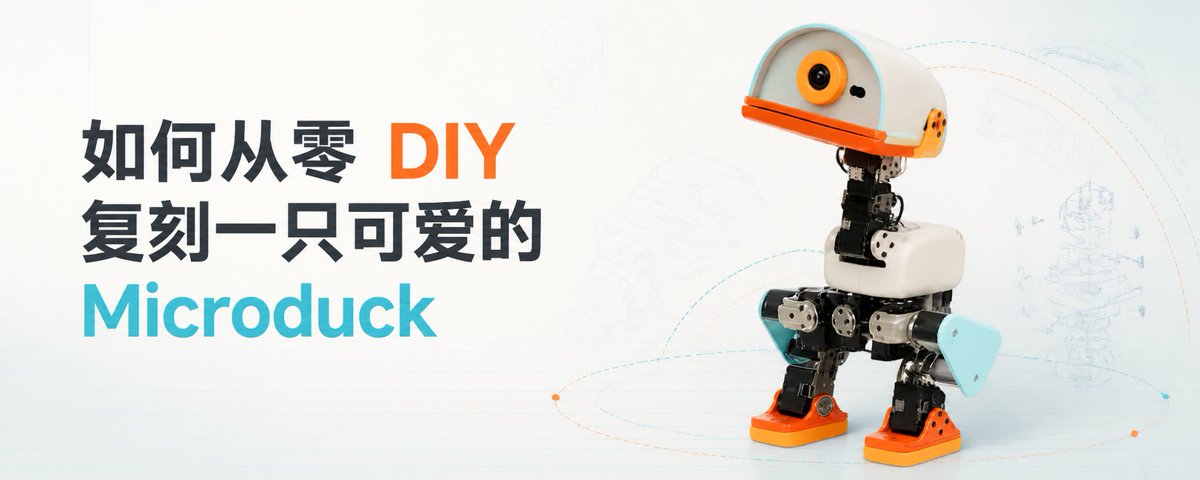
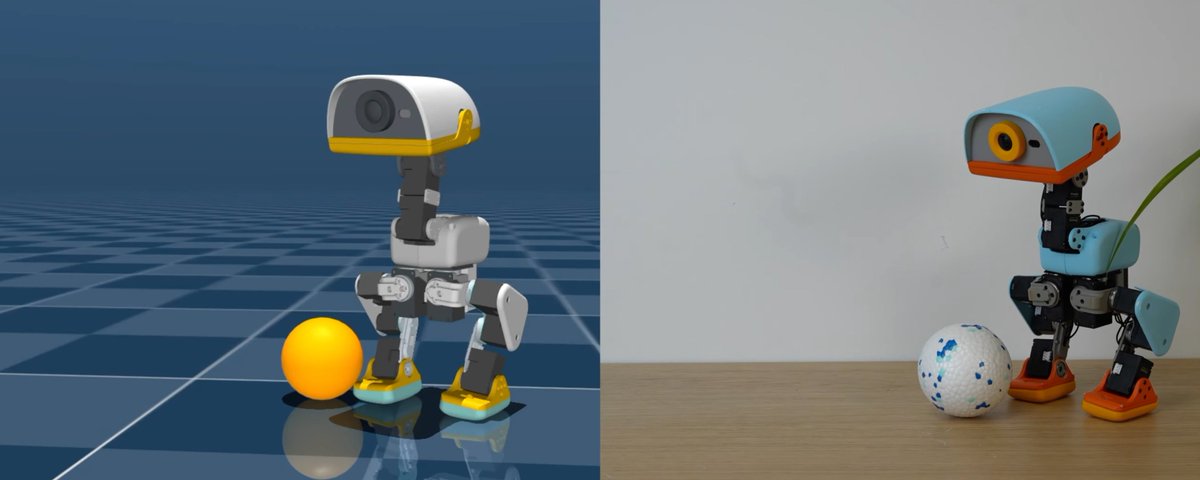
本文是一份详细的 Microduck 双足机器人 DIY 复刻教程。Microduck 高约 25cm,由 15 个 Dynamixel 舵机驱动,步态通过 MuJoCo 仿真器中强化学习训练后部署到真机,以 50Hz 频率运行 ONNX 神经网络实现闭环平衡控制。文章系统讲解了系统架构与控制链、舵机与关节顺序、61 维观测与 ONNX 部署契约、材料与工具清单、仿真环境搭建与训练流程等内容,分八个阶段指导读者完成从固定源码版本、跑通仿真、CAD 重建、硬件搭建到分级真机调试的完整复刻过程。
Microduck 是 Hugging Face 旗下 Poollen Robotics 推出的迷你双足具身智能开发平台,高约 25cm、重 800g,配备 15 个舵机和 RK3566 主控。其动态行走、自起、拾物、踢球、前滚翻及轮滑等动作均基于强化学习训练:使用 MuJoCo 仿真平台和 PPO 算法,结合域随机化建模齿隙、电压衰减与控制延迟,实现 Sim2Real 迁移,策略以 ONNX 导出端侧部署。软件采用 Rust 微服务守护进程架构,通过 Unix Socket + JSON-RPC 通信,robotd 独占底层控制并执行安全校验,updaterd 提供带签名校验与健康检查的自愈型 OTA 更新机制。
本文介绍了如何为ESP32开发板添加摄像头,实现本地视觉处理与物理或网络动作的联动。文章详细说明了选择合适的ESP32-S3摄像头板(如ESP32-S3-EYE)或AI Thinker ESP32-CAM的步骤,包括硬件连接、固件烧录和Wi-Fi配置。重点强调了从简单的视觉任务(如帧差、颜色检测、QR码识别)开始,逐步过渡到图像分类、目标检测和面部识别等模型推理。通过一个完整的闭环示例(摄像头帧→视觉结果→自定义规则→动作),展示了如何构建一个低成本、本地化的智能决策系统。文章还提供了兼容性说明和调试技巧,帮助读者避免常见错误。
本文介绍了一种高效学习ESP32微控制器的方法,强调通过一个晚上90-120分钟的实践,从零开始掌握嵌入式编程的核心循环:输入→代码→输出。文章详细列出了所需硬件、四个关键术语、分步计划(LED闪烁、按钮输入、Wi-Fi控制),并提供了可直接复制的代码示例和接线图。作者建议避免购买大型套件,专注于基础项目,以建立信心和理解。最终目标是让读者能够独立完成一个简单的物联网项目,并为进一步学习打下基础。
Cerebras 介绍了其内部知识库的构建过程,该知识库每天处理超过15,000个问题。系统通过从Slack、GitHub等平台提取数据,利用Postgres存储嵌入和元数据,结合全文搜索、向量搜索、IDF和衰减时间等混合搜索技术,实现了高效的信息检索。
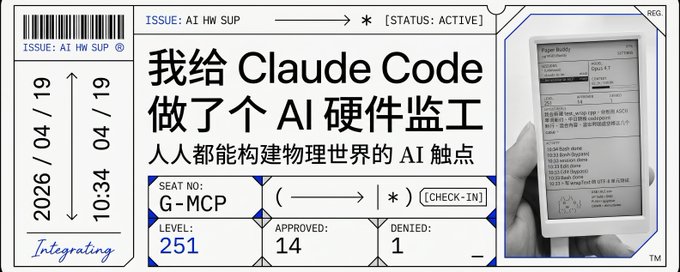
作者受 Anthropic 官方项目启发,基于 M5Paper 墨水屏开发了一款名为 M5 Paper Buddy 的物理设备。该设备通过蓝牙连接电脑,能够监控多个 Claude Code 会话状态(上下文、项目分支等),并支持通过物理按键进行远程审批(如 Bash 命令、文件修改),解决了多窗口切换不便的问题。文章探讨了“手机小组件物理化”的交互趋势,认为低门槛的模块化硬件结合 AI 辅助开发,让个人开发者能比大公司更快验证 AI 与物理世界交互的新形态。