Wiki 知识库

全部文档 / 标签: 任务调度

3 篇
清除

我看谁不学 Grok Bot · Day1:打通 IM 和本地设备

本文是 Grok Bot 系列教程的 Day1,介绍两大进阶玩法:一是打通 IM(以微信为例),通过 Webhook 和 ClawBot 插件把微信变成 Bot 的消息接收入口,并扩展支持图片和文件收发;二是打通本地设备,在一台常驻 Mac mini 工作站上安装客户端,用管家 Bot 通过 machineId 绑定管理机器,实现巡检、定时任务和远程调用。最后通过一个横跨手机、云电脑、工作站和微信的长任务实战,展示多设备协同流程,说明 Grok Bot 可作为整合云端、工作站、IM 和手机资源的中转站与调度中枢。
技术 › Agent 麦当mdldm 2026-10-2713.0 KB 22.2K 71 75

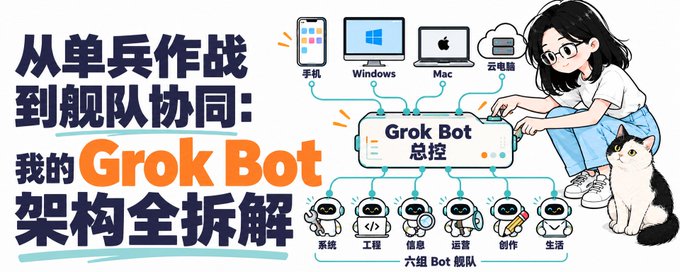
从单兵作战到舰队协同:我的 Grok Bot 架构全拆解

作者分享了自己搭建的 Grok Bot 舰队体系,解决单兵使用 AI 时多设备割裂、记忆难沉淀、多模型协调成本高三大痛点。架构分为四层技术底座:核心层以总控「乐乐大王」调度四端执行节点;同步层用 Obsidian + GitHub 私库实现统一知识底座;额度层通过分流机制将重负载任务派给独立计费的工程师 Bot;运维层借助开机自检与 Wake on Done 实现自动化。业务上采用 1 个总控 + 6 个分组共 29 个 Bot 的精细化分工,覆盖研发、情报、自媒体、内容创作与生活辅助,形成完整的任务执行与知识沉淀闭环。

技术 › Agent 木渡川 2026-10-2111.9 KB 20.1K 80 72

多智能体协作调查:Agent 到底该怎么分工

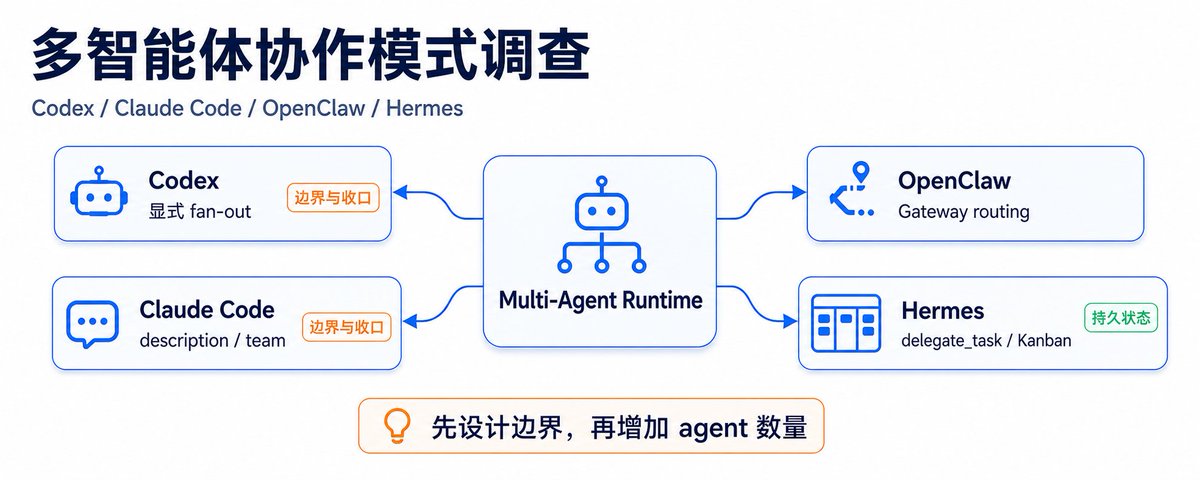
本文深入探讨了多智能体协作的工程实现细节,指出其并非简单的模型实例多开,而是涉及任务调度、状态管理等复杂机制。文章详细分析了 Codex、Claude Code、OpenClaw 等系统在触发方式(显式/语义/路由/队列)和拓扑结构(星型/链式/树型等)上的设计差异,并拆解了调用链中的关键环节。作者强调了显式控制、上下文隔离及 Merge 策略在构建高效多智能体系统中的重要性。

技术 › Agent Russell 2026-05-1833.7 KB 193.3K 681 85