Speedrunning robot learning
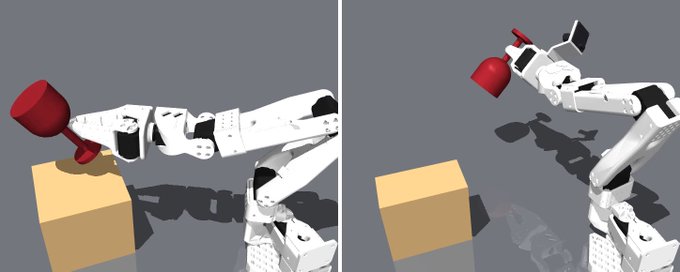
作者用三周时间从零学习机器人学习(robot learning),从零复现了 ACT 和 Diffusion Policy 两个策略,在 PushT 基准上超越了所有公开的基于图像的 ACT 结果(65.6%),并在 MuJoCo 场景中训练机械臂以 99.95% 的成功率完成摆放酒杯任务。文中分享了超参数调优经验(如 n_action_steps 从 100 降到 16 的显著提升)、单变量实验原则,以及对 Moravec 悖论的切身体会:对人类简单的事情对机器人和 Claude 编程都很困难。作者还使用 Claude 生成 MuJoCo 场景和专家轨迹,发现遥操作可能比脚本化专家轨迹更高效。