How robot arms are controlled
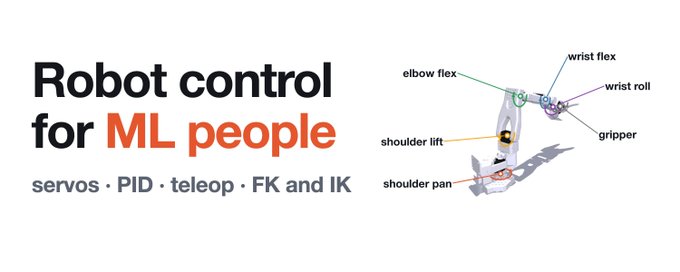
本文面向进入机器人学习领域的机器学习从业者,系统讲解 SO-100 机械臂的控制原理。内容涵盖机械臂的组成(六连杆五关节的伺服电机结构)、通过主从臂遥操作采集演示数据的方法、PID 控制器的工作机制(弹簧-阻尼模型与临界阻尼的推导)、力矩限制带来的非线性行为,以及关节空间与任务空间的表示方法、正运动学(FK)与逆运动学(IK)的原理与挑战。文章也解释了一个反直觉现象:机械臂在臂长范围内无法精确到达 0% 的夹爪位姿。
本文面向进入机器人学习领域的机器学习从业者,系统讲解 SO-100 机械臂的控制原理。内容涵盖机械臂的组成(六连杆五关节的伺服电机结构)、通过主从臂遥操作采集演示数据的方法、PID 控制器的工作机制(弹簧-阻尼模型与临界阻尼的推导)、力矩限制带来的非线性行为,以及关节空间与任务空间的表示方法、正运动学(FK)与逆运动学(IK)的原理与挑战。文章也解释了一个反直觉现象:机械臂在臂长范围内无法精确到达 0% 的夹爪位姿。
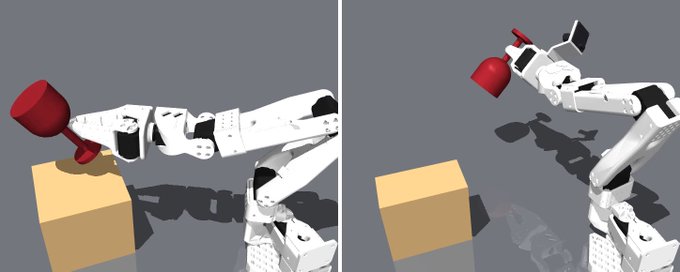
作者用三周时间从零学习机器人学习(robot learning),从零复现了 ACT 和 Diffusion Policy 两个策略,在 PushT 基准上超越了所有公开的基于图像的 ACT 结果(65.6%),并在 MuJoCo 场景中训练机械臂以 99.95% 的成功率完成摆放酒杯任务。文中分享了超参数调优经验(如 n_action_steps 从 100 降到 16 的显著提升)、单变量实验原则,以及对 Moravec 悖论的切身体会:对人类简单的事情对机器人和 Claude 编程都很困难。作者还使用 Claude 生成 MuJoCo 场景和专家轨迹,发现遥操作可能比脚本化专家轨迹更高效。