Wiki 知识库

全部文档 / 作者: yishan / 标签: PPO

2 篇
清除

从零跑通 Microduck 强化学习训练与仿真模拟

本文详细介绍了如何从零完成 Microduck 双足机器人的强化学习训练与仿真全流程。文章使用 MuJoCo 物理引擎配合 Warp 在 RTX 4090 上并行运行 4096 个虚拟环境,通过 PPO 算法训练行走策略,并讲解了 61 维观测、奖励设计、域随机化、BAM 执行器仿真等核心概念。训练完成后将策略导出为 ONNX 文件,在 Mac mini 上进行 CPU 交互仿真验证,最终部署到实机。作者完整跑通了从环境配置、训练观察、checkpoint 选择到场景测试的工程流程,涵盖技术选型、软硬件要求和常见问题。

技术 › Agent yishan 2026-09-0442.9 KB 25.4K 197 89

Microduck 开源双足机器鸭技术架构

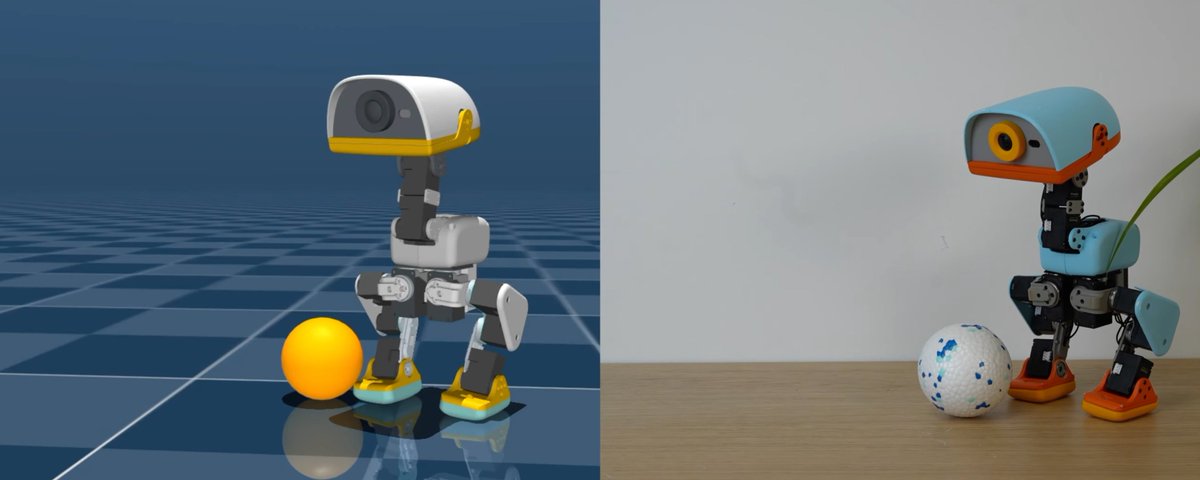
Microduck 是 Hugging Face 旗下 Poollen Robotics 推出的迷你双足具身智能开发平台,高约 25cm、重 800g,配备 15 个舵机和 RK3566 主控。其动态行走、自起、拾物、踢球、前滚翻及轮滑等动作均基于强化学习训练:使用 MuJoCo 仿真平台和 PPO 算法,结合域随机化建模齿隙、电压衰减与控制延迟,实现 Sim2Real 迁移,策略以 ONNX 导出端侧部署。软件采用 Rust 微服务守护进程架构,通过 Unix Socket + JSON-RPC 通信,robotd 独占底层控制并执行安全校验,updaterd 提供带签名校验与健康检查的自愈型 OTA 更新机制。

技术 › 机器人 yishan 2026-08-289.3 KB 147.5K 174 79