面向空间智能的统一世界模型Puffin-World:从生成画面走向构建物理可信世界
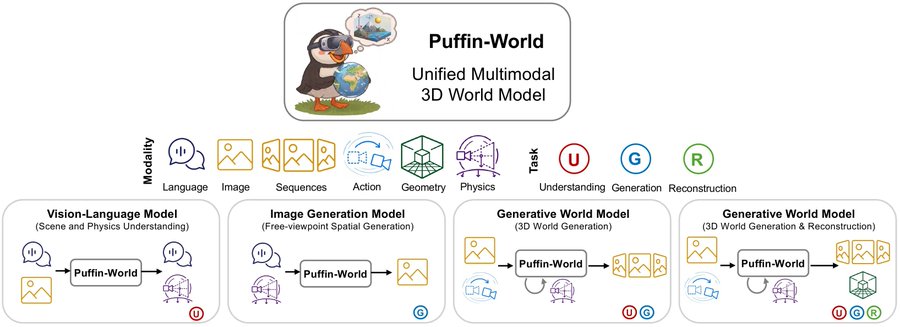
南洋理工大学S-Lab与大晓机器人等机构发布统一世界模型Puffin-World,让同一模型原生理解物理方向、空间几何和视觉外观,实现三维世界生成与重建,无需依赖外部模型。模型将世界表示为物理状态(重力场、纬度图)、几何状态(深度)和外观状态(RGB)三种关联状态,并提出Omni-Camera统一相机表示,结合绝对与相对相机信息。该框架在表征、模态、任务三个层面实现统一,支持相机参数估计、自由视点生成、3D场景重建等任务,并构建了包含1500万组视觉-语言-相机数据的Puffin-16M数据集,在多个基准上取得领先结果。