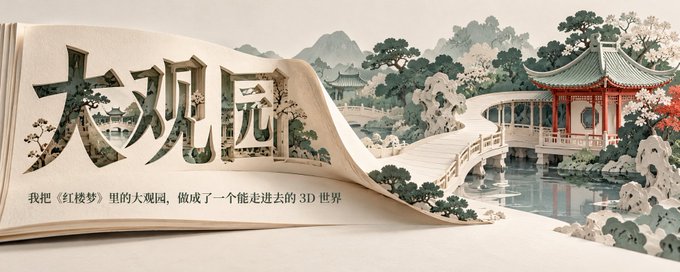
我把《红楼梦》里的大观园,做成了一个能走进去的 3D 世界
作者将《红楼梦》中的大观园重建为可在浏览器中漫游的三维世界,把文本与空间放进同一窗口。项目整理了二十处景致,涵盖五十九回原文、三十三首诗词和一百五十八位人物。读者可点选景致查看对应原文与诗笺,跟随第十七回贾政游园路线导览,或在漫步模式中自由行走,并可切换四季、昼夜与天气共三十六种环境状态。整个项目依据原著游园路线与北京大观园复建格局推定,最终打包为约 2.7 MB 的 HTML 文件,离线也能体验,成为一份可交互、可行走的阅读批注。
作者将《红楼梦》中的大观园重建为可在浏览器中漫游的三维世界,把文本与空间放进同一窗口。项目整理了二十处景致,涵盖五十九回原文、三十三首诗词和一百五十八位人物。读者可点选景致查看对应原文与诗笺,跟随第十七回贾政游园路线导览,或在漫步模式中自由行走,并可切换四季、昼夜与天气共三十六种环境状态。整个项目依据原著游园路线与北京大观园复建格局推定,最终打包为约 2.7 MB 的 HTML 文件,离线也能体验,成为一份可交互、可行走的阅读批注。
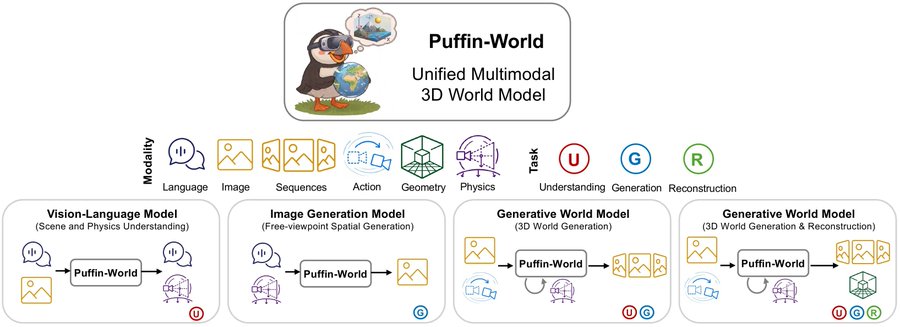
南洋理工大学S-Lab与大晓机器人等机构发布统一世界模型Puffin-World,让同一模型原生理解物理方向、空间几何和视觉外观,实现三维世界生成与重建,无需依赖外部模型。模型将世界表示为物理状态(重力场、纬度图)、几何状态(深度)和外观状态(RGB)三种关联状态,并提出Omni-Camera统一相机表示,结合绝对与相对相机信息。该框架在表征、模态、任务三个层面实现统一,支持相机参数估计、自由视点生成、3D场景重建等任务,并构建了包含1500万组视觉-语言-相机数据的Puffin-16M数据集,在多个基准上取得领先结果。
本文档详细阐述了一款骨科手术导航与规划系统的开发目的、应用场景及技术栈。该系统旨在通过三维骨骼模型重建与实时导航,提高骨科手术精准度。项目采用C++、Python、C#多语言开发,涉及OpenCV、VTK、TensorFlow等技术,源代码量约40万至60万行,涵盖影像处理、AI识别及高性能可视化等核心功能。