机器人研究的隐藏支柱:部署
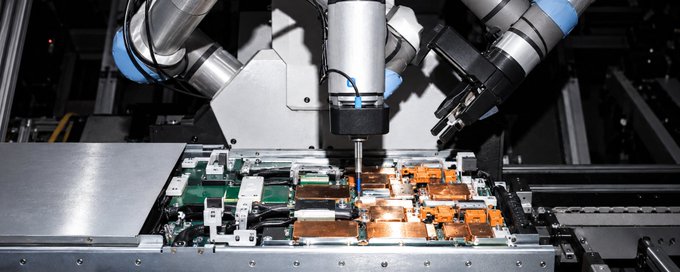
Skild AI 创始人 Deepak Pathak 宣布公司实现 1 亿美元 ARR,并阐述部署为何是机器人研究的隐藏支柱。文章指出机器人无法像 LLM 那样先研究后部署,演示视频会掩盖真实准确率,部署中必须同时考虑速度、精度和对变化的适应能力。这些实践催生了 S1 模型——通过单视频上下文学习即可掌握新任务而无需微调。作者还探讨了演示文化与部署文化的冲突,并提出物理 RSI(递归自我改进)路线:将各专业部署的数据反哺通用基础模型,形成持续改进的飞轮。
Skild AI 创始人 Deepak Pathak 宣布公司实现 1 亿美元 ARR,并阐述部署为何是机器人研究的隐藏支柱。文章指出机器人无法像 LLM 那样先研究后部署,演示视频会掩盖真实准确率,部署中必须同时考虑速度、精度和对变化的适应能力。这些实践催生了 S1 模型——通过单视频上下文学习即可掌握新任务而无需微调。作者还探讨了演示文化与部署文化的冲突,并提出物理 RSI(递归自我改进)路线:将各专业部署的数据反哺通用基础模型,形成持续改进的飞轮。