Wiki 知识库

全部文档 / 标签: 基础模型

7 篇
清除

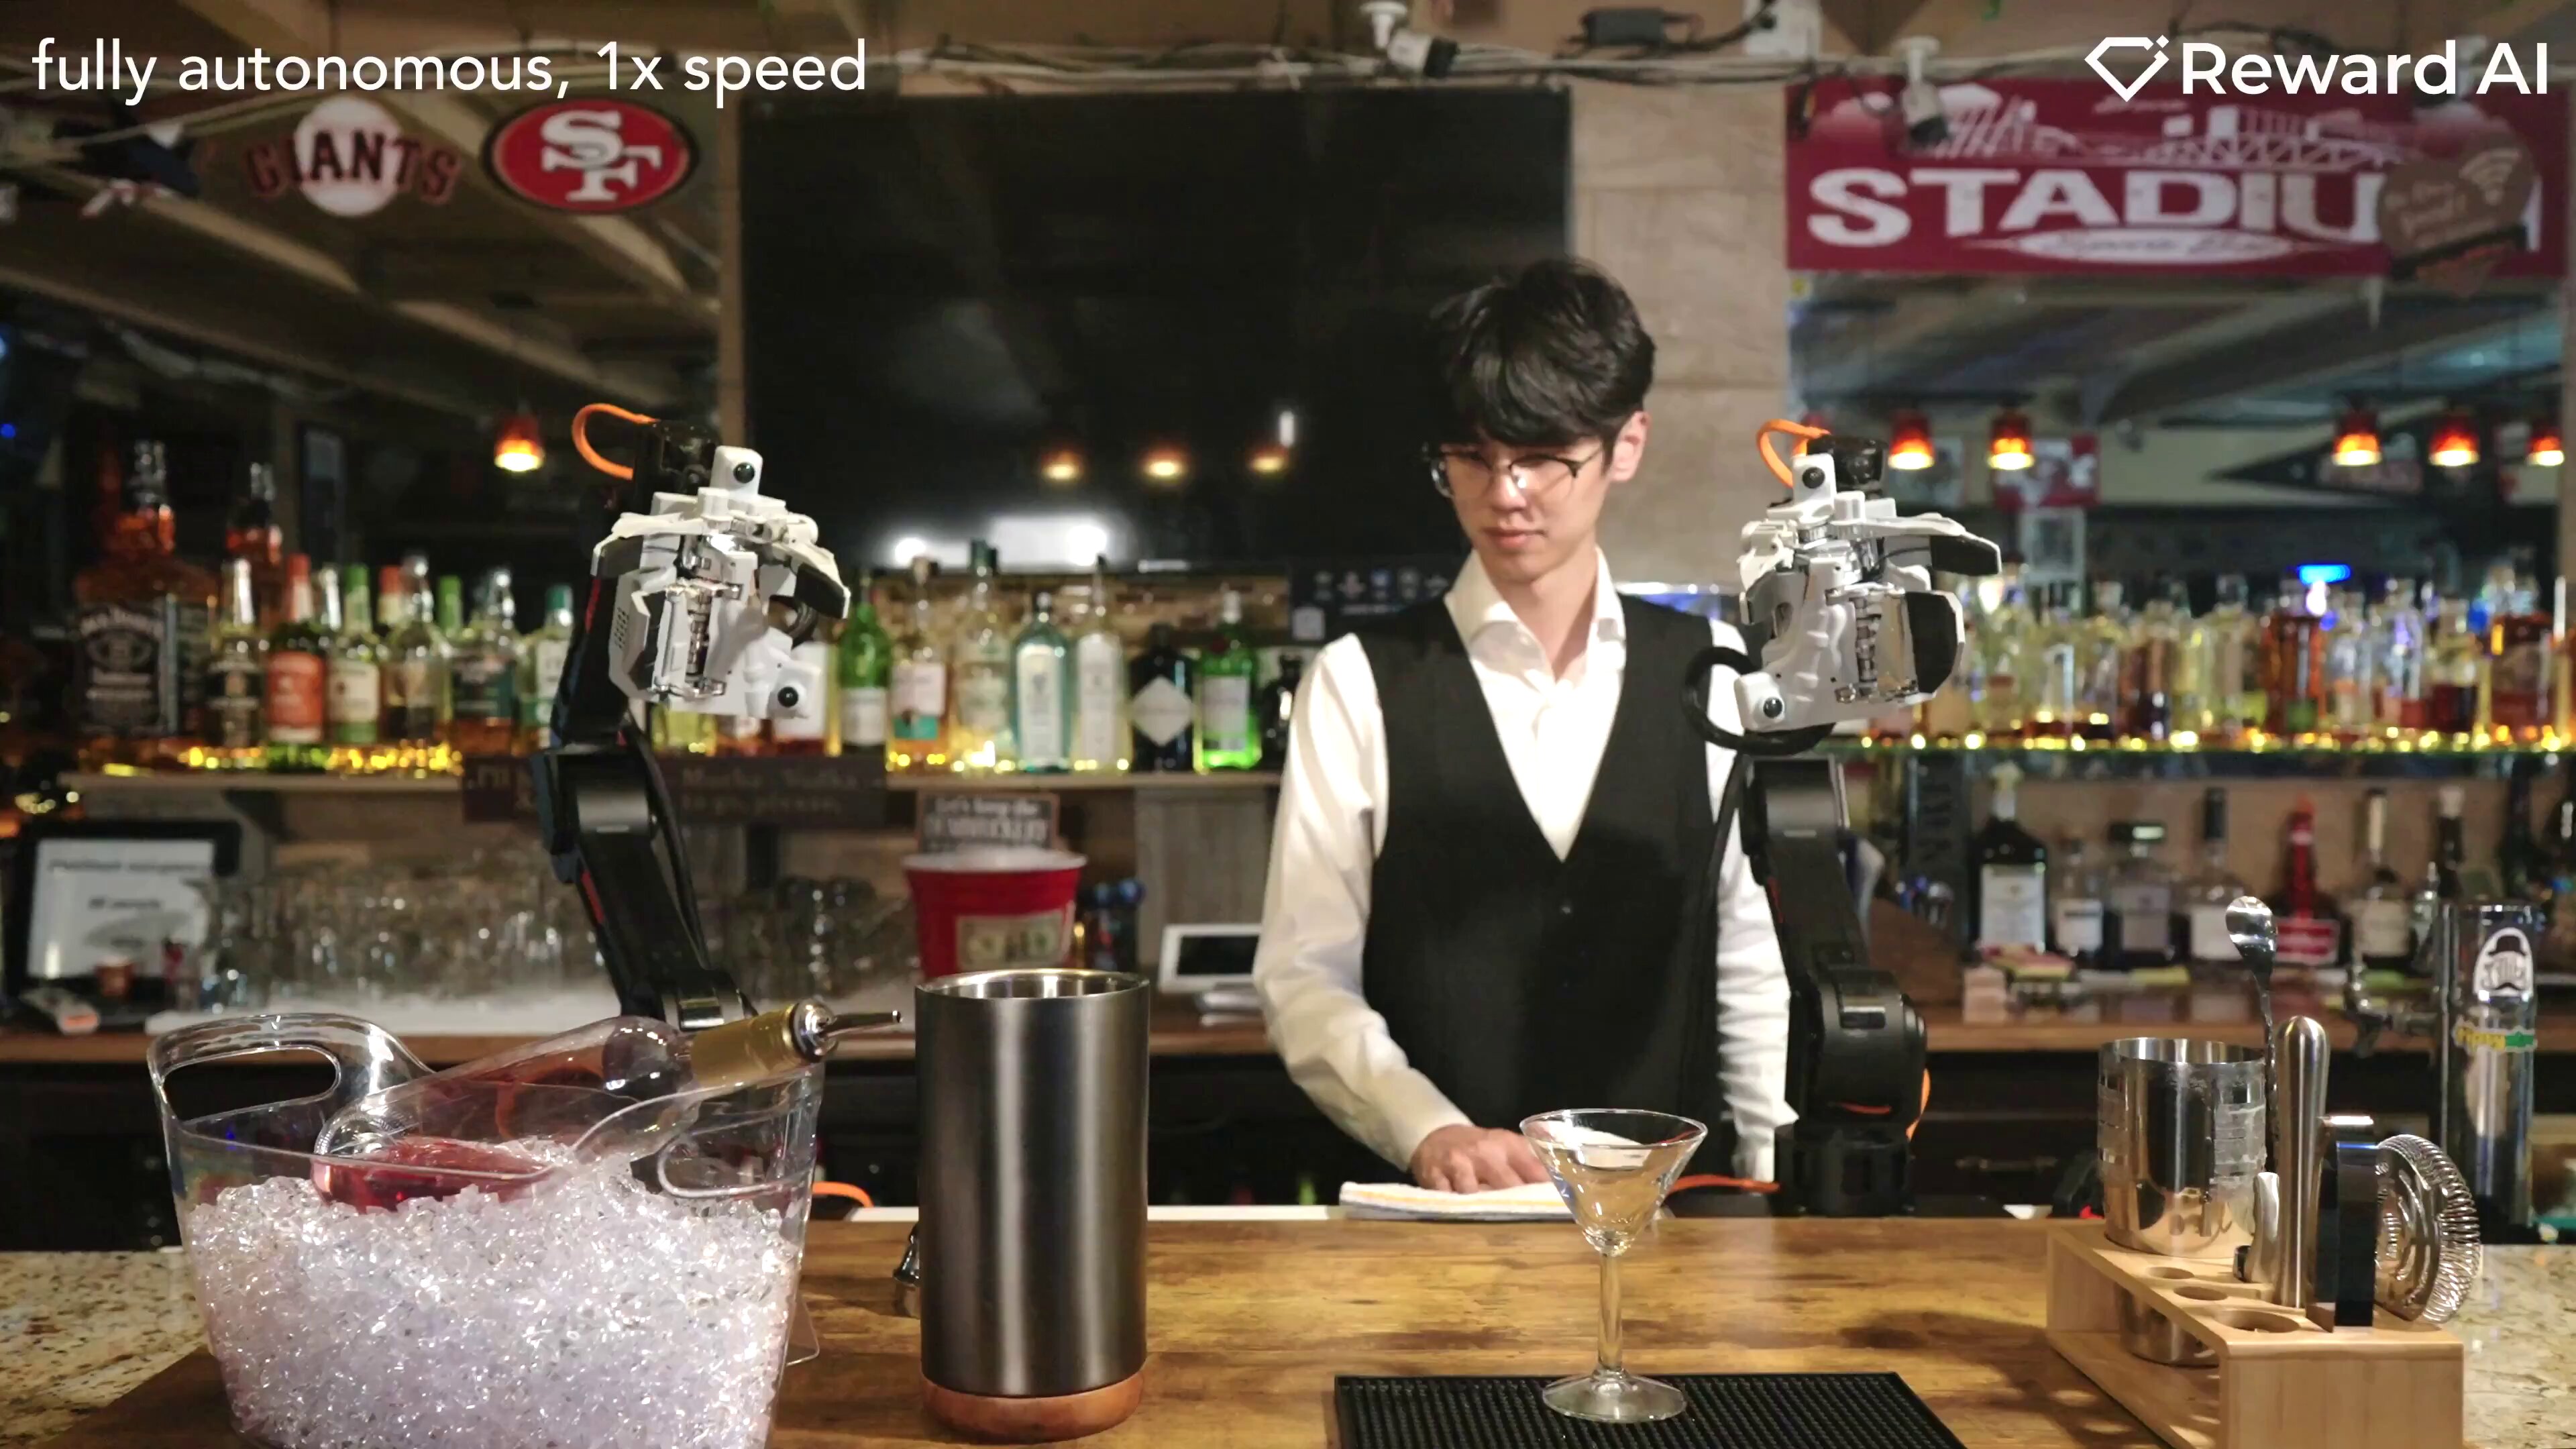
Reward AI 发布机器人基础模型 OM-1:直接从人类操作数据学习

Reward AI(脱胎于斯坦福 DexCap 项目)发布机器人基础模型 OM-1,核心创新是仅从人类操作数据中学习,无需遥操作和机器人专属数据。通过 7 自由度可穿戴设备 Omnibody Hand 采集视觉、触觉、力度等多模态数据,训练后可直接部署到桌面机械臂、工业机械臂和人形机器人,无需针对硬件微调。这与 π0、Helix 等依赖遥操作数据的主流方案路线不同,大幅降低数据采集成本。演示显示 OM-1 能完成四臂协作包装手机、调酒、叠衣、拔网线等精细任务,学习新任务仅需不到 30 分钟人类演示数据,并展现自发补偿与重试行为。目前处于研发展示阶段。

技术 › LLM 宝玉 (@dotey) 2026-09-152.8 KB 70

机器人研究的隐藏支柱:部署

Skild AI 创始人 Deepak Pathak 宣布公司实现 1 亿美元 ARR,并阐述部署为何是机器人研究的隐藏支柱。文章指出机器人无法像 LLM 那样先研究后部署,演示视频会掩盖真实准确率,部署中必须同时考虑速度、精度和对变化的适应能力。这些实践催生了 S1 模型——通过单视频上下文学习即可掌握新任务而无需微调。作者还探讨了演示文化与部署文化的冲突,并提出物理 RSI(递归自我改进)路线:将各专业部署的数据反哺通用基础模型,形成持续改进的飞轮。

技术 › 机器人 Deepak Pathak 2026-09-119.5 KB 420.8K 1.4K 75

What Astra Reveals About the Future of Robotics

作者分析OpenAI通用模型Astra对机器人领域的启示:Astra在视觉场景理解、空间推理和可执行代码生成上表现突出,如BenchCAD评测中达95.9%几何重合度,远超GPT-5.6。作者提出核心问题:专用机器人模型所需的空间智能有多少将来自通用模型?结合Dyna-2百万小时人类视频预训练、Code as Policies以及Anthropic机器人实验等证据,作者认为推理与代码可组织陌生任务,而学习型动作策略提供快速精确执行,通用基础模型与机器人模型正走向融合,应继续扩大机器人数据规模。

技术 › 机器人 Shumo Chu 2026-09-106.3 KB 8.7K 79 65

从金字塔到沙漏:机器人产业链的形状之变

文章提出机器人产业链正从传统制造业的金字塔结构演变为沙漏形态:整机端价格持续下探(宇树、优必选降价,本土份额升至57%),零部件端已现过剩(谐波减速器产能利用率仅一半),而腰部的主控芯片与基础模型环节集中度最高、利润最厚——英伟达占据69%的机器人主控SoC市场,基础模型类公司吸走具身智能领域44.9%的资金。作者分析腰部靠资本门槛与工具链生态锁定,但指出技术路线(如VLA)和数据瓶颈尚未收敛,沙漏腰部还未硬化,价值正向中间流动但最终形态仍不确定。

投资 › 宏观经济 John Liu 2026-08-316.1 KB 2K 4 88

The Instinct Thesis: Why Memory Is Becoming the Moat

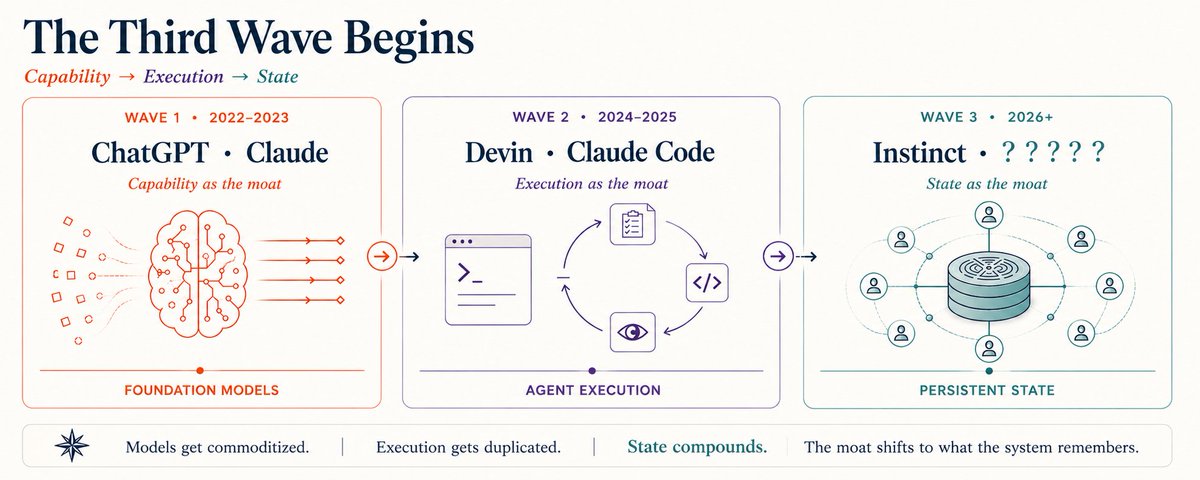
作者提出假设:Instinct 产品的魔力不在于其 agentic 引擎,而在于其记忆架构。基础模型已经商品化,自主执行(如 Devin、Claude Code)也在快速商品化,而效用驱动的记忆正成为真正的护城河。作者认为 Instinct 携带类似笔记本的原则性记忆架构,通过'准入效用'和'行动效用'两个效用函数有选择地遗忘和压缩信息,将经验编译为多层状态模型:临时摄取层、选择性语义账本和演化的信念与偏好地图。记忆不是数据库或录音机,而是一种编译器,其意义在于支持未来的智能决策,而非高保真地传递过去。

技术 › Agent Ashwin Gopinath 2026-08-2816.2 KB 187.5K 462 76

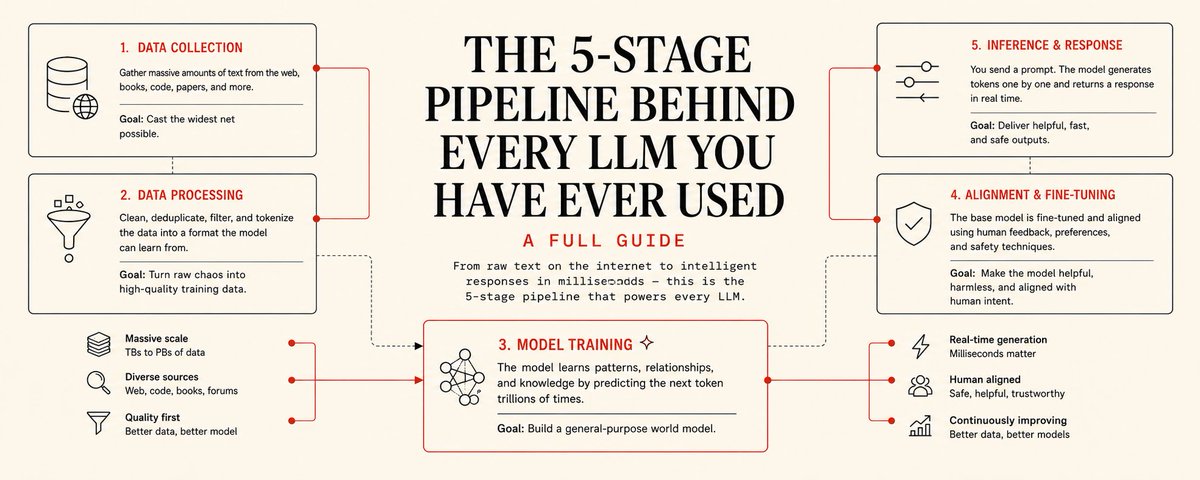
每个 LLM 背后的五阶段流程指南

文章详细解析了构建大型语言模型的五个关键阶段:数据收集与预处理、预训练、及后续阶段。作者指出,大多数误解源于将“训练”视为单一步骤,实际上每个阶段解决不同问题。理解这一流程有助于识别模型行为根源及局限性,如幻觉或拒绝回答,并指导优化策略。

技术 › LLM CyrilXBT 2026-07-1751.7 KB 459.2K 226