Wiki 知识库

全部文档 / 作者: Junfan Zhu 朱俊帆

2 篇
清除

Language Will Eat Robotics, Slowly, Then Suddenly

本文是 Saturday Robotics 读书会第33期的观点总结,主讲人 Tonghe Zhang(CMU)提出:当 GPT-6 Astra 等前沿语言模型能力'溢出'后,机器人学的经典瓶颈将不再是研究问题,而是编码智能体可解决的工程循环。文章总结12个核心观点:灵巧性本质是奖励问题、上下文学习免费获得、硬件即代码、Sim-to-Real 是优化问题、验证是关键货币、低层控制无需思维链等。核心论断是端到端方案在可行处总是胜出,结构化只是临时脚手架,语言模型将缓慢而突然地'吞噬'机器人学。
技术 › 机器人 Junfan Zhu 朱俊帆 2026-10-1249.0 KB 14.5K 32 75

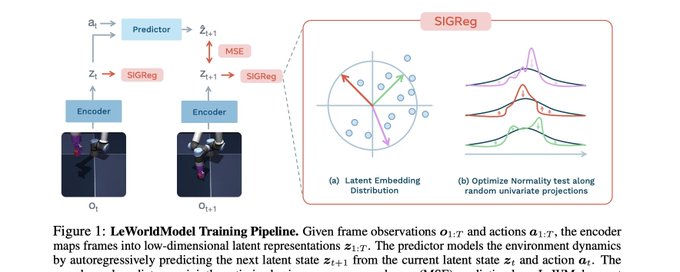
LeWorldModel: 利用双损失函数从像素中学习稳定的物理世界模型

文章介绍了 LeWorldModel (LeWM),一种新的世界模型架构。它解决了当前世界模型(如 DINO-WM 和 PLDM)的局限,仅通过两个损失项(Next-embedding 预测损失和 SIGReg)实现了从原始像素开始的稳定端到端训练。实验表明,LeWM 能在潜在空间中自发涌现出时间直线性和物理约束,有效避免了表示偏差和模型崩塌问题。

技术 › LLM Junfan Zhu 朱俊帆 2026-04-2320.8 KB 82.1K 118 73