Wiki 知识库

全部文档 / 作者: yishan / 标签: 模仿学习

2 篇
清除

让机械臂学会整理文具:从第一次遥操作到 AI 自主抓取

本文以'把文具放进笔筒'这一具体任务为例,手把手介绍机械臂模仿学习的完整流程:先通过主臂遥操作从臂完成示范,用 LeRobot 记录摄像头画面、关节状态和动作指令形成数据集;再检查数据质量,用 GR00T 等 VLA 模型训练,让机械臂根据视觉输入自主完成任务。文章还介绍了 Isaac Sim 仿真采集、Cosmos 视频增强、Sim-to-Real 迁移以及 Jetson 边缘部署等进阶内容,涵盖设备接线、软件安装、校准、录制等实操细节,是机器人入门的实用教程。

技术 › 机器人 yishan 2026-10-1128.1 KB 11.3K 43 84

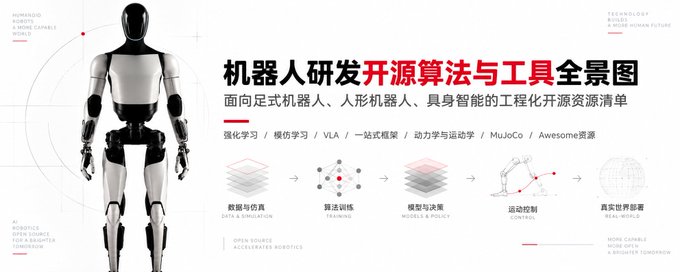
机器人研发开源算法与工具全景图(含资源)

文章指出机器人研发正处于开源红利期,个人开发者可借助成熟开源框架在数周内跑通从仿真训练到真机部署的完整闭环。作者按技术栈分层整理了经过工程验证的开源项目:足式强化学习(rsl-rl、AMP、TienKung-Lab、unitree_rl_gym)、模仿学习(ALOHA-ACT、Diffusion Policy)、VLA 具身大模型(OpenVLA、Octo、LingBot)、一站式框架 LeRobot、传统动力学求解库(Pinocchio、Acados)、MuJoCo 仿真模型库,以及 Awesome 学习资源清单,并给出四步最简上手顺序建议。

技术 › 机器人 yishan 2026-09-2212.4 KB 25.3K 244 81