Wiki 知识库

全部文档 / 标签: 人形机器人

27 篇
清除

Abundance 2029:机器人时代的富足与失业困境

文章作者以其公司 microagi 计划部署十亿台机器人为引,探讨机器人普及将带来物质极大丰裕的"富足世界",从根本上消除经济学赖以成立的资源稀缺假设。但同时指出,通用机器人将取代大量体力劳动岗位,若经济制度不变,数百万人将失去收入、地位与人生意义。作者认为机器人界回避了这一困境:若不解决分配问题,公众与政府将联合阻止机器人部署,富足将无法实现。文章回顾机器人技术的快速进展(Figure AI、Generalist、Gemini Robotics 等),并指出当前可验证任务最易被自动化,最后以欧洲为焦点讨论三种未来路径。

技术 › LLM Bercan 2026-10-2142.0 KB 33.8M 9.2K 64

我读了412个人形机器人职位:真实的入行路线图

作者抓取了Figure、1X、Agility、Apptronik、Skild AI和Physical Intelligence六家人形机器人公司的412个公开职位并进行逐一分析,破除了常见误解:PhD并非必需(仅0.5%的职位硬性要求),39%的职位完全不提学历要求;ROS的重要性远低于新手教程宣传,Python才是最普遍的技能要求(50%),其次是C++(32%)。文章还揭示了公开薪资数据:中位薪资区间为15万-25万美元,AI岗位可达20万-40万美元,并指出从时薪25美元的操作员到40万美元工程师之间存在清晰的职业阶梯和多种入行路径。
职场 › 职业发展 Martin 2026-10-1517.5 KB 45.2K 66 88

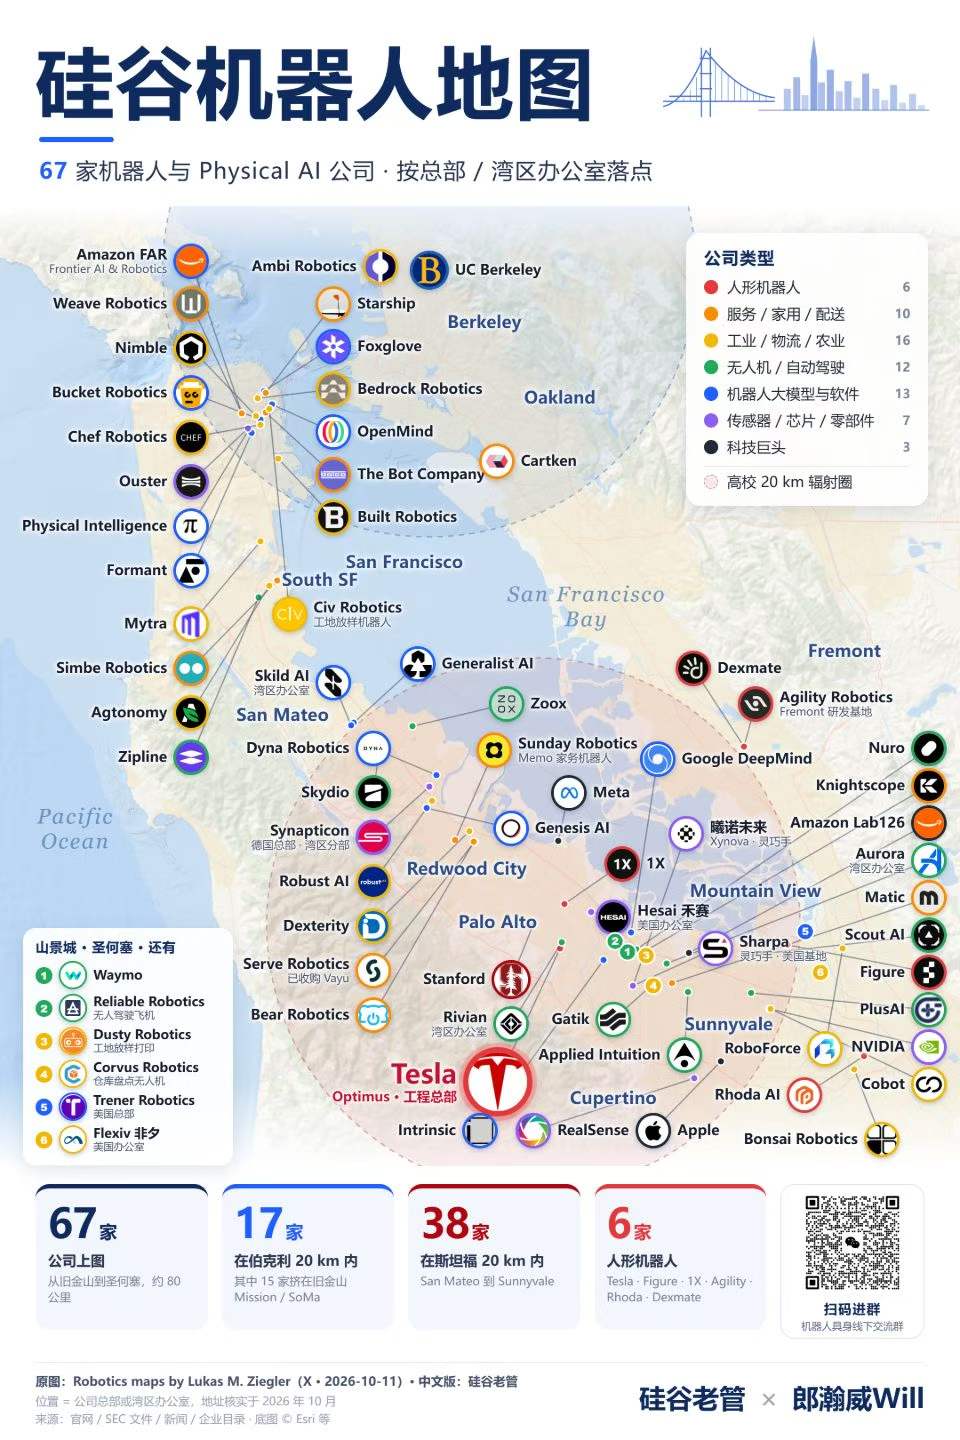
把硅谷和北上杭深的机器人公司放到 5 张地图上,城市之间的差异一下就出来了

作者用 5 张地图对比了硅谷与北上杭深的机器人产业格局:硅谷 67 家、深圳 36 家、北京 32 家、上海 25 家、杭州 25 家。各城市产业结构差异明显:北京依托高校与 AI 公司,具身智能和人形机器人集中;上海偏工业与制造,国际厂商与本土公司并存;杭州生态集中、产品化速度快;深圳覆盖从零部件到整机的完整链条,人形机器人公司数量国内最高。硅谷擅长定义未来,中国城市正以不同方式把未来造出来。
技术 › 机器人 AI Will (@FinanceYF5) 2026-10-133.6 KB 61

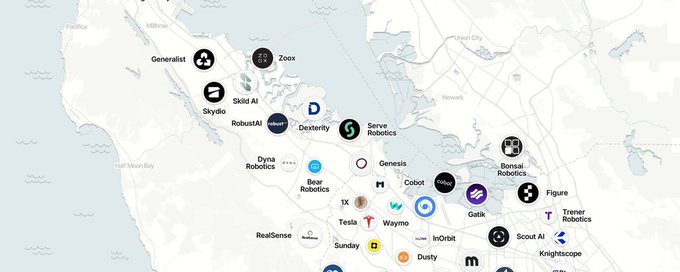
美国机器人公司物理地图和市场地图

作者整理了一份美国机器人公司的物理地图和市场地图,按业务类别系统梳理了约40家机器人公司的进展,包括人形/通用机器人与基础模型类(Figure、1X、Physical Intelligence、Skild AI等)、自动驾驶/移动机器人类(Tesla、Waymo、Zoox、Skydio等)、工业/物流/仓储机器人类(NVIDIA、Dexterity、Nimble等)、农业/建筑/专业场景类以及平台/软件/硬件类。每家公司附带融资规模、估值、CEO及官方X账号等信息,方便跟踪研究美国机器人行业的发展动态。

投资 › 宏观经济 头 头雁 2026-10-1210.9 KB 1.8K 19 80

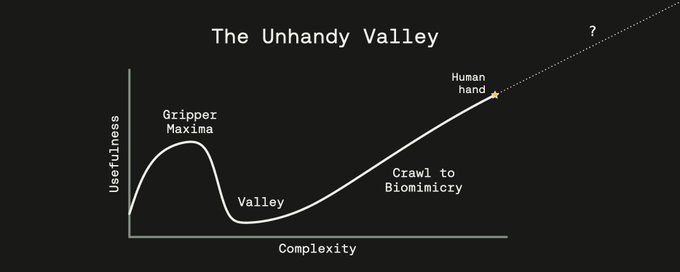
The rabbit hole of end effector design

作者长期研究机器人末端执行器,将其分为简单夹爪和仿人灵巧手两大阵营,并提出'Unhandy Valley'(不灵巧谷)概念:在复杂度与实用性之间,模仿人类手但复杂度不足的设计是最差选择。文章评述了 SO-101、Unitree Dex3-1、LEAP、Wuji、Sharpa、Tesla、Boston Dynamics Atlas GR3 等工业与开源设计,分析 opposition、自由度、腱驱动、触觉传感等关键要素,建议设计者以人手为灵感但避免盲目仿生,未来大多数机器人将使用'够用就好'的简单夹爪。

技术 › 机器人 max titov 2026-10-0910.0 KB 27.1K 171 72

IROS 2026 见闻:人形机器人失去双腿、卖手收集数据、抗癌纳米机器人

作者在 IROS 2026 机器人会议上与 45 家公司和实验室进行了 50 多次交流,总结出几点观察:1)因 FCC 对外国移动机器人的限制,人形机器人改用固定底座以进入美国市场;2)灵巧手市场竞争激烈,价格从 700 美元的夹爪到 5 万美元的手不等,厂商纷纷转向数据收集硬件与服务寻求经常性收入;3)执行器的工艺Know-how沉淀在工厂车间,美国本土供应链建设远不止建厂;4)传感器瓶颈在材料科学与耐久性,国内外激光雷达价格差距惊人;5)机器人部署集成、校准与独立评测是可持续的'卖铲子'生意。此外还有娱乐机器人与微纳米医疗机器人的亮点。

技术 › 机器人 Michelle Sun 2026-10-027.8 KB 5.7K 66 75

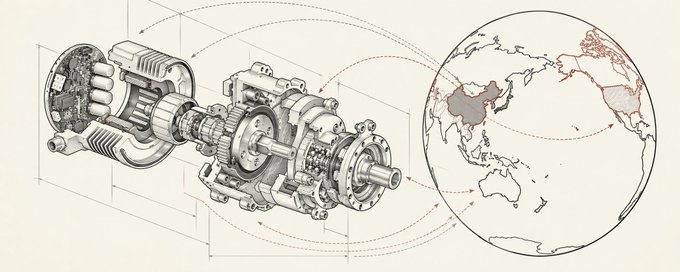
谁在人形机器人执行器供应链中扮演关键角色?全球供应商地图

本文是人形机器人执行器系列第三篇,梳理了执行器各组成部分(电机、磁铁、减速器、行星滚柱丝杠、编码器、轴承、驱动板等)的全球供应商分布,覆盖日本、欧洲、中国、韩国和美国。作者分析了 east 与 west 的产能布局差异,指出烧结钕铁硼磁铁加工高度集中于中国(占全球94%),并探讨了原材料与工艺控制两大瓶颈如何影响执行器规模化供应,以及价格下降与产能紧张并存的现实。

投资 › 股票 Michelle Sun 2026-09-2715.6 KB 85.5K 663 82

斯坦福机器人学免费课程:6个月成为机器人学习工程师的学习路径

作者整理了一份利用斯坦福免费公开课程资源、历时6个月成为机器人学习工程师的自学路径。斯坦福将大量机器人学课程发布在YouTube上,讲师包括NVIDIA自动驾驶研究高级总监、Physical Intelligence联合创始人及Tesla Optimus AI负责人。该路径包含7门课程共119讲、约95小时视频、2本免费教材、6个可在家用笔记本上完成的练习项目,以及可选的122美元机械臂。学习顺序遵循斯坦福正式课程体系:先数学基础(线性代数),再机器人物理结构、感知、规划,最后是学习方法,避免了自学时无序观看导致的低效问题。

技术 › 编程语言 Martin 2026-09-2633.6 KB 190.3K 650 82

从 Optimus 3 泄露图能看出什么?

文章对流传的特斯拉 Optimus 3 应用截图进行技术分析。作者先表示怀疑:图中 Optimus 2.5 与官方照片不符、与一月的工程样机不一致,且外观更像中期改款而非全新一代。随后逐部件推断:前臂或沿用 22 自由度手,肘部保持线性驱动但可能改用滚珠丝杠,肩部略瘦身但无创新,脚踝大概率保留行星滚柱丝杠以承受落地冲击。真正的变化可能集中在髋部和腰部:屈曲轴上移至骨盆区域,可能采用全旋转 FAR 髋架构或类似小鹏的方案。作者猜测最终设计为 FAR 髋、旋转腰、线性 Hoeken 膝连杆。

技术 › 机器人 Humanoid Scott 2026-09-2411.2 KB 40K 199 72

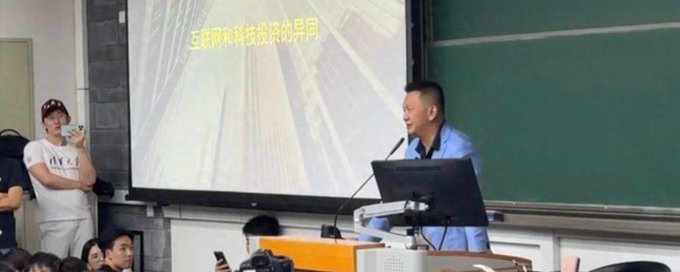
朱啸虎北大109分钟演讲:技术会平权,商业不会

金沙江创投主管合伙人朱啸虎在北京大学创新创业学院发表演讲,探讨AI时代的投资框架。他提出核心判断:技术会平权,商业不会。AI正从技术进步主导期转向技术扩散主导期,决胜要素回归商业本质。他重申二十年不变的三个S投资标准(市场足够大、可快速规模化、可持续可防御),阐述商业模式金字塔,对比腾讯同心圆流量模式与阿里买流量模式,并判断开源模型五年将走完Linux三十年的路。他还直言200多家人形机器人企业绝大部分活不过十年,强调AI创业要看执行力和增长速度,先算清楚账。

投资 › 宏观经济 东胜 2026-09-2411.4 KB 2.7K 5 87

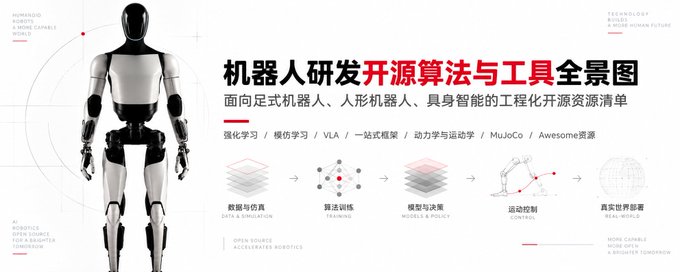
机器人研发开源算法与工具全景图(含资源)

文章指出机器人研发正处于开源红利期,个人开发者可借助成熟开源框架在数周内跑通从仿真训练到真机部署的完整闭环。作者按技术栈分层整理了经过工程验证的开源项目:足式强化学习(rsl-rl、AMP、TienKung-Lab、unitree_rl_gym)、模仿学习(ALOHA-ACT、Diffusion Policy)、VLA 具身大模型(OpenVLA、Octo、LingBot)、一站式框架 LeRobot、传统动力学求解库(Pinocchio、Acados)、MuJoCo 仿真模型库,以及 Awesome 学习资源清单,并给出四步最简上手顺序建议。

技术 › 机器人 yishan 2026-09-2212.4 KB 25.3K 244 81

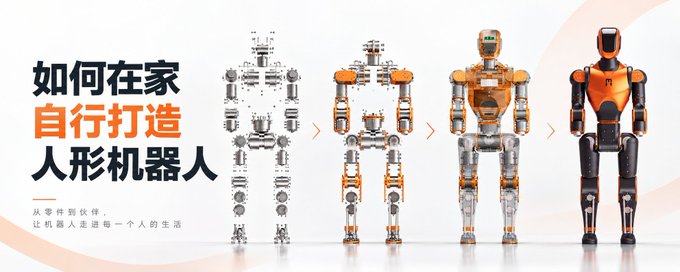
如何在家自行打造人形机器人

本文以 Asimov 1 DIY 人形机器人套件为例,系统介绍在家从零搭建人形机器人的完整流程。机器人高1.2米、重35公斤、25个自由度,售价2万美元。文章涵盖工具准备、机械/电子/Linux与Python三大基础能力要求、零件制造工艺(CNC铝合金、金属3D打印、尼龙打印)、CAN总线接线与电机ID设置等难点,并深入讲解仿真到实际(Sim-to-Real)迁移的核心问题:时序匹配、CAN包顺序、欠阻尼振荡的成因与解决方法,以及强化学习运动策略如何只用真实可用的传感器数据训练以确保部署成功。适合想从看视频走向真正动手的机器人开发者。

技术 › 机器人 yishan 2026-09-2124.0 KB 41.8K 206 84

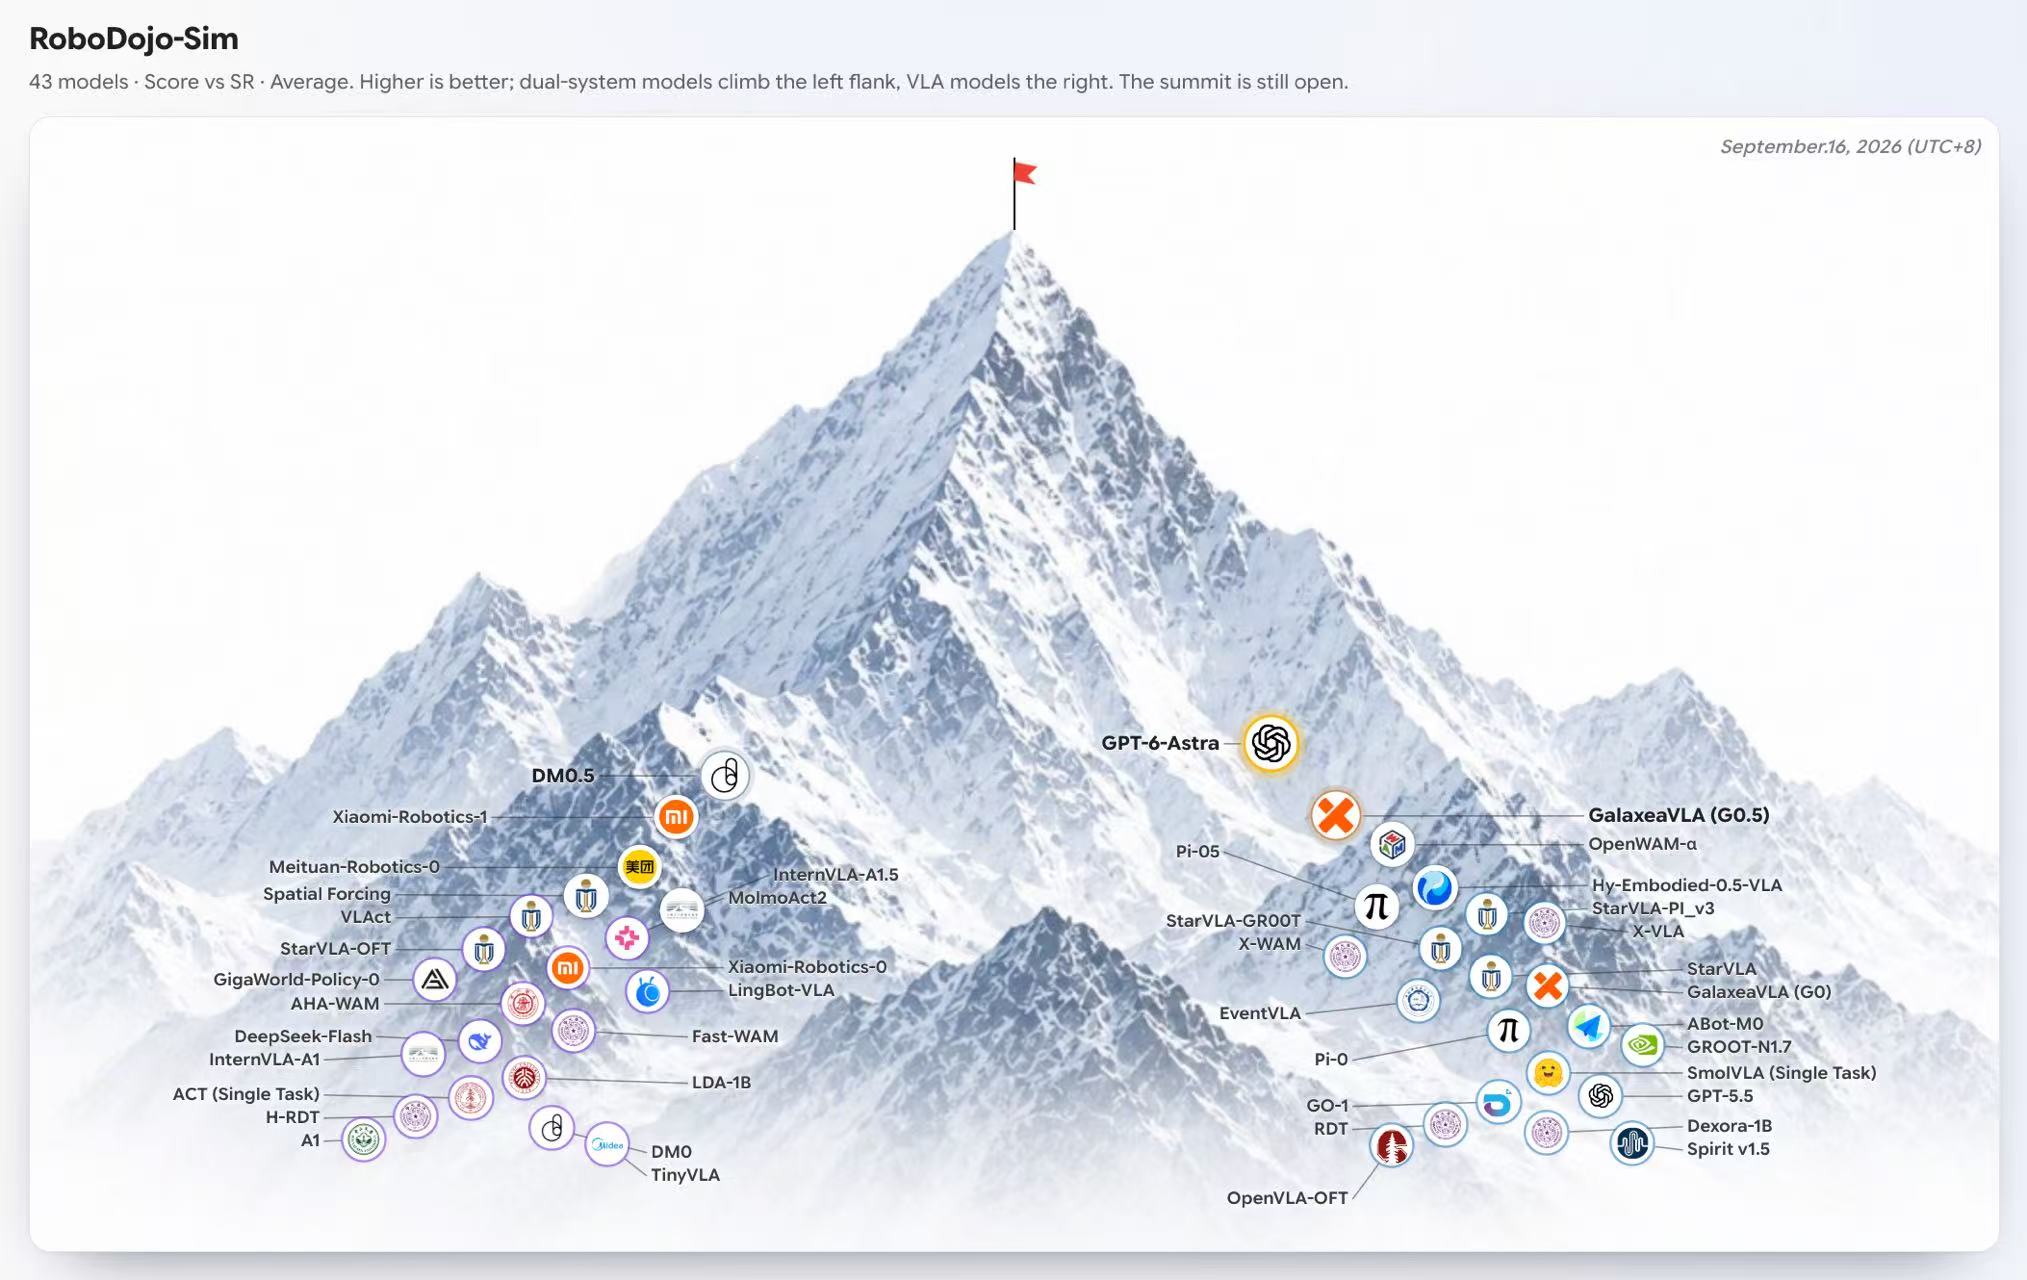
GPT-6 Astra 在 RoboDojo 中的具身智能评测

RoboDojo 团队对 GPT-6 Astra 作为具身智能体进行了全面评测,涵盖 RoboDojo 仿真与真实环境(对比 GPT-5.5 和 DeepSeek-Flash)、人形机器人高层控制、灵巧钢琴演奏(RoboPianist)以及上下文学习(ICL)的系统性研究。关键结论:GPT-6 Astra 展现出极强的语义与空间理解能力以及出色的上下文适应能力,但物理常识仍是明显瓶颈,揭示了理解世界与真正推理物理规律之间的重要差距。完整报告与演示发布于 robodojo-benchmark.com。

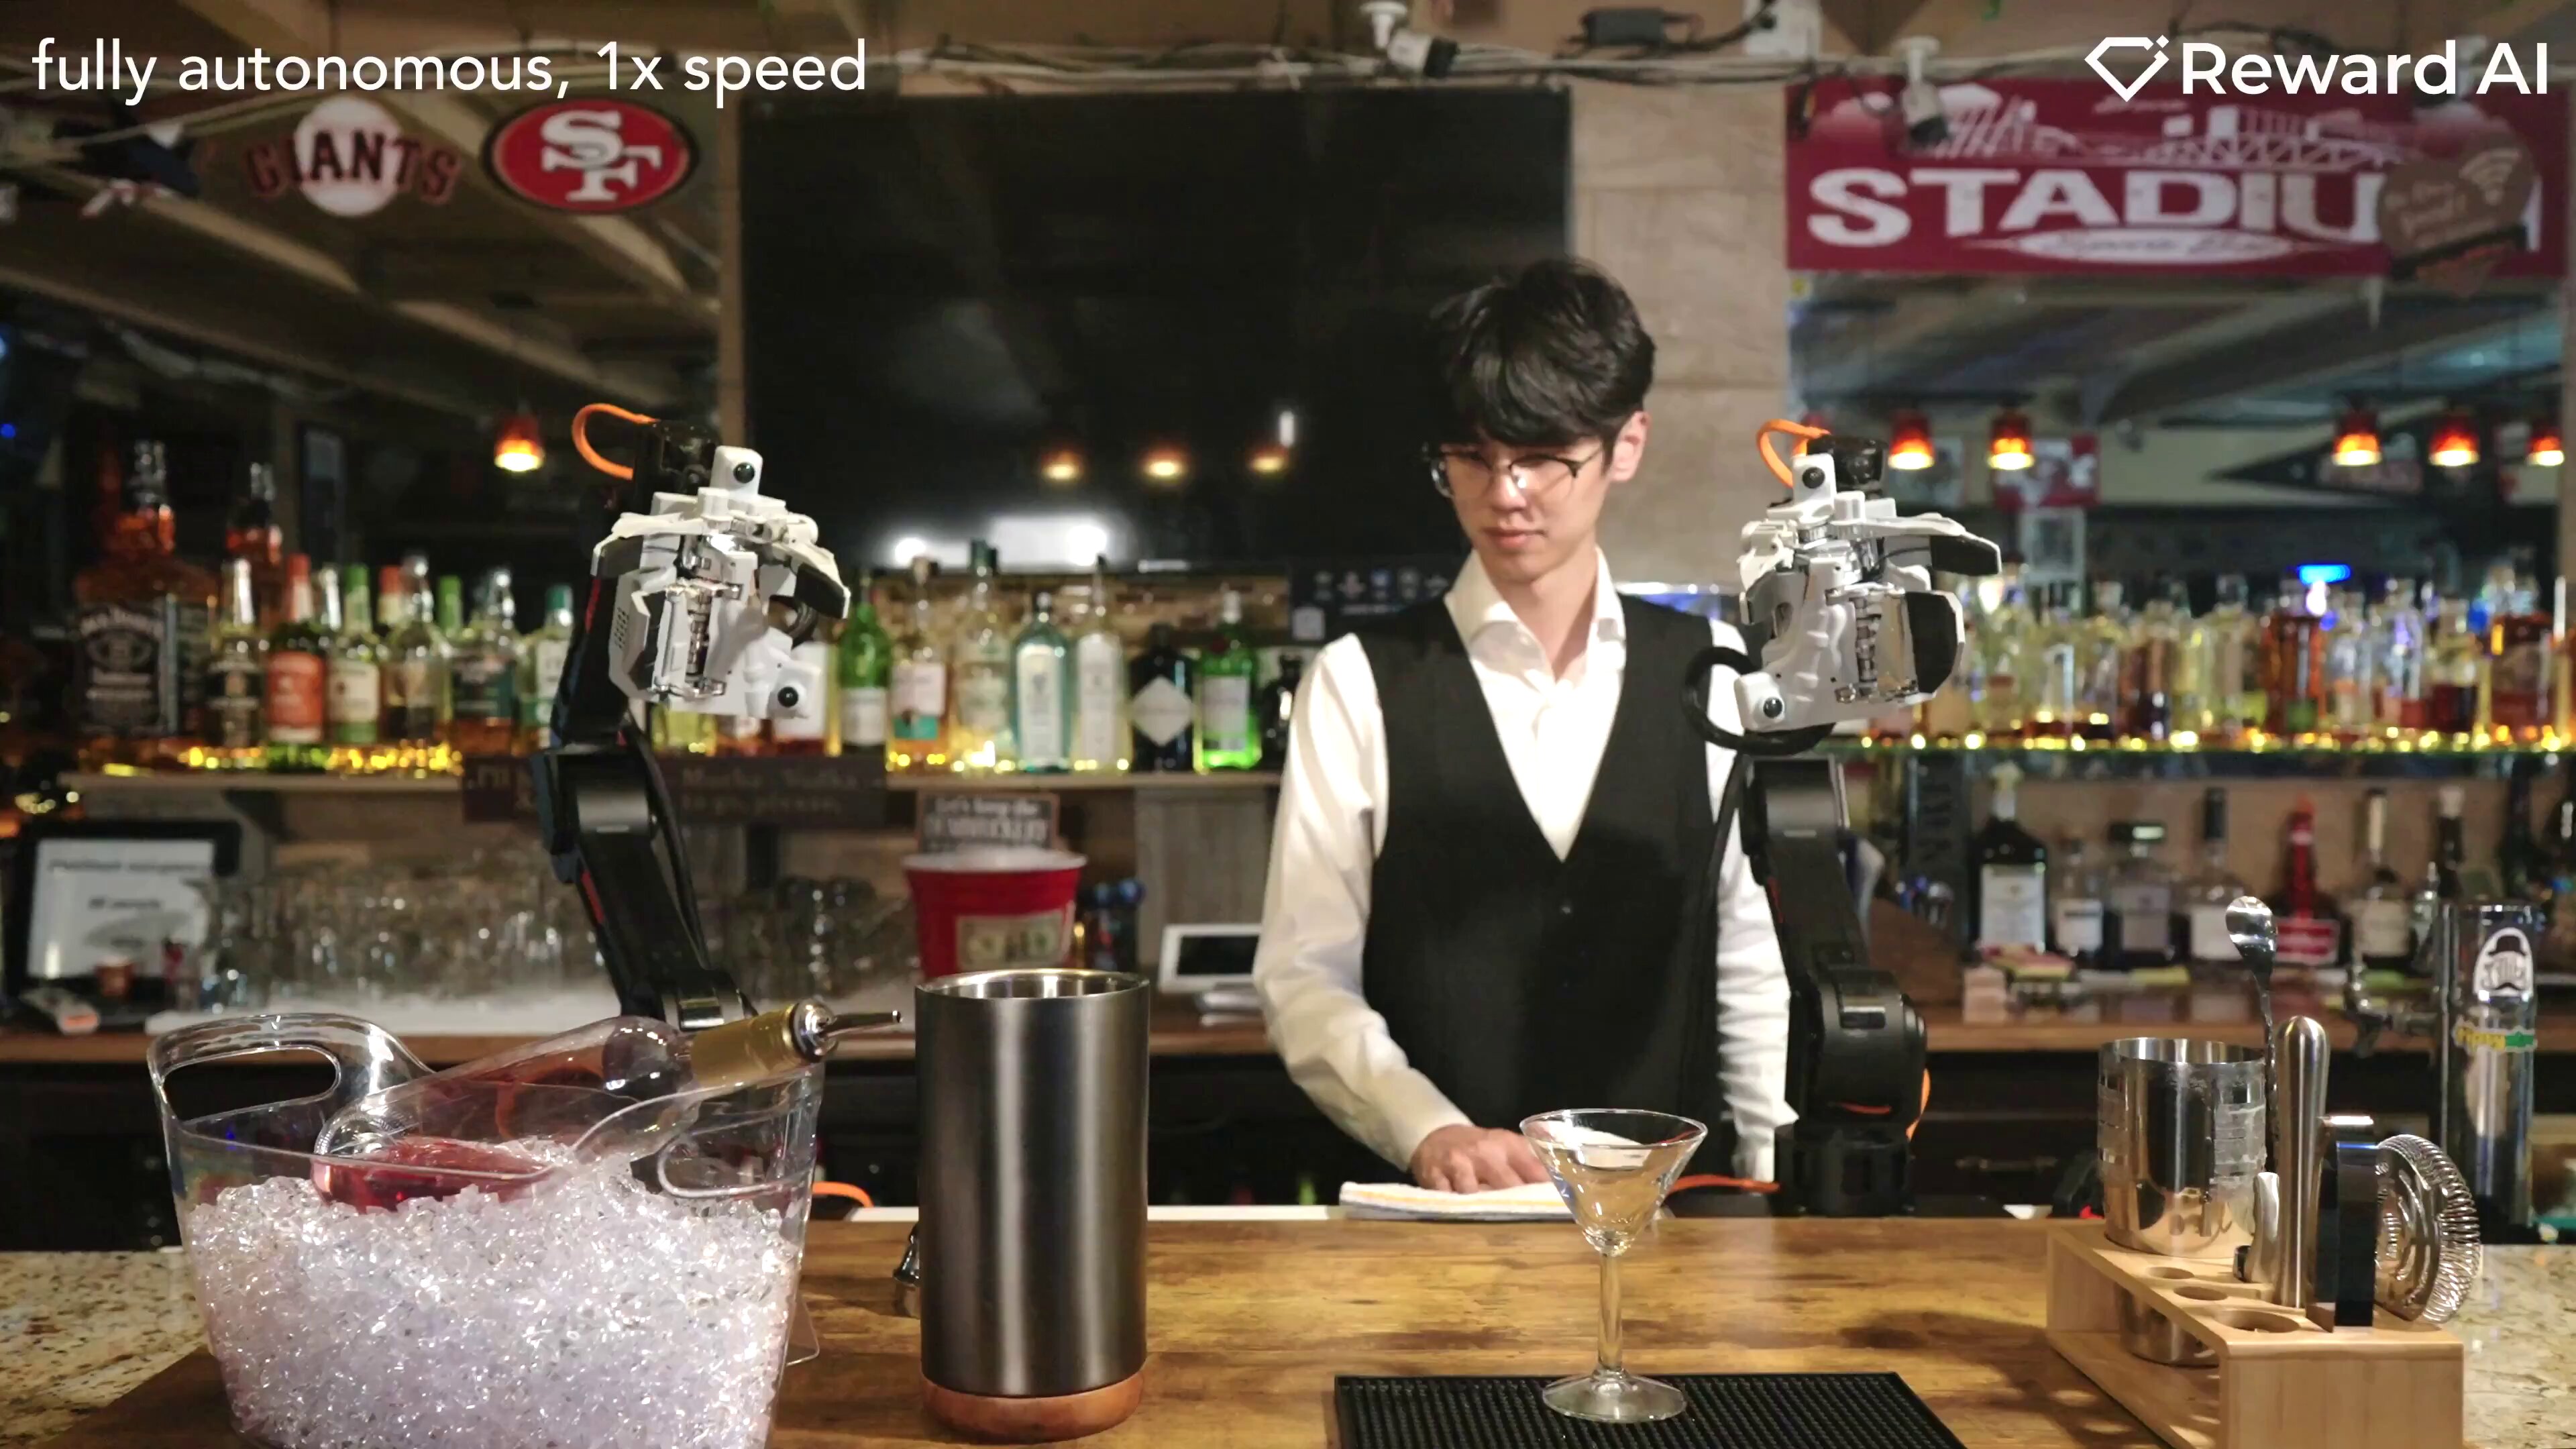
Reward AI 发布机器人基础模型 OM-1:直接从人类操作数据学习

Reward AI(脱胎于斯坦福 DexCap 项目)发布机器人基础模型 OM-1,核心创新是仅从人类操作数据中学习,无需遥操作和机器人专属数据。通过 7 自由度可穿戴设备 Omnibody Hand 采集视觉、触觉、力度等多模态数据,训练后可直接部署到桌面机械臂、工业机械臂和人形机器人,无需针对硬件微调。这与 π0、Helix 等依赖遥操作数据的主流方案路线不同,大幅降低数据采集成本。演示显示 OM-1 能完成四臂协作包装手机、调酒、叠衣、拔网线等精细任务,学习新任务仅需不到 30 分钟人类演示数据,并展现自发补偿与重试行为。目前处于研发展示阶段。

技术 › LLM 宝玉 (@dotey) 2026-09-152.8 KB 70

It's Time to Deploy Robots. The Technology Isn't Finished.

作者基于两年与机器人OEM合作部署的经验,讨论人形机器人从演示走向真实商业部署的差距。作者指出,演示视频只能证明可能性,而真实部署需要可靠性、速度和成本达标;许多场景下四足机器人或成熟专用方案比人形机器人更实际。文章区分了模块化技术栈与VLA通用模型、POC验证与商业交付,并以Skild AI突破1亿美元ARR为例,强调部署应纳入研究反馈循环,通过真实环境的评估数据推动通用机器人模型迭代,最终实现规模化。

技术 › 机器人 Paige 2026-09-1213.6 KB 12.5K 94 71

人形机器人执行器的生意:机器人为扭矩买单

本文是执行器商业分析系列的第一篇,探讨人形机器人关节执行器的工程与商业逻辑。执行器可占人形机器人物料清单的70%,核心问题是'机器人在哪里为扭矩付费'。文章解释了关节模块的构成、减速比作为关键架构决策如何影响能量损耗、重量和动态响应,并介绍评估执行器的五大指标(持续/峰值扭矩、扭矩密度、反驱性、间隙、抗冲击性)。不同减速器架构(如谐波减速器)决定了供应链中价值分配,从精密齿轮供应商到稀土磁材市场。

技术 › 机器人 Michelle Sun 2026-09-0926.3 KB 100K 354 77

从金字塔到沙漏:机器人产业链的形状之变

文章提出机器人产业链正从传统制造业的金字塔结构演变为沙漏形态:整机端价格持续下探(宇树、优必选降价,本土份额升至57%),零部件端已现过剩(谐波减速器产能利用率仅一半),而腰部的主控芯片与基础模型环节集中度最高、利润最厚——英伟达占据69%的机器人主控SoC市场,基础模型类公司吸走具身智能领域44.9%的资金。作者分析腰部靠资本门槛与工具链生态锁定,但指出技术路线(如VLA)和数据瓶颈尚未收敛,沙漏腰部还未硬化,价值正向中间流动但最终形态仍不确定。

投资 › 宏观经济 John Liu 2026-08-316.1 KB 2K 4 88

一个VC的宇树投资往事

文章讲述了前祥峰投资合伙人、现SevenUp Capital创始人赵楠投资宇树科技的经历。2020年3月,赵楠初次见到王兴兴,被其务实的量产能力打动,两个月后推动祥峰以投前1.5亿元估值参与宇树Pre-A轮融资。赵楠复盘了当年判断王兴兴能'统治地面机器人'的逻辑:看重创始人的vision、技术积累、履约能力和生态延展性。他还揭示了王兴兴'nerd'外表下的成熟商业认知,以及2023年果断进军人形机器人的决策力。文章同时探讨了VC圈以结果论英雄的现象、非共识投资方法论,并展望宇树成为'机器人领域的苹果'的潜力。

投资 › 股票 腾 腾讯科技 2026-08-2922.5 KB 78

王兴兴与宇树科技:一个偏科工程师如何抓住时代机会

本文回顾了宇树科技创始人王兴兴的创业历程,从2017年乌镇大会的无人问津到2025年民营企业座谈会的第一排,分析了其成功的关键:将机械、电机、控制等偏科能力做到极致,坚持降成本与工程化,在技术成熟时果断切入人形机器人。文章强调,真正的顺势而为是长期深耕,等待时代重新定价能力,而非追逐热点。

其他 › 杂谈 Sky 2026-08-2016.6 KB 9.3K 5 70

现代科技与人工智能:改变一切的时代

文章探讨了人工智能如何重塑智能手机、自动驾驶、医疗、机器人、智慧城市和太空探索等关键领域,并提出了关于隐私、责任、伦理和人类独特性等深刻问题。作者认为AI是反映我们数据、价值观和梦想的镜子,其发展取决于我们自身。

技术 › LLM Bober_smart 2026-08-158.7 KB 420.6K 84 38

五大“未来科技”的商业化现状分析

本文探讨了五项被称为“未来”的技术及其商业化现状。其中,人形机器人已获千万订单;本地AI硬件以极低成本取代昂贵的云订阅;无屏AI Agent基础设施已成熟;高斯溅射(3D扫描)技术正为自由职业者带来丰厚收入;而脑机接口距离大众消费仍需数年。作者指出,技术的真正机会不在于盲目发明,而在于敏锐察觉哪些技术已跨过失败期、步入变现阶段,从而抢占先机。

技术 › Agent Future Memo 2026-08-064.7 KB 73

现代机器人技术全景指南

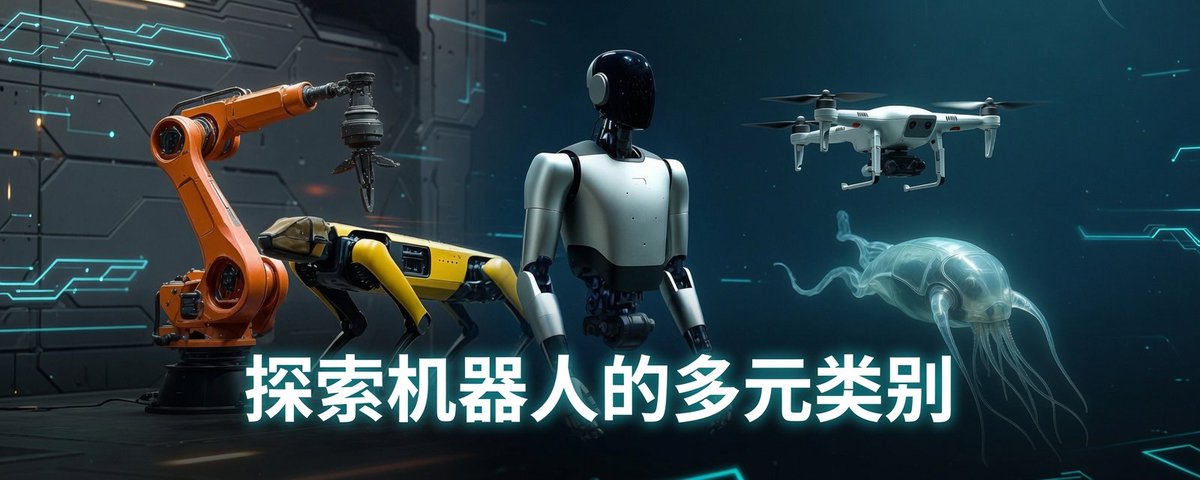
文章详细介绍了2026年现代机器人的多元类别,包括按形态分类的固定式工业机器人、轮式移动机器人、足式机器人、空中机器人及水下机器人,以及按应用领域划分的工业、服务、医疗和特种机器人。文章还探讨了移动操作器、协作AI系统及物理AI等新兴趋势,展望了机器人技术的多元化未来。

技术 › 人工智能 Olivia在硅谷 2026-07-306.3 KB 3.9K 4

孙正义、黄仁勋、孙宇晨集体押注物理AI!六大方向全拆解

文章指出,全球顶级大佬正从数字AI转向“物理AI”赛道,即具备感知和执行能力的具身智能。文章详细拆解了孙正义、黄仁勋和孙宇晨的布局逻辑,并列举了人形机器人、存储、能源、无人机、空间计算和工业自动化六大投资方向及相关A股核心标的,最后提示了甄别蹭概念公司和把握投资节奏的风险。

投资 › 股票 爱玩股票AiWanGuPiao 2026-06-148.1 KB 144.2K 362

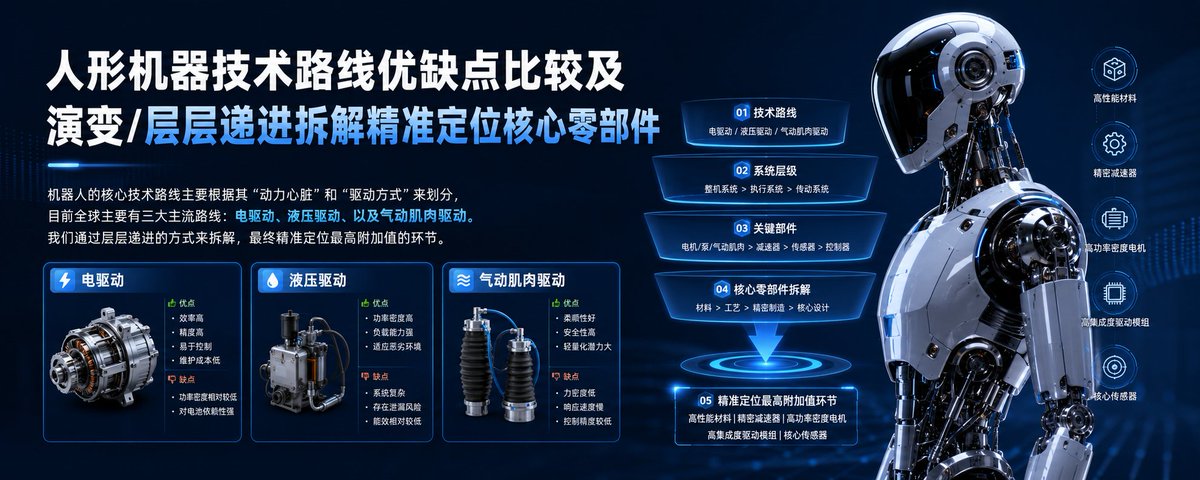
人形机器人技术路线优缺点比较及演变

文章深度解析了人形机器人的三大技术路线(电驱动、液压、气动),指出2026年电驱动已成为主流。重点拆解了电驱一体化的核心零部件,包括无框力矩电机、行星滚柱丝杠等,并阐述了高度集成化与新材料应用的未来趋势。

技术 › 人工智能 老马投资研究 2026-05-267.8 KB 4.9K 23 72

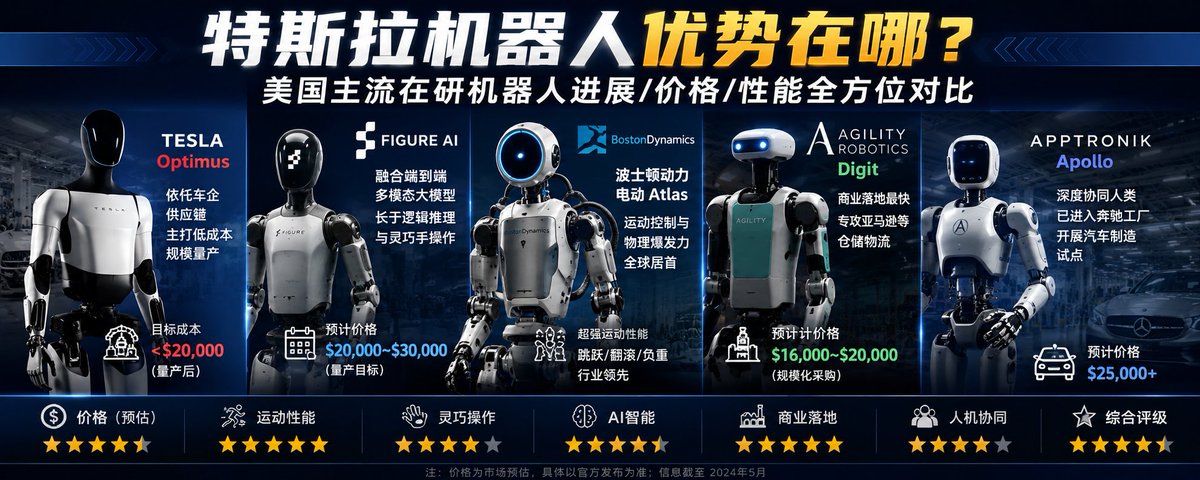
特斯拉机器人优势在哪?美国主流在研机器人进展/价格/性能全方位对比

文章深入对比了2026年美国人形机器人市场五大巨头(Tesla、Figure、Boston Dynamics、Agility、Apptronik)的技术参数与商业化进展。重点分析了Apollo凭借模块化设计和工业实用优势跻身主流的潜力,指出行业正从演示秀转向产线真金白银的阶段。

投资 › 宏观趋势 老马投资研究 2026-05-177.0 KB 9.6K 35 77

LLM的低垂果实摘完了:MIT评出2026年最该关注的10个AI趋势

MIT Technology Review 发布 2026 年 AI 趋势榜单,指出“低垂果实已摘完”,讨论重心从能力边界转向权力边界。榜单涵盖人形机器人数据、LLM+、世界模型等技术演进,也涉及 AI 诈骗、军事化、Deepfake 武器化等社会风险,以及中国开源、AI 科学家和反 AI 运动等地缘政治议题,强调 AI 发展面临的结构性变化。

技术 › LLM Jason Zhu 2026-04-239.6 KB 20.5K 65 71

执行器竞赛:人形机器人核心零部件的全球供应链分析

文章深入分析了人形机器人执行器的技术构成与成本分布,指出传动装置(谐波减速器、行星滚柱丝杠)而非电机是成本核心。对比了中国厂商采购标准化模块的高效模式与西方厂商依赖日欧零部件进行内部集成的现状,揭示了美国在执行器制造本土化方面的短板。

技术 › 机器人 JulianSaks 2026-04-2346.6 KB 512.5K 707 77