Wiki 知识库

全部文档 / 标签: 灵巧手

2 篇
清除

The rabbit hole of end effector design

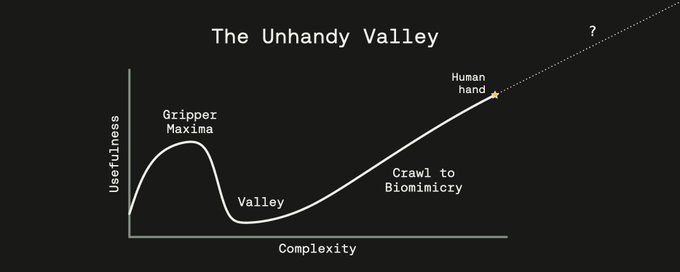
作者长期研究机器人末端执行器,将其分为简单夹爪和仿人灵巧手两大阵营,并提出'Unhandy Valley'(不灵巧谷)概念:在复杂度与实用性之间,模仿人类手但复杂度不足的设计是最差选择。文章评述了 SO-101、Unitree Dex3-1、LEAP、Wuji、Sharpa、Tesla、Boston Dynamics Atlas GR3 等工业与开源设计,分析 opposition、自由度、腱驱动、触觉传感等关键要素,建议设计者以人手为灵感但避免盲目仿生,未来大多数机器人将使用'够用就好'的简单夹爪。

技术 › 机器人 max titov 2026-10-0910.0 KB 27.1K 171 72

IROS 2026 见闻:人形机器人失去双腿、卖手收集数据、抗癌纳米机器人

作者在 IROS 2026 机器人会议上与 45 家公司和实验室进行了 50 多次交流,总结出几点观察:1)因 FCC 对外国移动机器人的限制,人形机器人改用固定底座以进入美国市场;2)灵巧手市场竞争激烈,价格从 700 美元的夹爪到 5 万美元的手不等,厂商纷纷转向数据收集硬件与服务寻求经常性收入;3)执行器的工艺Know-how沉淀在工厂车间,美国本土供应链建设远不止建厂;4)传感器瓶颈在材料科学与耐久性,国内外激光雷达价格差距惊人;5)机器人部署集成、校准与独立评测是可持续的'卖铲子'生意。此外还有娱乐机器人与微纳米医疗机器人的亮点。

技术 › 机器人 Michelle Sun 2026-10-027.8 KB 5.7K 66 75