Wiki 知识库

全部文档 / 标签: 自动驾驶

6 篇
清除

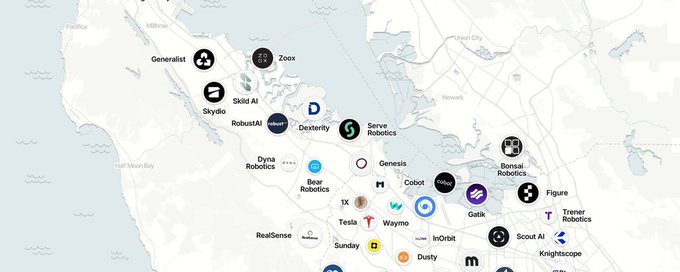
美国机器人公司物理地图和市场地图

作者整理了一份美国机器人公司的物理地图和市场地图,按业务类别系统梳理了约40家机器人公司的进展,包括人形/通用机器人与基础模型类(Figure、1X、Physical Intelligence、Skild AI等)、自动驾驶/移动机器人类(Tesla、Waymo、Zoox、Skydio等)、工业/物流/仓储机器人类(NVIDIA、Dexterity、Nimble等)、农业/建筑/专业场景类以及平台/软件/硬件类。每家公司附带融资规模、估值、CEO及官方X账号等信息,方便跟踪研究美国机器人行业的发展动态。

投资 › 宏观经济 头 头雁 2026-10-1210.9 KB 1.8K 19 80

锐评一下 Jev 和狂躁的 AI 圈

作者对近期爆火的 Jev 模型进行冷静剖析。通过分析 JevPilot 自动驾驶、通关《宝可梦·红》、大战《毁灭战士》等热门项目源码,指出其炫酷演示背后主要依赖传统算法和剪辑包装,Jev 真正参与决策极少。Jev 本质是低延迟、低成本的判别分类架构,只能做单步选择,缺乏长程推演能力。作者认为与其让大模型生成选项再由 Jev 裁决这种毫无意义的使用方式,不如将其用于任务前置过滤分流等真正能降本增效的场景,呼吁 AI 圈少些浮躁炒作,多沉下心寻找实际应用价值。

技术 › LLM 林亦LYi 2026-09-246.3 KB 9.1K 50 75

现代科技与人工智能:改变一切的时代

文章探讨了人工智能如何重塑智能手机、自动驾驶、医疗、机器人、智慧城市和太空探索等关键领域,并提出了关于隐私、责任、伦理和人类独特性等深刻问题。作者认为AI是反映我们数据、价值观和梦想的镜子,其发展取决于我们自身。

技术 › LLM Bober_smart 2026-08-158.7 KB 420.6K 84 38

物理AI感知层全赛道地图与投资框架(2026全球版)

本文深入剖析了2026年物理AI感知层的全赛道格局,涵盖激光雷达、事件相机、太赫兹视觉等五大领域。通过Gartner曲线定位与三层护城河模型,文章揭示了“传感器前融合芯片化”等范式转移,并指出真正的投资机会在于上游材料与芯片生态,而非单纯的传感器组装。

投资 › 硬科技 animajoe0917 2026-07-0212.1 KB 30.6K 142

未来两年物理AI股票alpha抓取深度研究

本文旨在探讨未来两年内“物理 AI”(机器人和自动化技术)领域的投资 Alpha 机会。作者明确指出,最确定的需求不在于“人形机器人”的故事,而在于已经开始产生现金流的物理 AI 基础层,如车载感知、边缘计算和仓储自动化。文章重点分析了 Ambarella、Mobileye、Symbotic、Intuitive Surgical 等公司,认为利润将流向高附加值、高切换成本的环节,并给出了具体的买入排序和交易策略。

投资 › 股票 华尔街没有名字 2026-05-2213.4 KB 150.1K 489 89