Wiki 知识库

全部文档 / 作者: Michelle Sun

4 篇
清除

IROS 2026 见闻:人形机器人失去双腿、卖手收集数据、抗癌纳米机器人

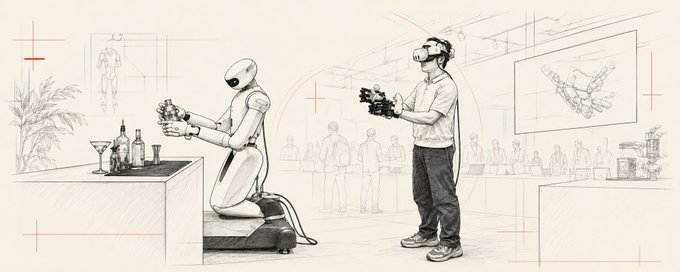
作者在 IROS 2026 机器人会议上与 45 家公司和实验室进行了 50 多次交流,总结出几点观察:1)因 FCC 对外国移动机器人的限制,人形机器人改用固定底座以进入美国市场;2)灵巧手市场竞争激烈,价格从 700 美元的夹爪到 5 万美元的手不等,厂商纷纷转向数据收集硬件与服务寻求经常性收入;3)执行器的工艺Know-how沉淀在工厂车间,美国本土供应链建设远不止建厂;4)传感器瓶颈在材料科学与耐久性,国内外激光雷达价格差距惊人;5)机器人部署集成、校准与独立评测是可持续的'卖铲子'生意。此外还有娱乐机器人与微纳米医疗机器人的亮点。
技术 › 机器人 Michelle Sun 2026-10-027.8 KB 5.7K 66 75

谁在人形机器人执行器供应链中扮演关键角色?全球供应商地图

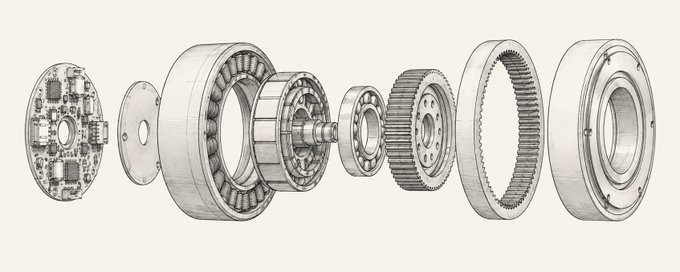
本文是人形机器人执行器系列第三篇,梳理了执行器各组成部分(电机、磁铁、减速器、行星滚柱丝杠、编码器、轴承、驱动板等)的全球供应商分布,覆盖日本、欧洲、中国、韩国和美国。作者分析了 east 与 west 的产能布局差异,指出烧结钕铁硼磁铁加工高度集中于中国(占全球94%),并探讨了原材料与工艺控制两大瓶颈如何影响执行器规模化供应,以及价格下降与产能紧张并存的现实。

投资 › 股票 Michelle Sun 2026-09-2715.6 KB 85.5K 663 82

The Physical AI Value Stack: Mapping the 11 Layers of Robotics

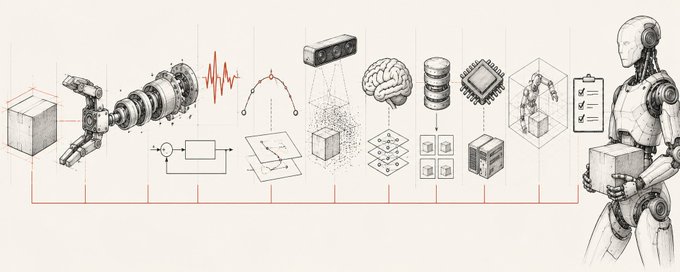
作者提出了以任务为起点的Physical AI技术栈框架,将机器人系统划分为11个功能层:末端执行器、执行器、电源、控制、规划、感知、策略、数据、计算、仿真与评估等。文章通过分析各层的作用、关键问题和典型公司,说明如何用该框架定位系统瓶颈、理解公司竞争位置及价值归属。文中以GPT-6 Astra控制机械臂绘制金门大桥为例,展示瓶颈往往在控制与执行接口层而非模型本身。

技术 › 机器人 Michelle Sun 2026-09-1618.8 KB 37.9K 324 72

人形机器人执行器的生意:机器人为扭矩买单

本文是执行器商业分析系列的第一篇,探讨人形机器人关节执行器的工程与商业逻辑。执行器可占人形机器人物料清单的70%,核心问题是'机器人在哪里为扭矩付费'。文章解释了关节模块的构成、减速比作为关键架构决策如何影响能量损耗、重量和动态响应,并介绍评估执行器的五大指标(持续/峰值扭矩、扭矩密度、反驱性、间隙、抗冲击性)。不同减速器架构(如谐波减速器)决定了供应链中价值分配,从精密齿轮供应商到稀土磁材市场。

技术 › 机器人 Michelle Sun 2026-09-0926.3 KB 100K 354 77