Wiki 知识库

全部文档 / 作者: yishan / Ronin(@DeRonin_)

11 篇
清除

如何在一个小时内深入使用 Grok Bot

本文是作者基于一个多月深度使用经验整理的 Grok Bot 实战指南。Grok Bot 是让 AI 长期承担具体任务的产品,运行在云电脑环境中,支持跨应用执行任务、长期记忆和定时调度。文章从产品原理与运行方式讲起,系统介绍了创建第一个 Bot、撰写角色说明、连接应用、制定复杂任务计划、验证交付结果、保存技能、用操作演示教学、安排例行任务、分享模板、团队协作与多 Bot 交接等完整流程,并列举了网站巡检、客服草稿、资料整理、浏览器测试等适用场景,同时说明了权限审批、额度、限制与常见故障处理方法。

技术 › Agent yishan 2026-10-1226.0 KB 20.6K 57 85

让机械臂学会整理文具:从第一次遥操作到 AI 自主抓取

本文以'把文具放进笔筒'这一具体任务为例,手把手介绍机械臂模仿学习的完整流程:先通过主臂遥操作从臂完成示范,用 LeRobot 记录摄像头画面、关节状态和动作指令形成数据集;再检查数据质量,用 GR00T 等 VLA 模型训练,让机械臂根据视觉输入自主完成任务。文章还介绍了 Isaac Sim 仿真采集、Cosmos 视频增强、Sim-to-Real 迁移以及 Jetson 边缘部署等进阶内容,涵盖设备接线、软件安装、校准、录制等实操细节,是机器人入门的实用教程。

技术 › 机器人 yishan 2026-10-1128.1 KB 11.3K 43 84

王炸,Gemini 4 Argon 全解析

Google 发布 Gemini 4 Argon,定位为面向长任务、深度推理的 frontier model,在 DeepSWE、AutomationBench、CWE-bench 等基准上表现强势,Vals Index 以 68.90% 位列第一,略超 Claude 与 GPT 系列。核心亮点是最大输出 token 上限提升至 100 万,使 agent 能在长链路任务中保持目标、纠错并完成交付。发布优先面向网络安全防御方,通过 Fairwind Program 受控开放。首发定价每百万 token 输入/输出 2/10 美元。文章认为下一代 AI 产品的差异化在于上下文、工具、权限与验收闭环,而非仅模型本身。

技术 › LLM yishan 2026-10-015.5 KB 13.1K 27 72

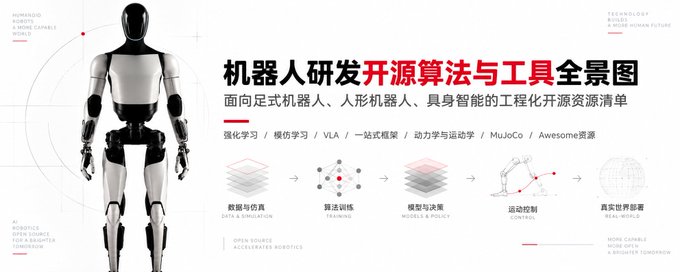
机器人研发开源算法与工具全景图(含资源)

文章指出机器人研发正处于开源红利期,个人开发者可借助成熟开源框架在数周内跑通从仿真训练到真机部署的完整闭环。作者按技术栈分层整理了经过工程验证的开源项目:足式强化学习(rsl-rl、AMP、TienKung-Lab、unitree_rl_gym)、模仿学习(ALOHA-ACT、Diffusion Policy)、VLA 具身大模型(OpenVLA、Octo、LingBot)、一站式框架 LeRobot、传统动力学求解库(Pinocchio、Acados)、MuJoCo 仿真模型库,以及 Awesome 学习资源清单,并给出四步最简上手顺序建议。

技术 › 机器人 yishan 2026-09-2212.4 KB 25.3K 244 81

如何在家自行打造人形机器人

本文以 Asimov 1 DIY 人形机器人套件为例,系统介绍在家从零搭建人形机器人的完整流程。机器人高1.2米、重35公斤、25个自由度,售价2万美元。文章涵盖工具准备、机械/电子/Linux与Python三大基础能力要求、零件制造工艺(CNC铝合金、金属3D打印、尼龙打印)、CAN总线接线与电机ID设置等难点,并深入讲解仿真到实际(Sim-to-Real)迁移的核心问题:时序匹配、CAN包顺序、欠阻尼振荡的成因与解决方法,以及强化学习运动策略如何只用真实可用的传感器数据训练以确保部署成功。适合想从看视频走向真正动手的机器人开发者。

技术 › 机器人 yishan 2026-09-2124.0 KB 41.8K 206 84

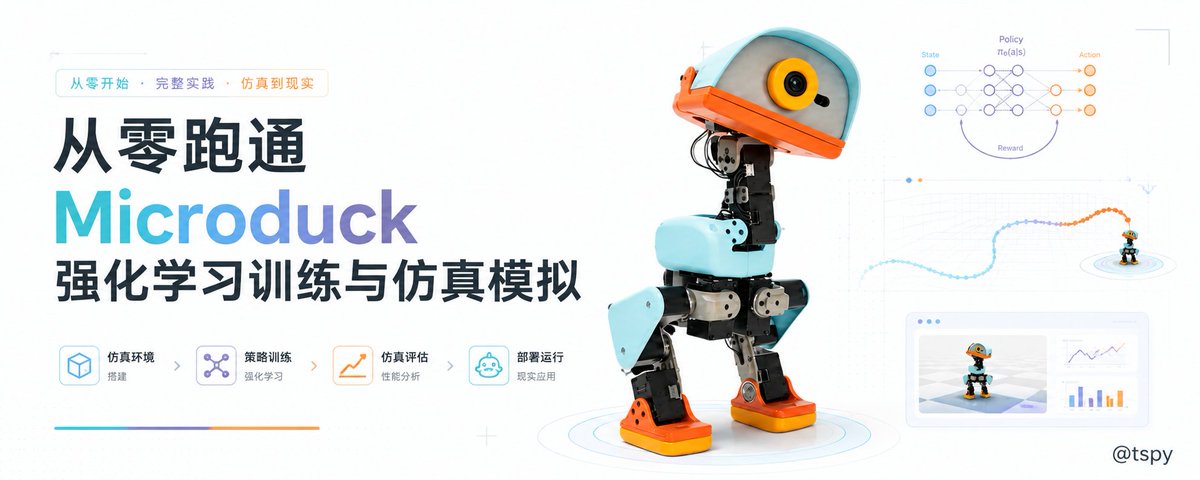
从零跑通 Microduck 强化学习训练与仿真模拟

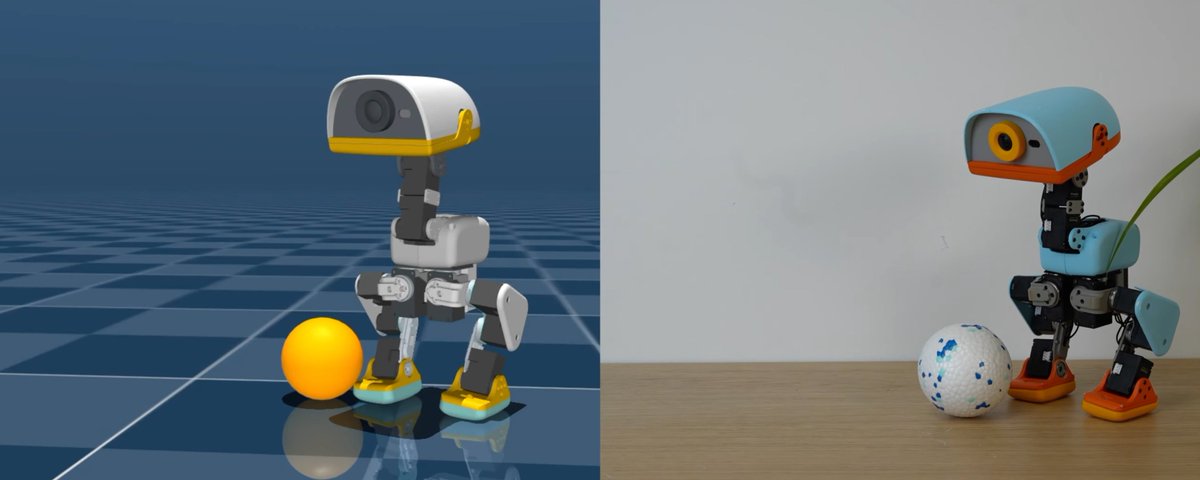
本文详细介绍了如何从零完成 Microduck 双足机器人的强化学习训练与仿真全流程。文章使用 MuJoCo 物理引擎配合 Warp 在 RTX 4090 上并行运行 4096 个虚拟环境,通过 PPO 算法训练行走策略,并讲解了 61 维观测、奖励设计、域随机化、BAM 执行器仿真等核心概念。训练完成后将策略导出为 ONNX 文件,在 Mac mini 上进行 CPU 交互仿真验证,最终部署到实机。作者完整跑通了从环境配置、训练观察、checkpoint 选择到场景测试的工程流程,涵盖技术选型、软硬件要求和常见问题。

技术 › Agent yishan 2026-09-0442.9 KB 25.4K 197 89

如何在六个月内成为一名机器人工程师(中文版,含资源)

文章是一份实用的六个月机器人工程师学习路线图,假设读者零基础,强调实践而非理论。作者指出机器人技术是当前竞争最不激烈的高价值技能,相比人满为患的AI工程更具结构性优势。文章介绍了机器人工程师的细分方向(感知、控制、嵌入式等)及招聘共性要求(C++、Python、硬件经验)。第一个月从电子元件、工作台工具入手,推荐了Falstad、Tinkercad等模拟器、入门套件、焊接教程及Python/Git学习资源,并给出四档硬件预算和采购渠道建议,强调通过实际动手构建作品集而非只看课程来学习。

技术 › 机器人 yishan / Ronin(@DeRonin_) 2026-09-03100.0 KB 342.1K 2.4K 83

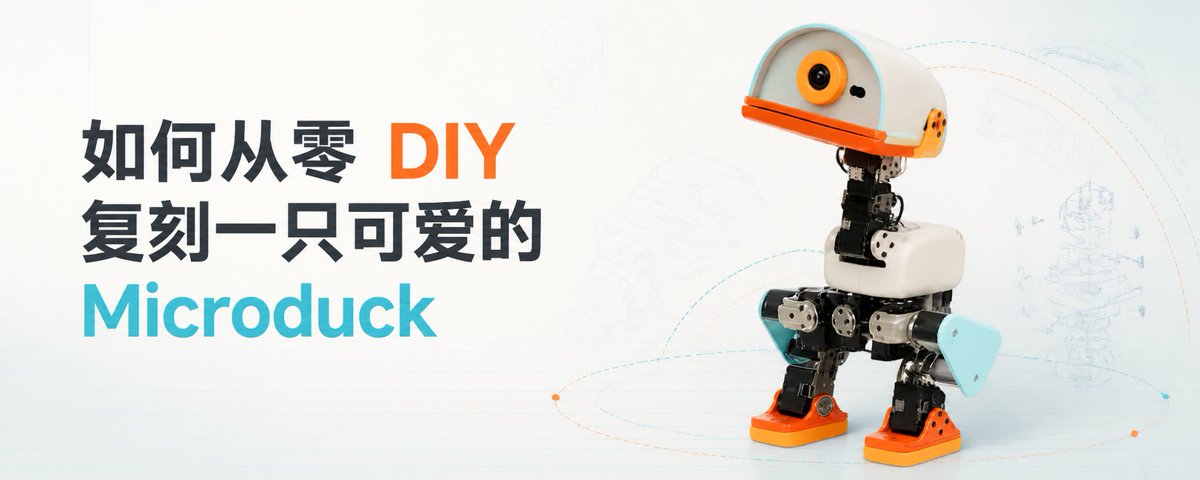
如何从零 DIY 复刻一只可爱的 Microduck

本文是一份详细的 Microduck 双足机器人 DIY 复刻教程。Microduck 高约 25cm,由 15 个 Dynamixel 舵机驱动,步态通过 MuJoCo 仿真器中强化学习训练后部署到真机,以 50Hz 频率运行 ONNX 神经网络实现闭环平衡控制。文章系统讲解了系统架构与控制链、舵机与关节顺序、61 维观测与 ONNX 部署契约、材料与工具清单、仿真环境搭建与训练流程等内容,分八个阶段指导读者完成从固定源码版本、跑通仿真、CAD 重建、硬件搭建到分级真机调试的完整复刻过程。

技术 › 机器人 yishan 2026-09-0243.9 KB 485.5K 886 91

Microduck 开源双足机器鸭技术架构

Microduck 是 Hugging Face 旗下 Poollen Robotics 推出的迷你双足具身智能开发平台,高约 25cm、重 800g,配备 15 个舵机和 RK3566 主控。其动态行走、自起、拾物、踢球、前滚翻及轮滑等动作均基于强化学习训练:使用 MuJoCo 仿真平台和 PPO 算法,结合域随机化建模齿隙、电压衰减与控制延迟,实现 Sim2Real 迁移,策略以 ONNX 导出端侧部署。软件采用 Rust 微服务守护进程架构,通过 Unix Socket + JSON-RPC 通信,robotd 独占底层控制并执行安全校验,updaterd 提供带签名校验与健康检查的自愈型 OTA 更新机制。

技术 › 机器人 yishan 2026-08-289.3 KB 147.5K 174 79

DeepSeek Harness 设计深度解读

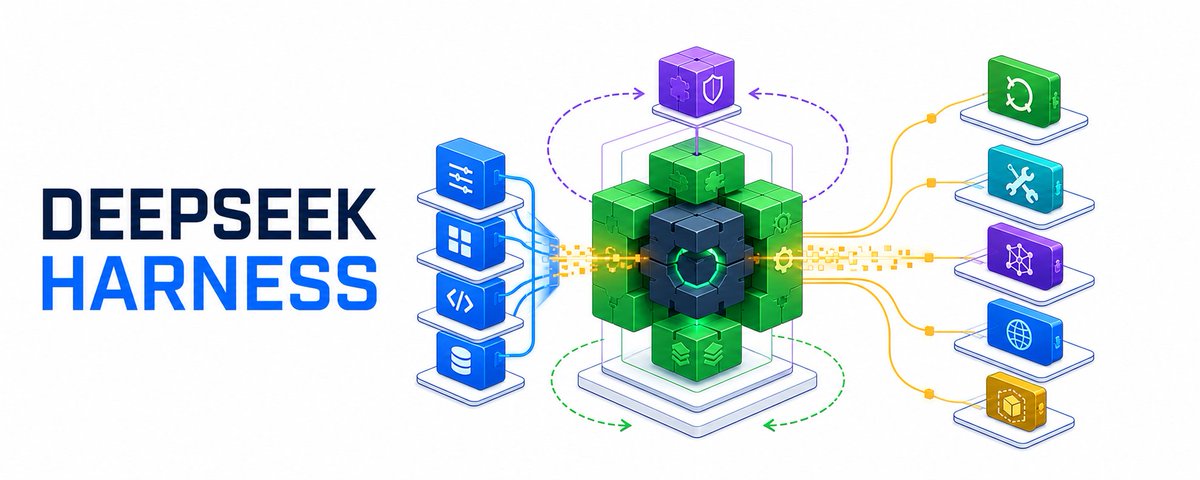
本文深度解读 DeepSeek Harness(dsh)的设计,这是一套面向智能体应用的运行框架。文章详细阐述了其基于 Cordis 的插件化架构、Profile/Bundle/Patch 的配置系统、Agent 与 Session 的分离设计、事件驱动的扩展机制、模型适配器注册表、工具执行管线、权限与沙箱、上下文压缩、子智能体与工作流等核心概念。dsh 强调一切皆插件、日志驱动模型上下文、能力按接口/实现/消费方拆分,旨在提供高度可组合、可替换、可观测的智能体运行环境。

技术 › Harness Engineering yishan 2026-08-1426.9 KB 80

Gmail + Cloudflare + Resend 实现免费企业邮箱收发服务

本文介绍初创企业如何利用 Gmail、Cloudflare 和 Resend 搭建完全免费的企业邮箱服务。收信方面,通过 Cloudflare 的电子邮件路由功能,将定制域名邮件免费转发至个人 Gmail;发信方面,利用 Resend 的免费 SMTP 服务(每月3000封),在 Gmail 中配置以域名邮箱身份发送邮件。教程包含详细步骤、日常使用技巧及防垃圾邮件等避坑指南。

技术 › 工具与效率 yishan 2026-08-097.4 KB 12.3K 68 88