未来两年物理AI股票alpha抓取深度研究
本文旨在探讨未来两年内“物理 AI”(机器人和自动化技术)领域的投资 Alpha 机会。作者明确指出,最确定的需求不在于“人形机器人”的故事,而在于已经开始产生现金流的物理 AI 基础层,如车载感知、边缘计算和仓储自动化。文章重点分析了 Ambarella、Mobileye、Symbotic、Intuitive Surgical 等公司,认为利润将流向高附加值、高切换成本的环节,并给出了具体的买入排序和交易策略。
本文旨在探讨未来两年内“物理 AI”(机器人和自动化技术)领域的投资 Alpha 机会。作者明确指出,最确定的需求不在于“人形机器人”的故事,而在于已经开始产生现金流的物理 AI 基础层,如车载感知、边缘计算和仓储自动化。文章重点分析了 Ambarella、Mobileye、Symbotic、Intuitive Surgical 等公司,认为利润将流向高附加值、高切换成本的环节,并给出了具体的买入排序和交易策略。
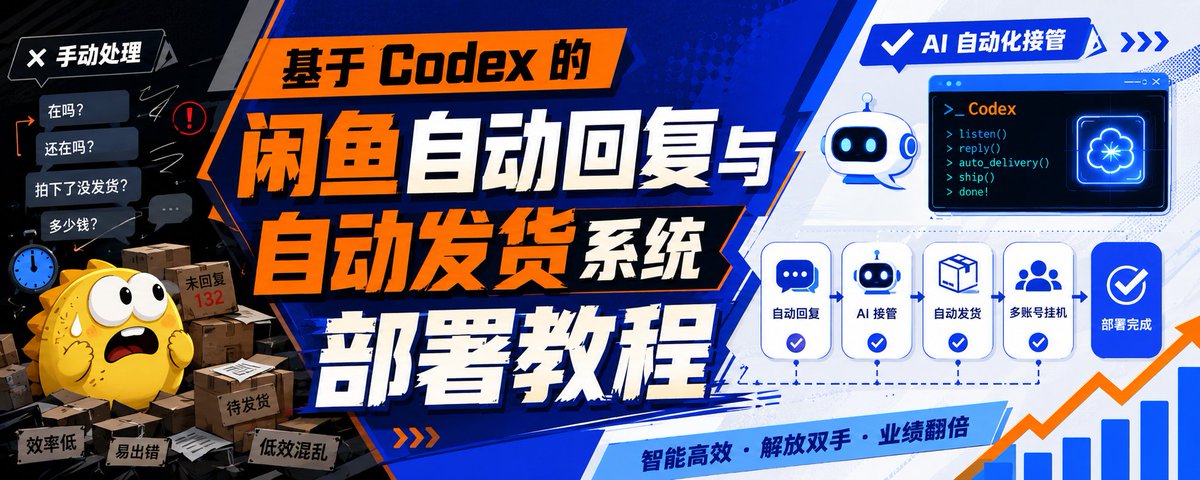
本文介绍了如何利用 AI 编程工具 Codex,在零代码基础上部署一套闲鱼平台的自动客服与发货系统。文章详细讲解了环境准备、通过 Codex 指令自动拉取项目、扫码登录闲鱼账号、配置卡券及自动发货规则的完整流程。该系统支持多账号挂机、关键词秒回及付款后自动发送卡密,旨在通过 AI 辅助实现电商运营的自动化。
文章深入剖析了 NVIDIA 在机器人领域构建的隐秘且强大的操作系统,这是一个由 Cosmos(想象力/仿真)、GR00T(大脑/推理)和 Newton(物理引擎/身体)组成的全栈技术体系。文章指出,虽然大众关注机器人的硬件动态,但 NVIDIA 通过开源 Cosmos Cookbook 等工具,已经为开发者解决了物理世界 AI 中数据稀缺和仿真模拟等核心难题,标志着机器人开发范式的根本性转变。
本文记录了 AGI House 举办的一场关于前沿 AI 研究的晚宴讨论。参与嘉宾包括来自 OpenAI、Google DeepMind、Meta 及斯坦福等机构的顶尖研究人员与投资人。讨论重点从单纯的模型规模扩展转向系统化智能,核心观点包括:机器人仿真即将迎来类似 LLM 的突破时刻、智能将从目前的串行处理转向并行处理、AI 代理(尤其是编程 Agent)可能是通向 AGI 的路径,以及评估体系的滞后正成为新的瓶颈。
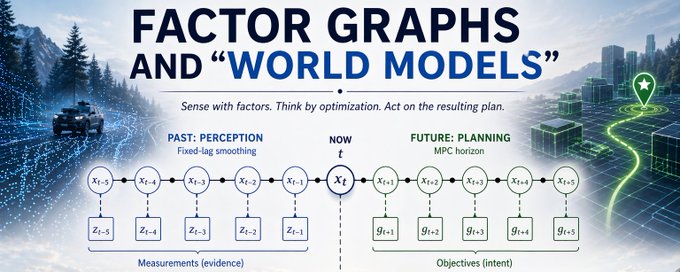
文章探讨了世界模型与因子图之间的深层联系。作者指出,因子图本质上是基于能量的模型,可用于状态估计和SLAM。通过将世界模型锚定在“现在”,文章提出了STAG框架,该框架利用统一的因子图优化机制,同时处理基于过去数据的感知和基于未来目标的规划,实现了感知与行动的无缝融合。
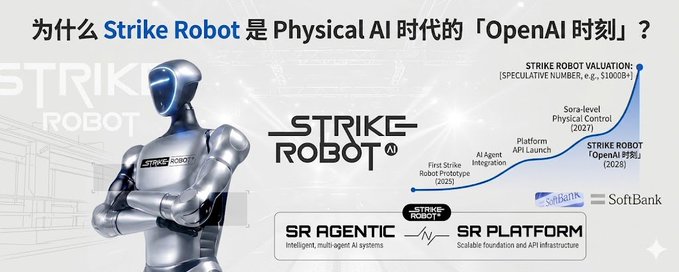
文章探讨了 Strike Robot 在 Physical AI(具身智能)领域的重要地位。作者将其比作 OpenAI 时刻,认为该平台通过 SR Agentic 智能体和云端强化学习,实现了从仿真到现实世界的无缝迁移。Strike Robot 专注于高风险 BPO 业务,不仅解决了具身智能的落地难题,还通过 $SR 代币构建了共享生态,标志着 AI 从“思考”走向“行动”的普惠时代。
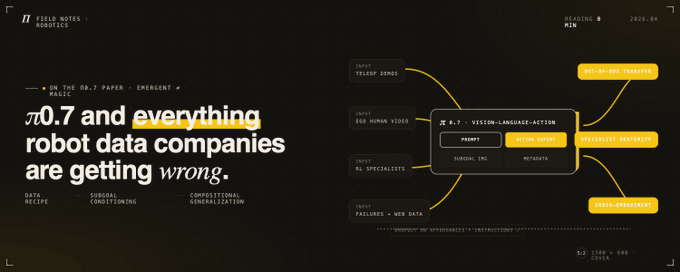
文章批评了仅靠堆砌人类数据解决机器人问题的观点,深度解析了 Physical Intelligence 的 π0.7 论文。π0.7 通过拒绝仿真数据、利用子目标图像作为引导(Affordances)、以及增加详细的任务元数据(如子目标、子任务指令)来解决数据冲突,实现了跨具身迁移和更好的指令遵循。作者指出,机器人数据公司应通过自建机器人并提供高质量注释来创造价值,而非单纯销售原始数据。
本文主要介绍了如何配置 Openclaw 接入飞书。由于 Openclaw 经历更名且飞书插件已内置,许多老教程已失效,作者针对闲鱼上的常见问题提供了新版教程。内容涵盖飞书官网创建自建应用、添加机器人与权限、安装 Zod 模块、处理版本兼容性(建议 2.3.3)、配置长连接接收事件以及最终的机器人配对验证,旨在帮助读者解决配置中的报错问题。