Wiki 知识库

全部文档 / 标签: 机器人

68 篇
清除

How to become a Robotics Engineer in 6 months (RESOURCES)

This article provides a comprehensive 6-month roadmap for becoming a robotics engineer, targeting beginners with zero electronics knowledge. It emphasizes practical, project-based learning over theoretical study, covering electronics fundamentals, microcontroller programming, mechanical design, ROS 2, control systems, and robot learning. The guide includes curated resources, practical tasks, and budget considerations, aiming to build a portfolio of working robots. It also highlights the high demand and low competition in robotics compared to AI engineering.
技术 › 工具与效率 Ronin 2026-09-0393.4 KB 3M 8.5K 89

Microduck 国内复刻与量产调研

作者系统调研了国内可承接 Microduck 双足机器鸭开发、样机与量产的厂家,结论是技术上可行,但建议按“功能对标+原创外观”立项,不建议直接高仿。文章列出目标规格(25-28cm、14+1自由度、50Hz控制等),并分类整理了主开发商(大象机器人)、运动控制(幻尔、乐聚)、ODM承包(金大、勇艺达)、舵机供应(飞特)、PCBA与认证(Seeed)、外观结构设计(鲸禧)等厂商,给出推荐供应链组合及分阶段周期与预算:PoC 6-12周30-80万,量产准备累计150-400万,千台粗估900-1800元/台,强调实时控制与步态是核心难点。

技术 › 具身智能 CopyOdds 2026-09-026.0 KB 87

如何从零 DIY 复刻一只可爱的 Microduck

本文是一份详细的 Microduck 双足机器人 DIY 复刻教程。Microduck 高约 25cm,由 15 个 Dynamixel 舵机驱动,步态通过 MuJoCo 仿真器中强化学习训练后部署到真机,以 50Hz 频率运行 ONNX 神经网络实现闭环平衡控制。文章系统讲解了系统架构与控制链、舵机与关节顺序、61 维观测与 ONNX 部署契约、材料与工具清单、仿真环境搭建与训练流程等内容,分八个阶段指导读者完成从固定源码版本、跑通仿真、CAD 重建、硬件搭建到分级真机调试的完整复刻过程。

技术 › 机器人 yishan 2026-09-0243.9 KB 485.5K 886 91

Axis Robotics 机械臂任务高分实操技巧攻略

本文详细介绍融资1200万美元的机器人数据项目 Axis Robotics 的空投交互攻略。作者讲解了如何在 Axis Hub 通过浏览器遥控虚拟机械臂完成任务获取积分,包括:任务前的准备事项、常用按键操作、高效抓取的七个步骤、Post-training 类任务的接手技巧,以及任务完成后在 Base 链上签名的注意事项和任务筛选建议。附有操作口诀,帮助用户又快又好地完成任务、赚取 Axis Points。

投资 › 加密货币 聪哥.sats 2026-09-016.6 KB 13.1K 67 78

从金字塔到沙漏:机器人产业链的形状之变

文章提出机器人产业链正从传统制造业的金字塔结构演变为沙漏形态:整机端价格持续下探(宇树、优必选降价,本土份额升至57%),零部件端已现过剩(谐波减速器产能利用率仅一半),而腰部的主控芯片与基础模型环节集中度最高、利润最厚——英伟达占据69%的机器人主控SoC市场,基础模型类公司吸走具身智能领域44.9%的资金。作者分析腰部靠资本门槛与工具链生态锁定,但指出技术路线(如VLA)和数据瓶颈尚未收敛,沙漏腰部还未硬化,价值正向中间流动但最终形态仍不确定。

投资 › 宏观经济 John Liu 2026-08-316.1 KB 2K 4 88

普通人为数据中心辩护

作者以非技术背景的普通人视角,阐述数据中心对美国再工业化的重要性。作为a16z American Dynamism团队的参与者,他指出机器人制造、AI训练和模拟测试都依赖数据中心的算力支持。文章进一步论证数据中心将同时解决三个相互关联的问题:制造业空心化、高等教育泡沫化以及美国男性的孤独危机。作者以Hadrian公司为例,说明自动化不仅没有抢走工作,反而让工厂能建在美国本土,创造了数百个高薪岗位,为年轻人提供了用双手劳动、获得归属感的就业选择。

技术 › 数据中心 Danny Penny 2026-08-3113.1 KB 1.7M 7.5K 51

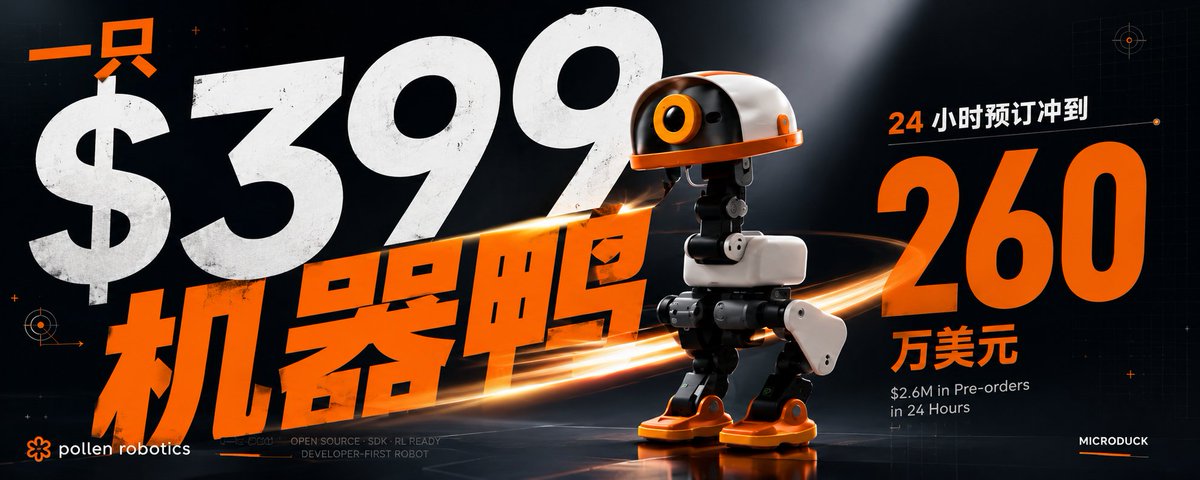
一只 $399 的机器鸭,24 小时预订冲到 260 万美元

Pollen Robotics 推出的 Microduck 机器鸭售价 $399,开放预订 24 小时即突破 260 万美元。文章分析了第三方开发者能否像 App 开发者一样在其上赚钱:虽然 Microduck 开放了 SDK、模拟器和强化学习工具,但互动机器人装机量有限(Reachy Mini 仅约 1 万台),且缺乏应用商店和分成机制,靠插件盈利很难。作者建议小团队先选择展会引导等边界窄、流程固定的场景,卖整套服务而非硬件本身,做完几单验证客户付费意愿后再逐步标准化,而不是一开始就幻想插件卖一万人。

技术 › 机器人 Florian.C 2026-08-306.3 KB 12.8K 10 80

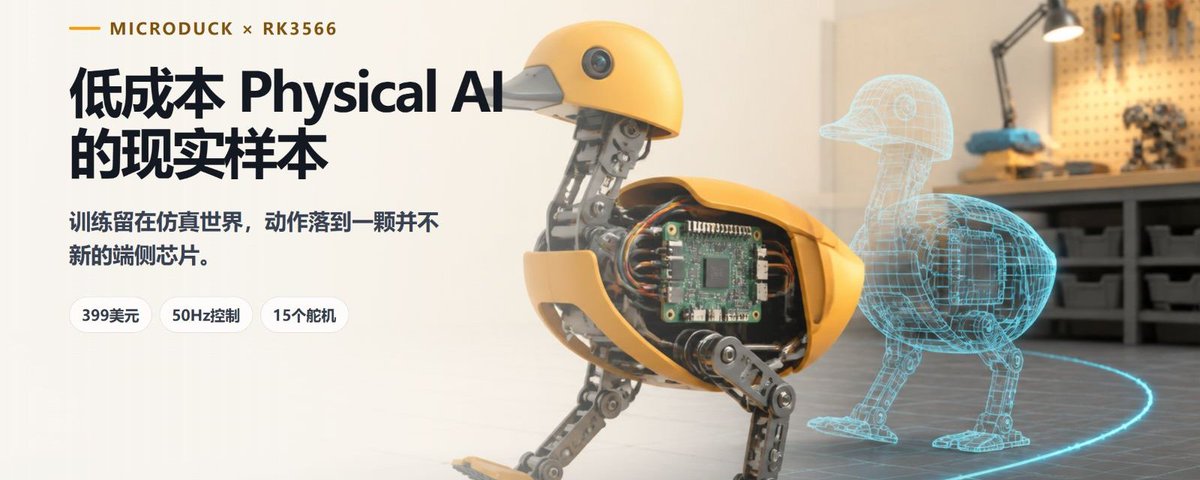
一只399美元的机器鸭,让资金重新看瑞芯微

文章通过开源机器鸭项目Microduck(售价399美元,基于RK3566芯片运行神经网络策略控制15个舵机)切入,指出瑞芯微正从消费电子SoC厂商转型为端侧AI部署平台。作者用GitHub数据分析:rknn-toolkit2、rknn_model_zoo、rknn-llm三大AI工具链仓库两年Star数增长约322%,远超传统项目;Hugging Face上RK3588相关模型96.9%创建于近两年。瑞芯微恰好位于MCU与英伟达Jetson之间的算力断层带,适合门禁、机器人、会议终端等海量中端设备。文章同时提醒Star不等于收入、RKNN3工具链不兼容等风险,认为瑞芯微无需击败英伟达,只需拿下低成本端侧智能市场。

投资 › 股票 硅基流动 2026-08-308.6 KB 70.8K 120 86

一个VC的宇树投资往事

文章讲述了前祥峰投资合伙人、现SevenUp Capital创始人赵楠投资宇树科技的经历。2020年3月,赵楠初次见到王兴兴,被其务实的量产能力打动,两个月后推动祥峰以投前1.5亿元估值参与宇树Pre-A轮融资。赵楠复盘了当年判断王兴兴能'统治地面机器人'的逻辑:看重创始人的vision、技术积累、履约能力和生态延展性。他还揭示了王兴兴'nerd'外表下的成熟商业认知,以及2023年果断进军人形机器人的决策力。文章同时探讨了VC圈以结果论英雄的现象、非共识投资方法论,并展望宇树成为'机器人领域的苹果'的潜力。

投资 › 股票 腾 腾讯科技 2026-08-2922.5 KB 78

The Machine Age Fund

a16z 宣布筹集 11 亿美元设立「机器时代基金」,聚焦 AI 物理基础设施的全面重构。文章指出 AI 从聊天到推理再到编码的演进使算力需求呈指数级增长,机架算力密度提升 28 倍,功率从 5-10 kW 升至 250 kW 并将在三年内达 1MW,数据中心迈向 GW 级别。该基金将投资芯片、内存、网络、存储、数据中心、机器人等全栈基础设施。a16z 强调硬件是其团队基因,已投资 Skydio、SpaceX、Anduril、Waymo 等公司,如今正式将硬件投资作为核心战略方向。

投资 › 宏观经济 a16z 2026-08-285.6 KB 628.5K 1.2K 75

Microduck 开源双足机器鸭技术架构

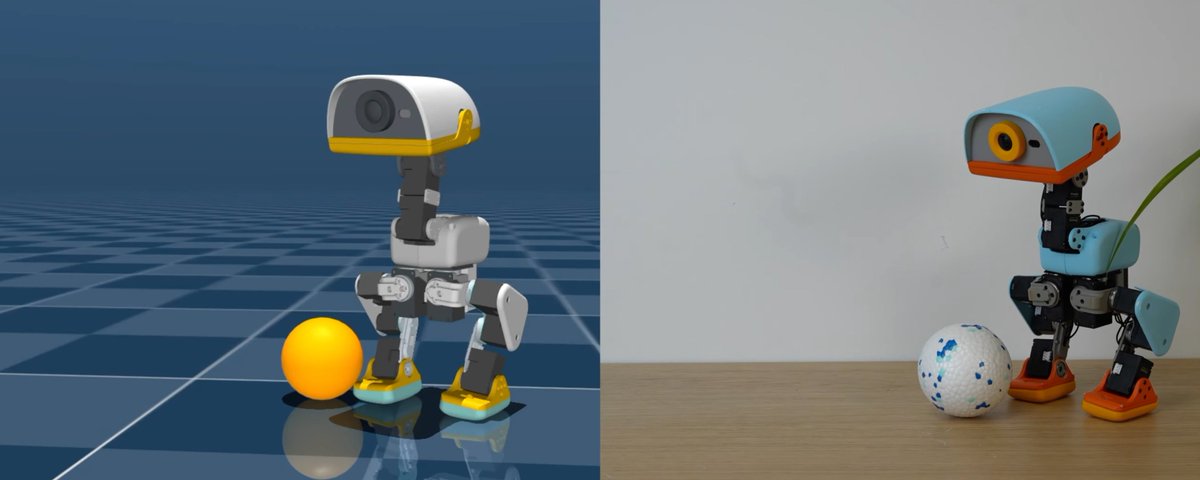
Microduck 是 Hugging Face 旗下 Poollen Robotics 推出的迷你双足具身智能开发平台,高约 25cm、重 800g,配备 15 个舵机和 RK3566 主控。其动态行走、自起、拾物、踢球、前滚翻及轮滑等动作均基于强化学习训练:使用 MuJoCo 仿真平台和 PPO 算法,结合域随机化建模齿隙、电压衰减与控制延迟,实现 Sim2Real 迁移,策略以 ONNX 导出端侧部署。软件采用 Rust 微服务守护进程架构,通过 Unix Socket + JSON-RPC 通信,robotd 独占底层控制并执行安全校验,updaterd 提供带签名校验与健康检查的自愈型 OTA 更新机制。

技术 › 机器人 yishan 2026-08-289.3 KB 147.5K 174 79

AI 产业挖掘机:泡沫爆了再去捡!2027 是杀伤力很大的一年

本文是 168X 节目对 AI 产业挖掘机的访谈摘要。嘉宾认为,当前 AI 产业存在短期泡沫,Coding 之外缺乏新应用场景,开源模型冲击闭源模型,上游高毛利难以持续,AI 投资更像房地产而非 2000 年互联网泡沫。他建议散户空仓等待泡沫破裂,再捡拾政府会救的公司,并预警 2027 年可能是指数跌幅很大的一年。

投资 › 宏观经济 168X 2026-08-2131.6 KB 53.6K 55 74

日本的第二次机器人战争:这一次,决定胜负的不是电机,而是数据

本文深入分析了日本在Physical AI竞赛中的现状与挑战。尽管日本拥有全球最深厚的机器人产业基础,但在将生成式AI应用于机器人方面已落后于美国和中国。文章指出,日本正通过启动FRONTia等国产基座模型项目、推动数据AI-Ready化、与英伟达合作等方式奋起直追。作者认为,日本的真正优势在于完整的机器身体、高价值现场数据、对安全可靠性的执着以及老龄化带来的真实需求,但同时也面临数据孤岛、系统集成能力不足、零缺陷文化与概率模型冲突等风险。最终,日本最有可能在工业Physical AI底座上胜出,而非人形机器人单品。

技术 › LLM DataDan 2026-08-2026.2 KB 3.9K 14 83

王兴兴与宇树科技:一个偏科工程师如何抓住时代机会

本文回顾了宇树科技创始人王兴兴的创业历程,从2017年乌镇大会的无人问津到2025年民营企业座谈会的第一排,分析了其成功的关键:将机械、电机、控制等偏科能力做到极致,坚持降成本与工程化,在技术成熟时果断切入人形机器人。文章强调,真正的顺势而为是长期深耕,等待时代重新定价能力,而非追逐热点。

其他 › 杂谈 Sky 2026-08-2016.6 KB 9.3K 5 70

BestBlogs 早报|Addy 谈认知投降与验证环,Laycock 区分公民构建与专家治理,17 岁作者的 ICML 路径

本期早报聚焦 AI 工程与治理。Addy Osmani 在访谈中提出'认知投降'概念,强调验证环和爆炸半径限制的重要性;Rachel Laycock 在 Martin Fowler 网站发文,区分公民构建与专家治理,提出'公民构建,智能体执行,专家治理'的组织模式;17 岁少年苏廷浩分享其论文被 ICML 2026 接收的路径。速览涵盖 AI 医疗安全交付、研发项目管理、Grok CLI 数据上传争议、实践者之声、个人 AI 代理宪法、OpenAI 零数据保留服务及宇树科技上市等话题。

技术 › LLM ginobefun 2026-08-2028.7 KB 11.6K 2 70

Physical AI淘金热:机器人技术为何是下一个万亿美元前沿

本文探讨了机器人技术从风险投资坟墓到万亿美元前沿的转变,核心在于基础模型与具身智能的结合。文章通过实例展示了机器人技术的进步,并分析了VLA模型如何使机器人控制从硬编码转向预测问题。最后,作者提出了四种不依赖硬件制造的盈利模式,包括硬件无关的AI中间件、物理数据变现、垂直微自动化以及远程操作基础设施,强调软件和中间件是当前机器人领域的高利润机会。

技术 › LLM Rich Odin 2026-08-156.7 KB 1M 105 68

用飞书操作 WorkBuddy:保姆级接入教程

本文是一篇详细的教程,指导用户如何将 WorkBuddy 接入飞书,实现通过飞书消息远程控制电脑端 WorkBuddy 的功能。文章以实际操作截图为基础,逐步讲解了创建飞书企业自建应用、添加机器人、导入权限、复制凭证、配置事件和回调、发布应用及验证消息的完整流程。教程特别强调了使用 WebSocket 长连接模式,无需公网 IP 或内网穿透,并指出了官方文档中容易混淆的地方。最后还提供了常见问题的解决方案。

技术 › 工具与效率 阿蔺A-Lin 2026-08-1113.4 KB 27.1K 79 85

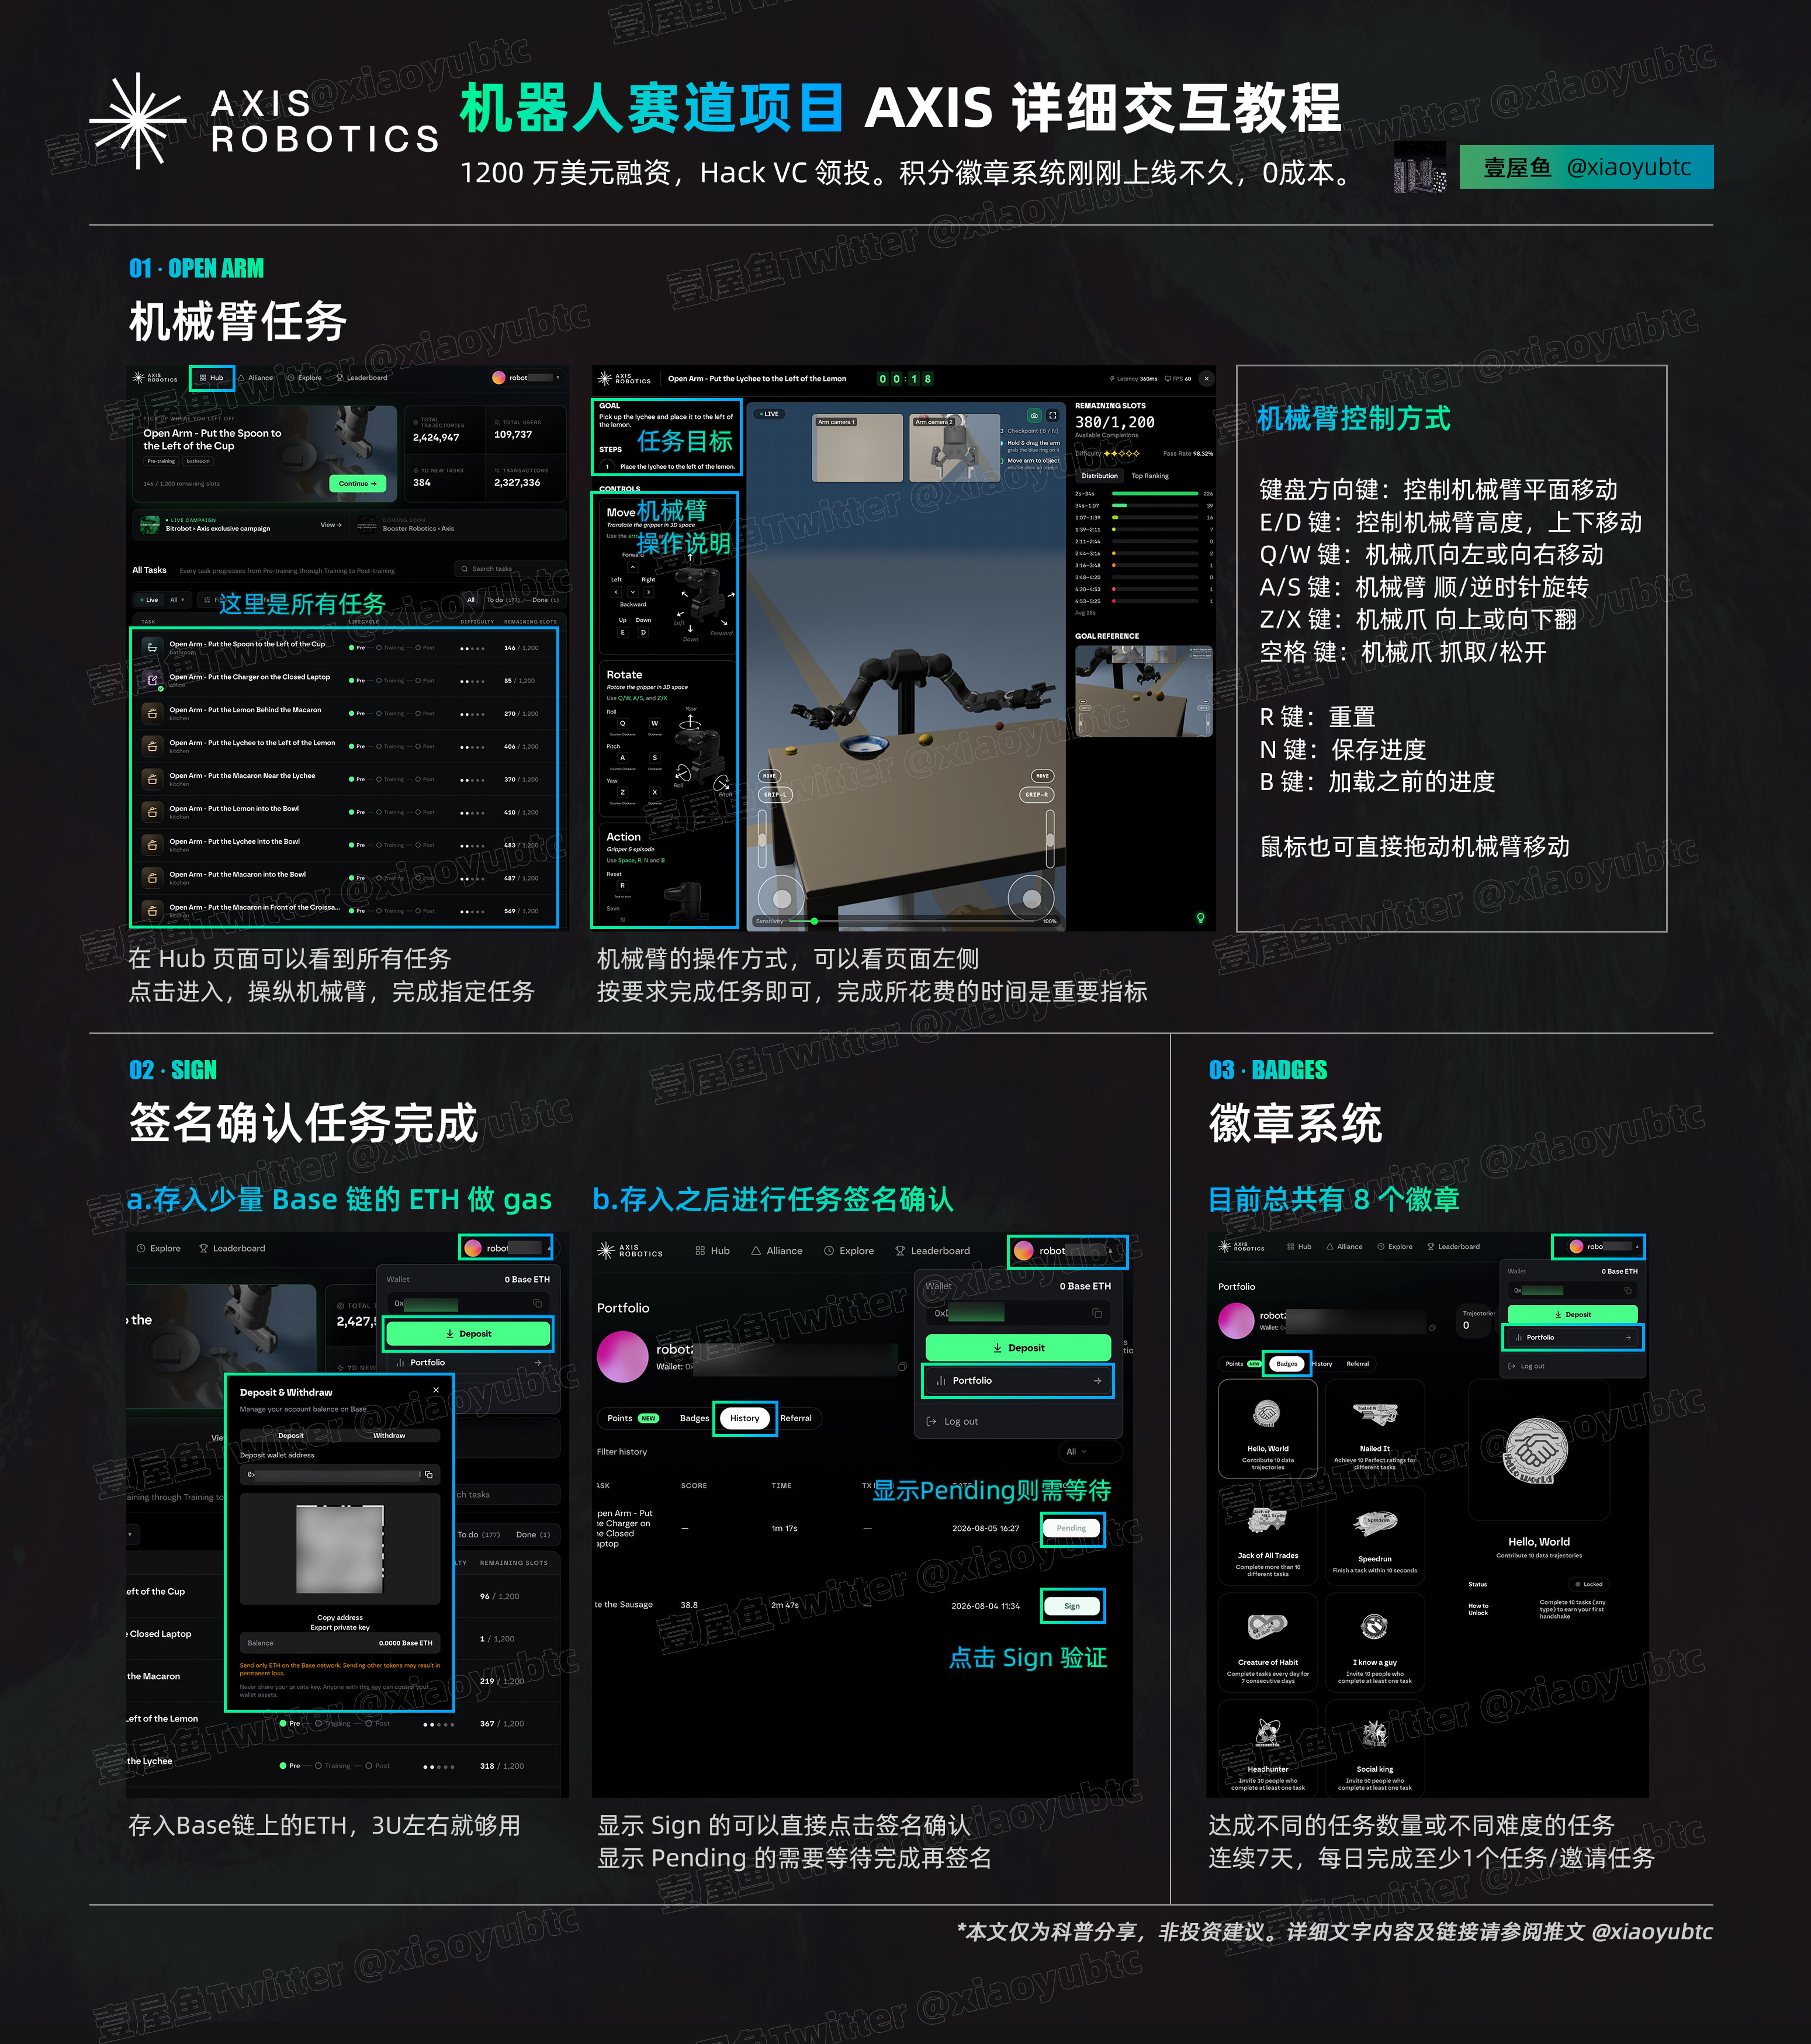
机器人赛道项目 Axis Robotics 交互教程

本文详细介绍了机器人赛道项目 Axis Robotics 的交互教程。该项目近期获得 1200 万美元融资并上线了积分徽章系统。教程包括通过 Hub 页面完成机械臂任务、在 Base 链上存入 ETH 以进行签名确认任务,以及通过完成任务、连续打卡或邀请好友获取各类徽章的完整流程,帮助用户零成本参与项目交互。

投资 › 加密货币 壹屋鱼 (@xiaoyubtc) 2026-08-102.0 KB 64

现代机器人技术全景指南

文章详细介绍了2026年现代机器人的多元类别,包括按形态分类的固定式工业机器人、轮式移动机器人、足式机器人、空中机器人及水下机器人,以及按应用领域划分的工业、服务、医疗和特种机器人。文章还探讨了移动操作器、协作AI系统及物理AI等新兴趋势,展望了机器人技术的多元化未来。

技术 › 人工智能 Olivia在硅谷 2026-07-306.3 KB 3.9K 4

顶尖VC 2026年动向观察:硬基建与深垂直的押注

文章分析了2026年顶尖独立VC机构的投资动向,指出资本正从浅层应用转向硬基建、物理世界和深垂直领域。通过分析赛道年龄、轮次和具体公司(如Atoms、Etched、Cognition等),揭示了AI创业窗口正在收窄,而推理芯片、机器人、企业Agent及特定垂直工作流成为投资热点。

投资 › 风投 snowboat 2026-07-2844.5 KB 7K 23

物理AI感知层全赛道地图与投资框架(2026全球版)

本文深入剖析了2026年物理AI感知层的全赛道格局,涵盖激光雷达、事件相机、太赫兹视觉等五大领域。通过Gartner曲线定位与三层护城河模型,文章揭示了“传感器前融合芯片化”等范式转移,并指出真正的投资机会在于上游材料与芯片生态,而非单纯的传感器组装。

投资 › 硬科技 animajoe0917 2026-07-0212.1 KB 30.6K 142

做了 12 年因果 AI,她为什么今天创业?

本文探讨了黄碧薇教授创立 Aether AI 的深层原因。她深耕因果 AI 领域 12 年,致力于解决下一代 AI 从“相关性”走向“因果性”的问题。文章指出,Physical AI 的发展瓶颈在于模型需要理解物理世界的干预机制而非仅预测像素,Aether AI 试图通过因果世界模型填补感知与控制之间的空白,实现可靠的物理推理。

技术 › LLM 波妞PONYO 2026-06-196.9 KB 29.7K 52

什么是具身智能?它跟 AI 的关系是什么?

文章深入解析了具身智能的定义、历史渊源及发展现状。作者区分了具身智能与传统机器人,指出其核心在于感知-行动闭环与物理世界的实时交互。文章回顾了从符号主义、行为主义到深度学习、Transformer时代的技术演进,分析了VLA模型如何继承大模型能力来突破泛化难题,探讨其与AI的本质关系及未来前景。

技术 › LLM snowboat 2026-06-1745.1 KB 11.6K 21

你不知道的具身智能:从小机器狗到 Optimus

本文记录了作者组装一台小机器狗的实践过程,并以此引出对具身智能技术栈的深度剖析。文章涵盖了从硬件选型(STM32, ESP32)到空间感知(SLAM, 3D表示),再到动作控制模型(VLA, RT系列)的演进,最后重点分析了 Tesla Optimus 在工程制造、时空分层与能耗上的技术难点。

技术 › 人工智能 Tw93 2026-06-0734.1 KB 184.1K 541

翻译:李飞飞关于世界模型的分类

本文基于李飞飞的观点,深入探讨了“世界模型”这一AI术语在当前语境下的定义与功能。文章通过强化学习中的POMDP框架,将世界模型系统分为三类:输出视觉观察的“渲染器”、输出物理状态的“模拟器”以及输出行动指令的“规划器”。作者指出,尽管渲染器目前商业应用最成熟,但模拟器作为连接视觉与行动的桥梁,是实现空间智能和通用机器人的关键。文章最后预测,这三类功能的边界将逐渐坍缩,最终融合为一个统一的、能够理解并交互物理世界的基础模型。

技术 › LLM Mr Panda 2026-06-0513.7 KB 12.8K 12